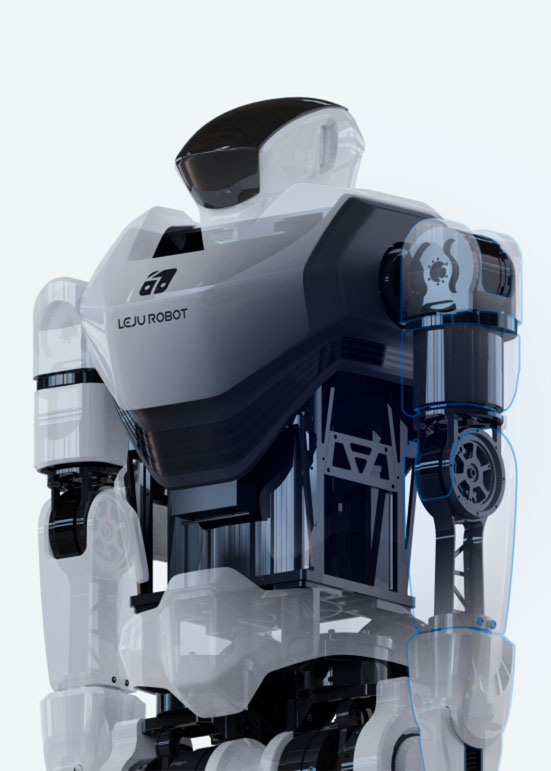
robô kuavo

KUAVO 3.0: Inovação em Robótica Humanoide, Conectividade IoT e Open Source

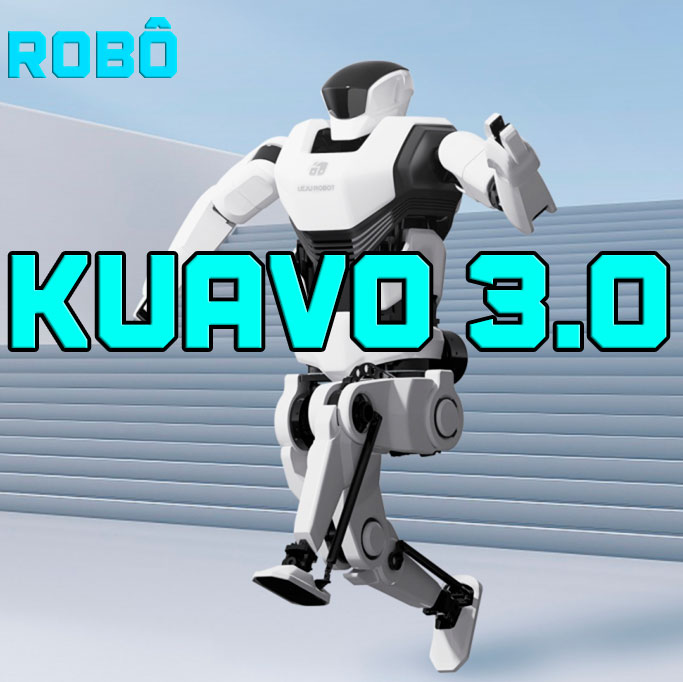
O KUAVO 3.0 é apresentado como um marco na robótica humanoide de tamanho real. Com capacidade de saltos consecutivos acima de 20 cm, locomoção em múltiplos terrenos e integração com dispositivos IoT, este robô vem transformando tanto a pesquisa quanto a aplicação comercial do setor.

Principais Destaques

Peso Aproximado: Cerca de 45 kg

Velocidade Máxima de Caminhada: Até 5 km/h

Graus de Liberdade (GDL):

  • Total: 38+
  • Pernas: 12
  • Braços: 14

Plataforma Open Source: Compatível com sistemas como HongMeng (HarmonyOS), facilitando personalizações

Bateria: 60V e 16Ah, garantindo maior autonomia

Visão e Detecção: Câmera de luz estruturada (RGBD, V-SLAM) e sensores 3D para mapeamento preciso

Torque de Pico: 360 Nm nos atuadores integrados

Densidade de Torque: Superior a 200 Nm/kg

Capacidade de Salto: Ultrapassa facilmente 20 cm em repetição contínua

Conectividade com IoT: Sensores para detecção de temperatura, umidade, frequência cardíaca, entre outros
Adaptação a Diversos Terrenos

Um dos grandes diferenciais do KUAVO 3.0 é o sistema de locomoção multidirecional, que se ajusta a superfícies como:

  1. Gramado – Passadas firmes mesmo em áreas mais macias
  2. Solo Irregular – Capaz de manter o equilíbrio em terreno rochoso ou arenoso
  3. Piso Industrial – Adequado para aplicações em ambiente fabril
  4. Espaços Urbanos – Suporta até 2 cm de variação de relevo sem perda de estabilidade

Essas funcionalidades tornam o robô ideal para demonstrações em espaços públicos, serviços de vigilância, atividades de pesquisa e até aplicações educacionais.

Equilíbrio Dinâmico e Alta Performance

Com atuadores integrados desenvolvidos internamente, o KUAVO 3.0 oferece:

  • Alta Eficácia de Refrigeração: Permite picos de torque contínuos sem superaquecimento
  • Resposta Rápida: Taxas de rotação em torno de 150 rpm, assegurando movimentos fluidos
  • Resistência a Impactos: Até 20 N·s de absorção de choque, garantindo estabilidade mesmo em colaborações com humanos ou ambientes movimentados

Plataforma de Simulação em Proporção Real

A proposta open source inclui uma plataforma de simulação que facilita a validação de algoritmos de controle, aprendizado de reforço e testes de IA. Essa abordagem reduz em mais de 30% o tempo de desenvolvimento para pesquisadores e engenheiros, permitindo ajustes detalhados sem colocar o robô em risco constantemente.

Benefícios da Plataforma

  • Aprendizado de Reforço e Algoritmos Avançados: Treino virtual, diminuindo custos de hardware
  • Validação Acelerada: Testes seguros de novas estratégias de locomoção e manipulação
  • Escalabilidade: Migração simples de parâmetros da simulação para o robô físico

Conectividade IoT e Aplicações em Serviços

Além das capacidades físicas, o KUAVO 3.0 se destaca pela integração de múltiplos sensores para controle em tempo real e aplicações inteligentes em diferentes cenários:

  • Detecção Corporal (Infravermelho)
  • Monitoramento de Gases e Partículas
  • Leitura de Sinais Vitais (oxigênio, batimentos cardíacos, etc.)
  • Automação Residencial (smart home): Controle de fechaduras, iluminação inteligente, climatização e muito mais
  • Interação em Lojas e Exposições: Acolhimento de visitantes, demonstrações de produtos, guia interativo em museus e salas de exposição

A comunicação com demais dispositivos ocorre via plataformas IoT que se conectam ao sistema operacional HongMeng (HarmonyOS), rompendo barreiras de compatibilidade e abrindo inúmeras possibilidades comerciais e industriais.

Oportunidades de Uso e Vantagens

  • Pesquisa e Desenvolvimento: Ideal para universidades e centros de inovação que buscam aprimorar algoritmos de IA.
  • Serviços Comerciais: Atendimento em recepções, lojas, shoppings e feiras de negócios, despertando a curiosidade do público.
  • Indústria 4.0: Inspeção de plantas fabris e suporte na logística, graças à mobilidade em terrenos desafiadores.
  • Educação: Ferramenta de ensino prática para robótica, programação e automação.

O KUAVO 3.0 representa uma revolução na robótica humanoide ao aliar equilíbrio dinâmico, capacidade de saltos acima de 20 cm e integração com o ecossistema IoT. Sua plataforma open source, amparada em sistemas como o HongMeng (HarmonyOS), garante a evolução constante do projeto e a adoção em escala global para pesquisa, serviços e entretenimento.

Este robô não apenas simplifica o desenvolvimento de novas soluções, mas também amplia as fronteiras do que se pode realizar em termos de mobilidade, detecção ambiental e conectividade inteligente. A tendência é que o KUAVO 3.0 se consolide como referência para quem deseja investir em robótica avançada, automação e tecnologias interligadas à Internet das Coisas.
Robô Humanoide KUAVO 3.0

fonte: leju robots

iCub: o Robô Humanoide Infantil que Revoluciona a Robótica e a IA

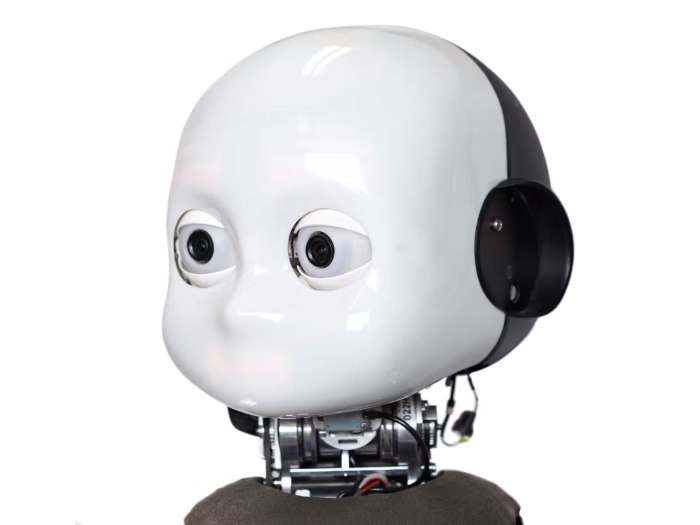
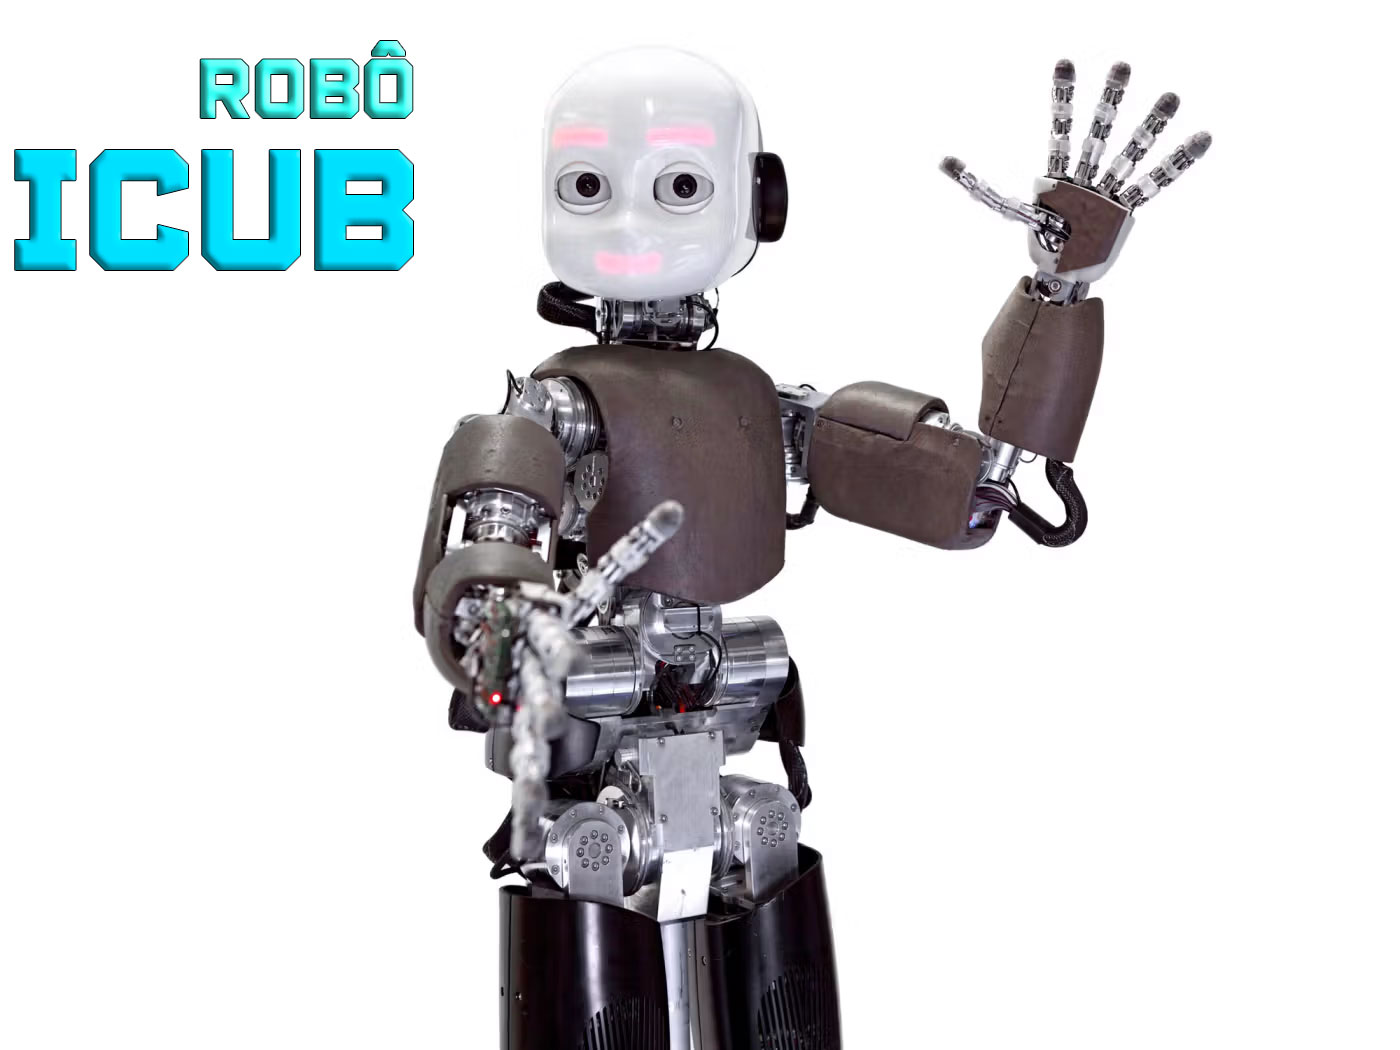
O iCub é um robô humanoide de tamanho infantil que vem chamando a atenção de pesquisadores, desenvolvedores e entusiastas de tecnologia em todo o mundo. Com um design futurista, que inclui cabeça branca brilhante, “olhos” em formato de câmeras e luzes LED cor-de-rosa nas sobrancelhas e sorriso, o iCub é uma plataforma aberta voltada à pesquisa em robótica, inteligência artificial (IA) e ciência cognitiva.

História e Desenvolvimento

O desenvolvimento do iCub começou em 2004, como parte do RobotCub Consortium, financiado pelo programa de Sistemas Cognitivos e Robótica da Comissão Europeia. A coordenação ficou a cargo de Giulio Sandini e Giorgio Metta, ambos do Instituto Italiano de Tecnologia (IIT), em Gênova. Outras instituições europeias renomadas, como a Universidade de Gênova, Scuola Sant’Anna, Universidade de Ferrara, Universidade de Uppsala, Universidade de Sheffield, Universidade de Hertfordshire, IST, EPFL e Universidade de Zurique, também contribuíram para o projeto.

A primeira versão oficial do iCub foi lançada em 2008, e desde então novas atualizações têm sido incorporadas ao robô. Melhorias no sistema mecânico da cabeça, na “pele” do tronco e nos sensores permitiram que iCub se tornasse uma plataforma ainda mais completa para estudar cognição, locomoção e manipulação de objetos.

Em 2017, pesquisadores italianos publicaram um estudo propondo o uso de pequenos motores a jato para permitir que o iCub pudesse até mesmo voar. Já em 2022, a equipe liderada por Daniele Pucci apresentou o iCub3, uma versão maior, mais pesada e mais forte do robô, capaz de ser utilizada em experimentos avançados de telepresença imersiva.

Especificações Técnicas e Recursos

Robô humanoide iCub
  • Altura: 104 cm
  • Peso: 25 kg
  • Arquitetura Aberta: O projeto do iCub é completamente open source, incentivando a colaboração e o desenvolvimento de novas funcionalidades.
  • Sensores: Câmeras estereoscópicas, giroscópios, acelerômetros, microfones, encoders, sensores de força-torque e sensores táteis capacitivos (na ponta dos dedos e pele superior do tronco).
  • Atuadores: 54 motores (motores brushless de 150 W para as articulações maiores, e motores DC para mãos e articulações menores).
  • Graus de Liberdade (DoF): 54 movidos por motor, totalizando 76 possíveis eixos de movimento.
  • Materiais: Principalmente ligas de alumínio Ergal, aço e plástico.
  • Computação: Processador Intel Core 2 Duo a bordo, 20 placas microcontroladoras para os motores, 16 placas para sensores e um computador Pentium dedicado à aquisição e sincronização de dados. Fora do robô, há suporte para cluster com 30 a 40 núcleos de processamento e GPU.
  • Software: Sistema operacional Debian Linux embutido. Suporte para Windows, Linux e Mac OS nos sistemas externos, além de YARP (Yet Another Robot Platform) como middleware para comunicação.
  • Alimentação: Fonte de alimentação de 12 V a 48 V, conectada por cabo (tethered).
  • Custo Aproximado: US$ 300.000,00

Aplicações e Pesquisas Futuras

Graças à sua semelhança com a anatomia de uma criança humana, o iCub se destaca em pesquisas relacionadas à cognição e interação humano-robô. Ele é utilizado para investigar aspectos como aprendizagem, coordenação motora, manipulação de objetos e até mesmo comportamento social. Projetos em andamento exploram não só a melhora na mobilidade do robô, mas também a introdução de recursos de telepresença avançada, o que abre caminho para aplicações em ambientes remotos e na interação com pessoas em diferentes contextos, como reabilitação e educação.

Com a evolução do iCub3 e a constante busca por inovações tecnológicas, a perspectiva é que o robô continue servindo como plataforma de referência para o desenvolvimento de novos algoritmos de IA, soluções de realidade virtual e experimentos de interação social cada vez mais sofisticados.

O iCub representa um marco importante na robótica e na inteligência artificial, oferecendo uma plataforma versátil para estudos avançados em diferentes áreas. Desenvolvido por um consórcio de instituições europeias e mantendo arquitetura aberta, o robô continua a inspirar pesquisadores e engenheiros em busca de novos desafios e possibilidades. A história do iCub, desde seu lançamento em 2008 até os mais recentes upgrades, mostra como a colaboração internacional pode acelerar o progresso científico e tecnológico, contribuindo para a criação de soluções que aproximam cada vez mais humanos e máquinas.

Robô Humanoide iCub

fonte : iit

Séries sobre robôs – How to Start a Robot Revolution

Esta série é produzida pela Red Hat, fala sobre o surgimento do sistema ROS, robôs e o futuro da tecnologia.

Parte 1 : Breaking the wheel

Parte 2 : Finding your footing

Parte 3: Creating a Community

Parte 4 : Making Things User – Friendly

Parte 5 : Building Better Worlds

Fonte : Red Hat , Open robotics