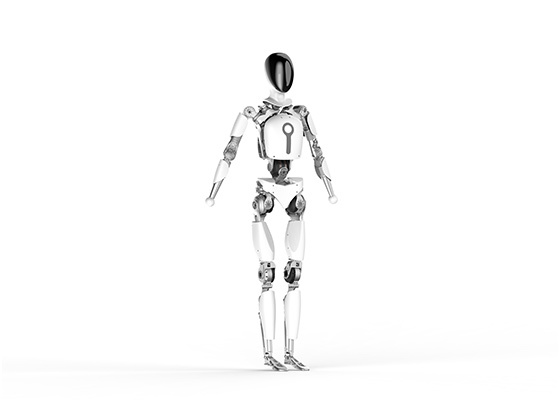
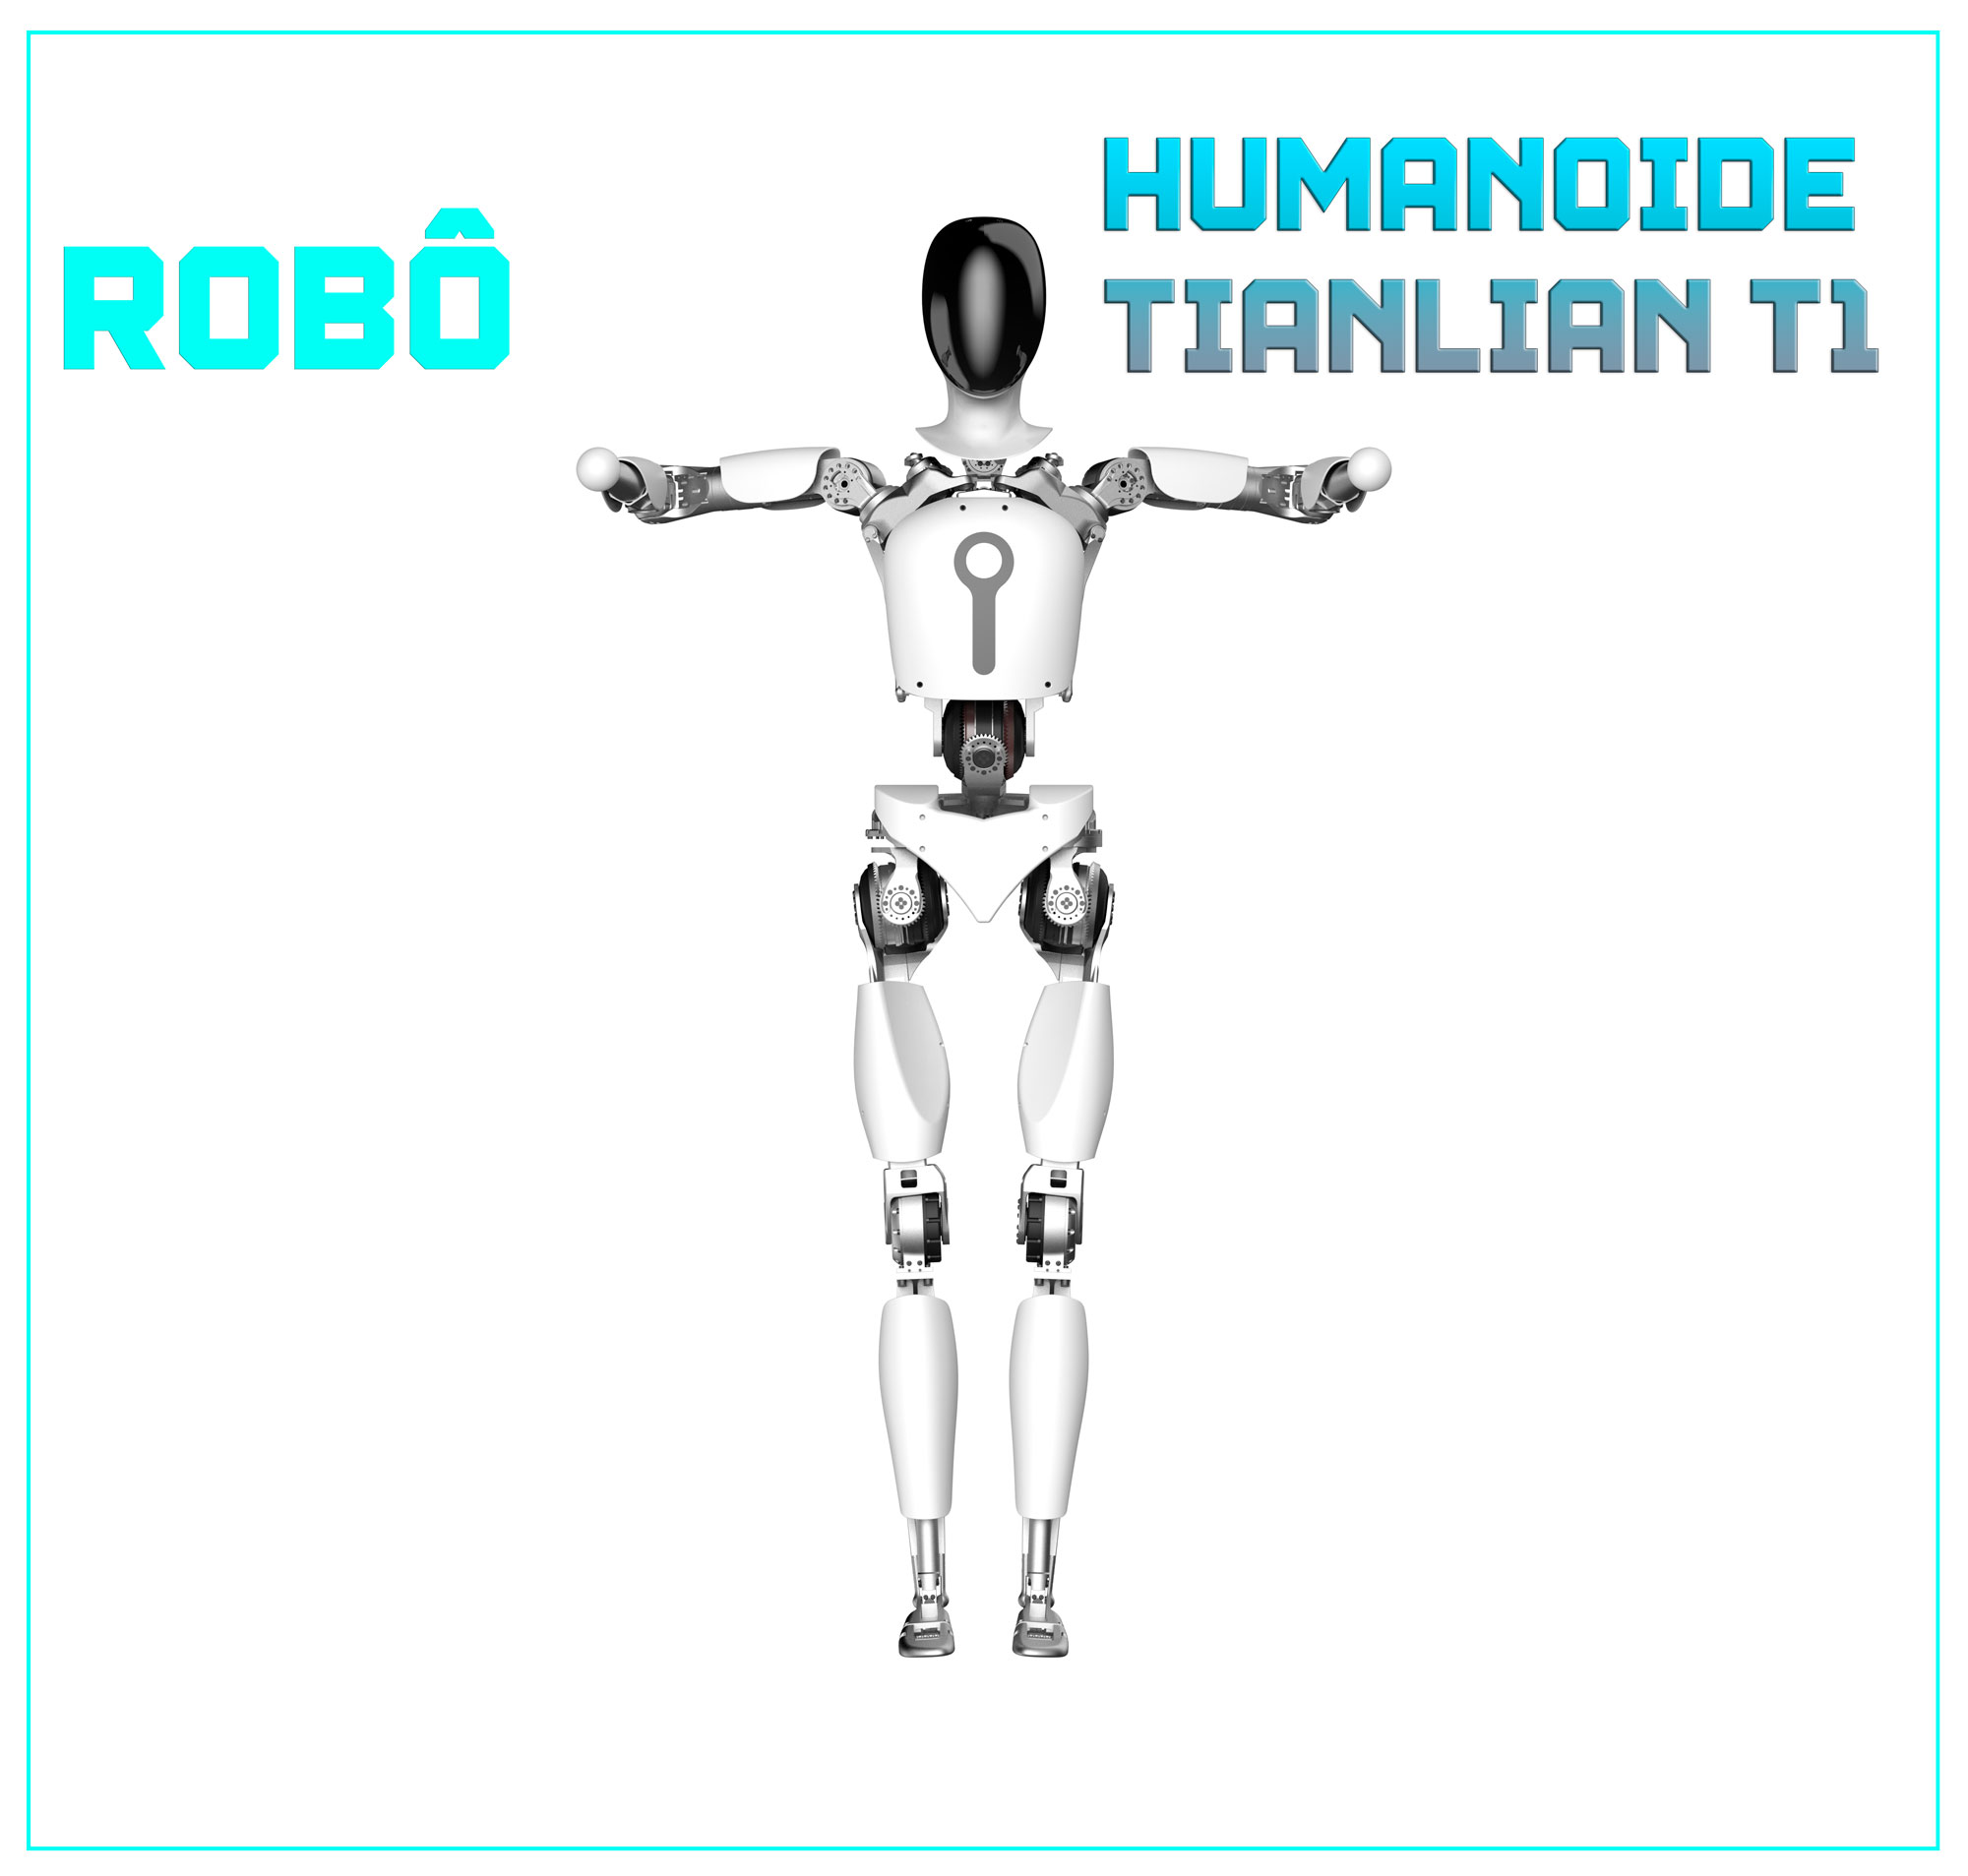
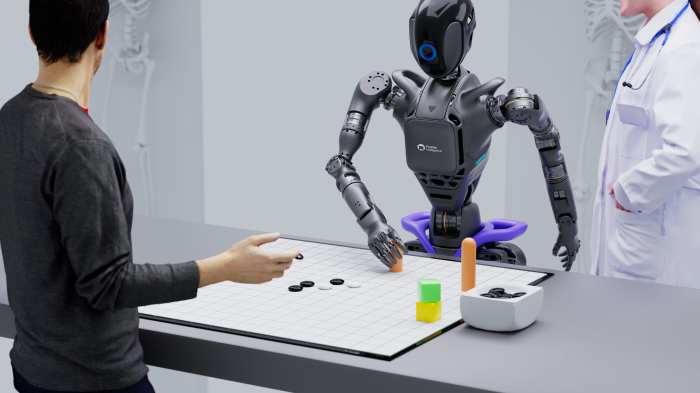
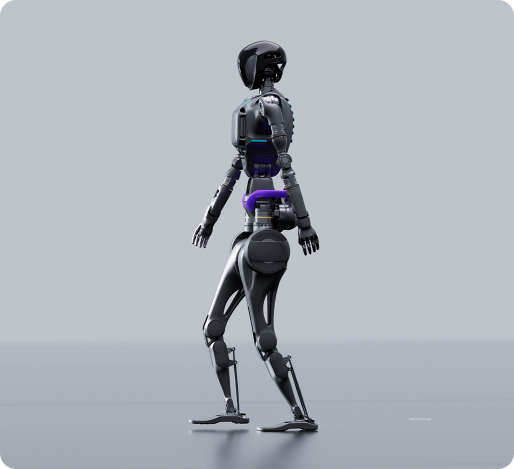
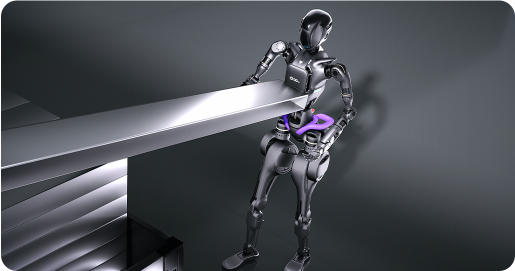
A FDROBOT apresenta o Tianlian T1, um robô humanoide de alta tecnologia que promete transformar o campo da robótica com sua incrível combinação de força, flexibilidade e inovação. Com apenas 43 kg, o Tianlian T1 surpreende ao carregar até 100 kg, tornando-se um marco na engenharia robótica.
Desempenho Excepcional: Como o Tianlian T1 Desafia Limites de Movimentação
Projetado com 71 graus de liberdade (GDL), o Tianlian T1 oferece uma amplitude de movimento impressionante. Ele é capaz de realizar tarefas complexas, como agachamentos com carga de até 145 kg, mantendo flexibilidade semelhante à de um dançarino profissional. As articulações do quadril, por exemplo, têm um movimento de -25° a 142°, enquanto os joelhos alcançam de -10° a 155°, proporcionando uma eficiência sem igual.
Além disso, o Tianlian T1 pode caminhar a uma velocidade de 8 km/h e realizar movimentos precisos, controlados por sensores avançados. Suas articulações atingem uma velocidade angular de até 720°/s, chegando a 900°/s em alguns casos, garantindo uma performance ágil e eficiente.
O Segredo por Trás da Força do Tianlian T1: Como Ele Levanta Mais do que Pesa?
Um dos aspectos mais fascinantes do Tianlian T1 é sua capacidade de carregar mais que o dobro do seu peso. Embora pese apenas 43 kg, o Tianlian T1 é capaz de levantar até 100 kg, algo que pode parecer contraditório à primeira vista, mas é completamente possível matematicamente.
Como Isso é Possível?
Motores de Alto Torque: O Tianlian T1 possui articulações com torque máximo de 450Nm, permitindo que seus motores gerem força suficiente para levantar grandes pesos. O torque alto possibilita a manipulação de cargas pesadas, independentemente do peso leve do robô.
Distribuição Inteligente de Peso: O Tianlian T1 utiliza estratégias avançadas de controle para distribuir o peso de maneira equilibrada, mantendo-se estável enquanto manipula objetos pesados.
Estrutura Leve e Resistente: O robô é construído com materiais leves, porém extremamente resistentes, como ligas de alumínio, o que lhe confere uma estrutura capaz de suportar cargas pesadas sem comprometer a eficiência de movimentos.
Centro de Gravidade Ajustável: O design avançado do Tianlian T1 permite ajustar seu centro de gravidade ao carregar cargas pesadas, o que o ajuda a manter equilíbrio e evitar quedas.
TIANLIAN T1 – peso sobre pernas – 145KG
Especificações Técnicas do Tianlian T1: Inovação em Cada Detalhe
Confira todas as especificações que fazem do Tianlian T1 um dos robôs humanoides mais avançados do mercado:
Especificações
Valores
Altura
1,60 m
Peso
43 kg (com bateria)
Graus de Liberdade (GDL)
71
Velocidade Máxima de Andar
8 km/h
Capacidade de Carga
Braço: 8 kg (por braço) / Total: 100 kg
Bateria
1250 Wh
Tempo de Operação
4 horas (com carga completa)
Tempo de Recarga
2,5 horas
Torque Máximo
450Nm (com picos de até 562Nm)
Velocidade Angular das Articulações
Até 720°/s (com picos de 900°/s)
Movimento da Cabeça
5 Graus de Liberdade
Movimento das Mãos
9 Graus de Liberdade (cada mão)
Movimento do Quadril
Ângulo de movimento: -25° a 142°
Movimento dos Joelhos
Ângulo de movimento: -10° a 155°
Movimento do Tornozelo
Ângulo de movimento: ±20°
Processador
Intel I7 13ª geração
Sistema Operacional
Ubuntu + LinuxRT Preempt + Android
Sistema de Controle
CAN e protocolos de rede
Conectividade
Intel 2.5GLX LAN, Intel Wi-Fi 6E, Bluetooth 5.3
Simuladores
Mujoco, Isaac-Gym
FDROBOT e o Futuro com o Tianlian T1: Patentes e Tecnologia de Ponta
A FDROBOT continua a inovar com o Tianlian T1, tendo já registrado mais de 150 patentes, sendo 20 específicas para robôs humanoides. O Tianlian T1 exemplifica o compromisso da empresa em liderar a transformação tecnológica global.
Aplicações do Tianlian T1: Automação Inteligente para Diversos Setores
O robô humanoide Tianlian T1 é ideal para automação industrial, setores de serviços e até assistência em saúde. Suas capacidades avançadas de manipulação de peso e precisão de movimentos o tornam uma escolha ideal para uma variedade de indústrias que exigem força, agilidade e interação segura com humanos.
O Fourier GR-1 está revolucionando a robótica humanoide com aplicações práticas. Com uma estrutura corporal versátil e controle de movimento avançado, ele replica graus de liberdade semelhantes aos humanos. Com um torque máximo de 230 N.m, o GR-1 navega por obstáculos e terrenos diversos com agilidade e precisão incomparáveis.
Características Principais:
Caminhada com Pernas Retas: Movimentos suaves e eficientes.
Quatro Modos de Movimento: Inclui locomoção dinâmica e manipulação do elemento final.
Algoritmos de Equilíbrio Auto-Adaptativos: Mantém o equilíbrio em ambientes instáveis.
Evitação de Obstáculos e Colisões: Percepção visual para evitar obstáculos de forma autônoma.
Forma Altamente Biônica: Design inspirado no corpo humano.
Atuador de Alto Desempenho: Movimentos dinâmicos e precisos.
Plataformas Abertas: Possibilidades de inovação e desenvolvimento colaborativo.
Interação Humano-Robô Potencializada por IA: Interface de fala e visão avançada.
Destreza Física:
O atuador inteligente da Fourier (FSA) integra motor, driver, redutor e codificador em um único módulo, proporcionando ao GR-1 mobilidade poderosa e flexível para movimentos dinâmicos e precisos.
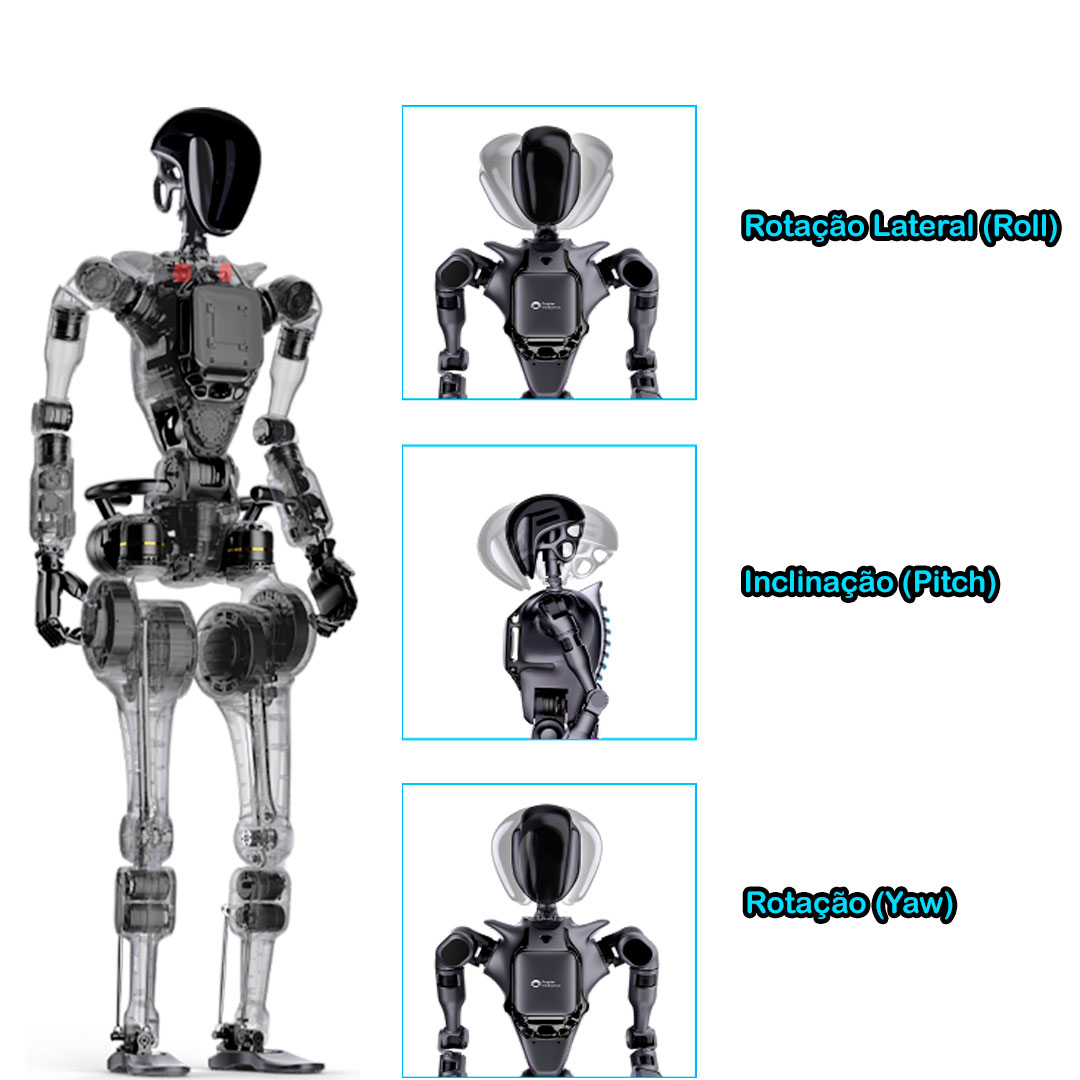
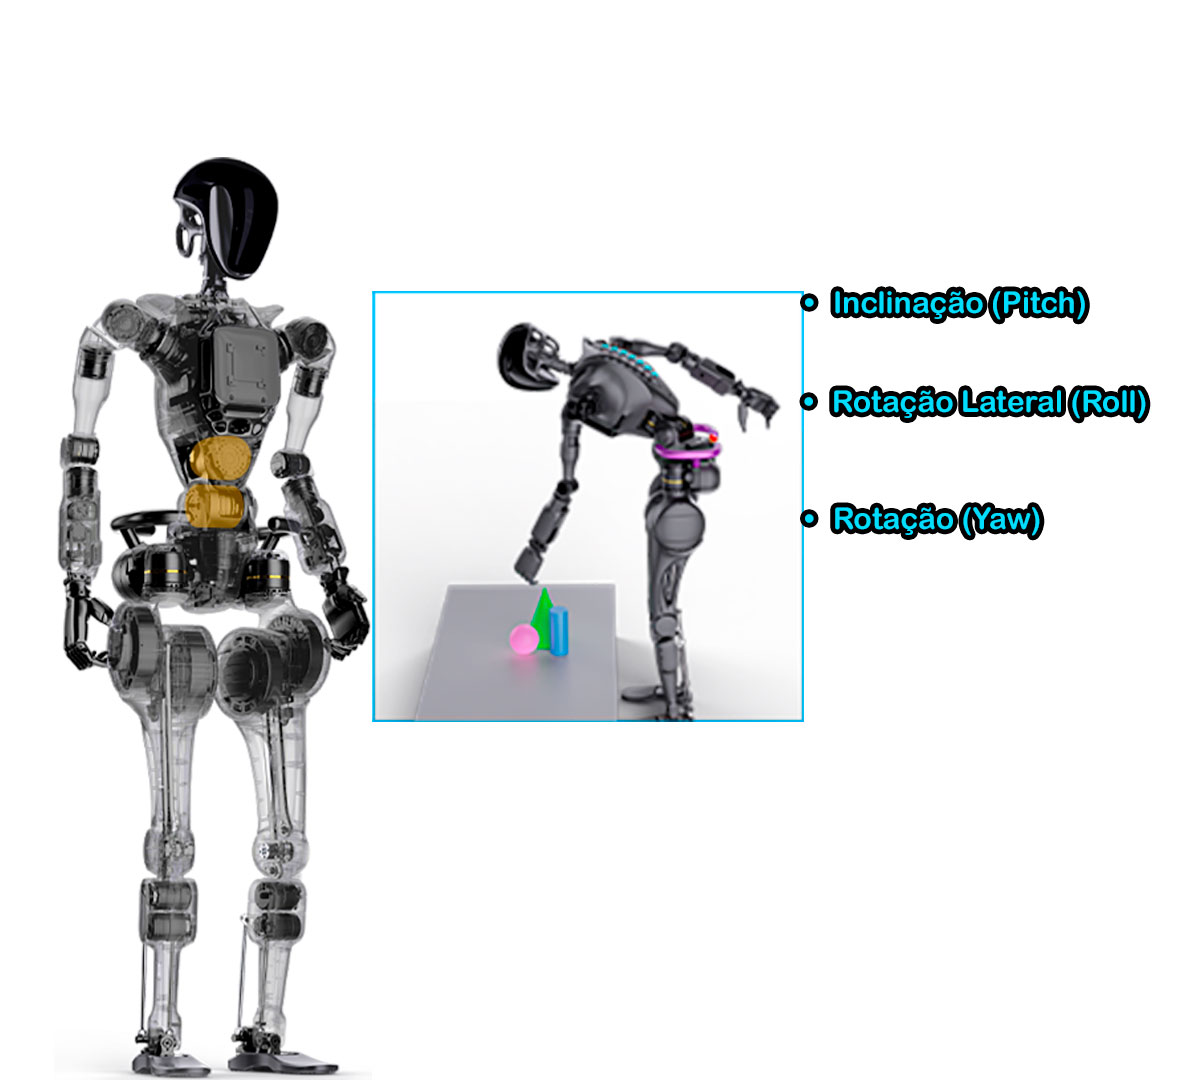
3 Graus de Liberdade na Cabeça: Movimento em pitch, roll e Yam para percepção e interação flexíveis.
Inclinação (Pitch): É o movimento da cabeça para cima e para baixo, como quando você acena “sim” com a cabeça.
Rotação Lateral (Roll): É o movimento de inclinação da cabeça para os lados, como quando você inclina a cabeça para tocar o ombro.
Rotação (Yaw): É o movimento de rotação da cabeça para a esquerda e para a direita, como quando você acena “não”.
3 Graus de Liberdade na Cintura: Permite tarefas e observação em 360 graus enquanto em pé.
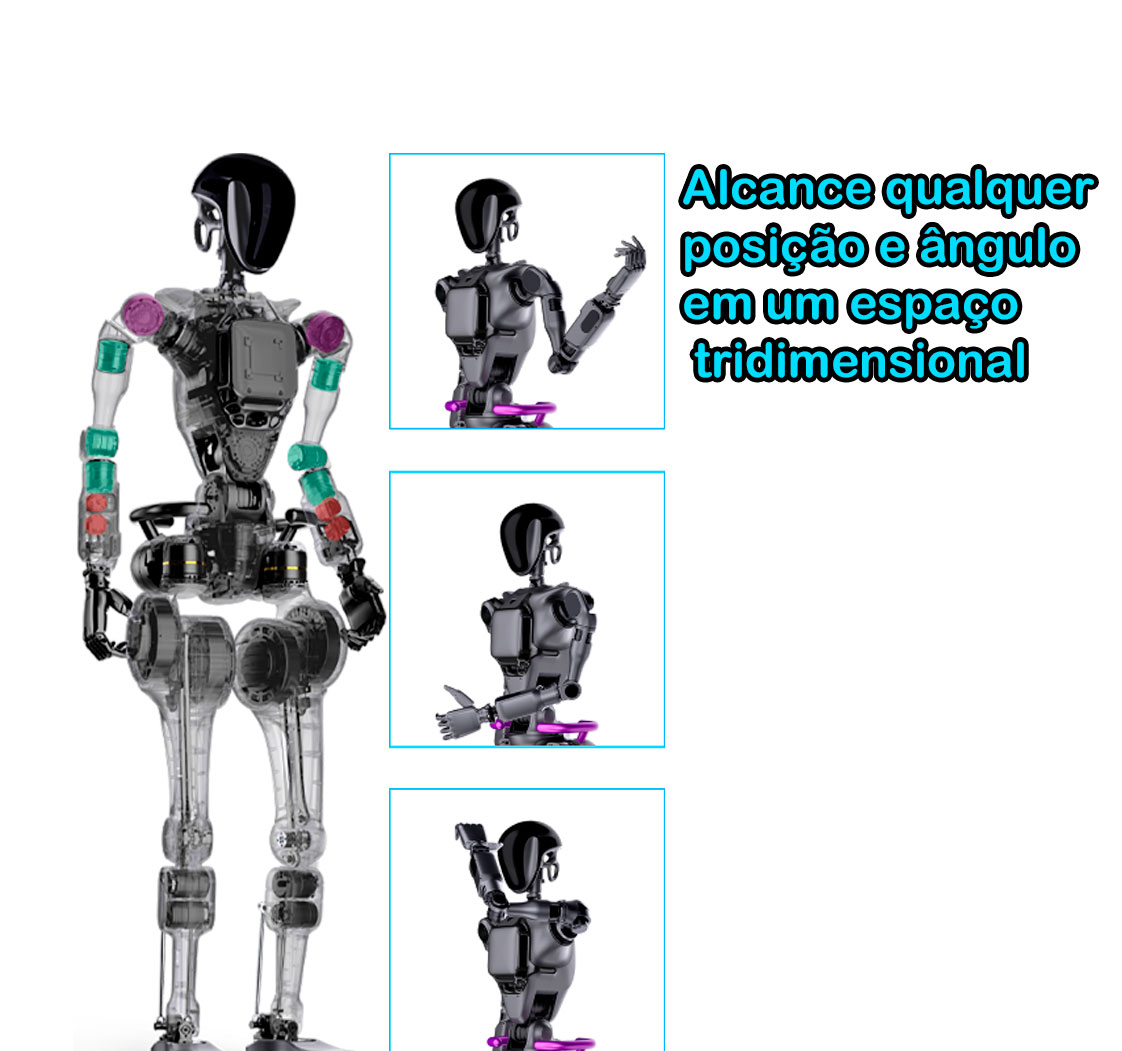
7 * 2 Graus de Liberdade nos Braços: Desenhado para alcançar qualquer posição e ângulo no espaço tridimensional.
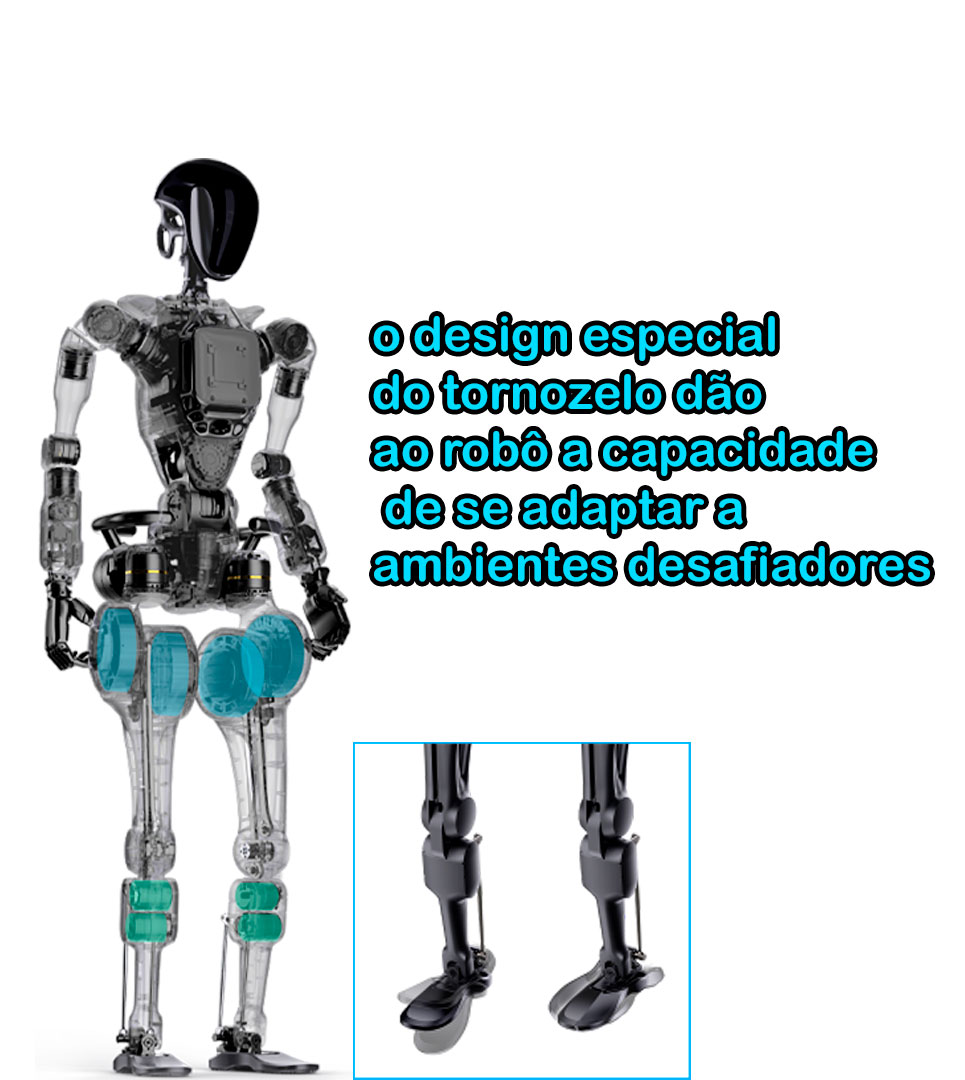
6 * 2 Graus de Liberdade nas Pernas: Design intricado no tornozelo para adaptar-se e atravessar terrenos complexos.
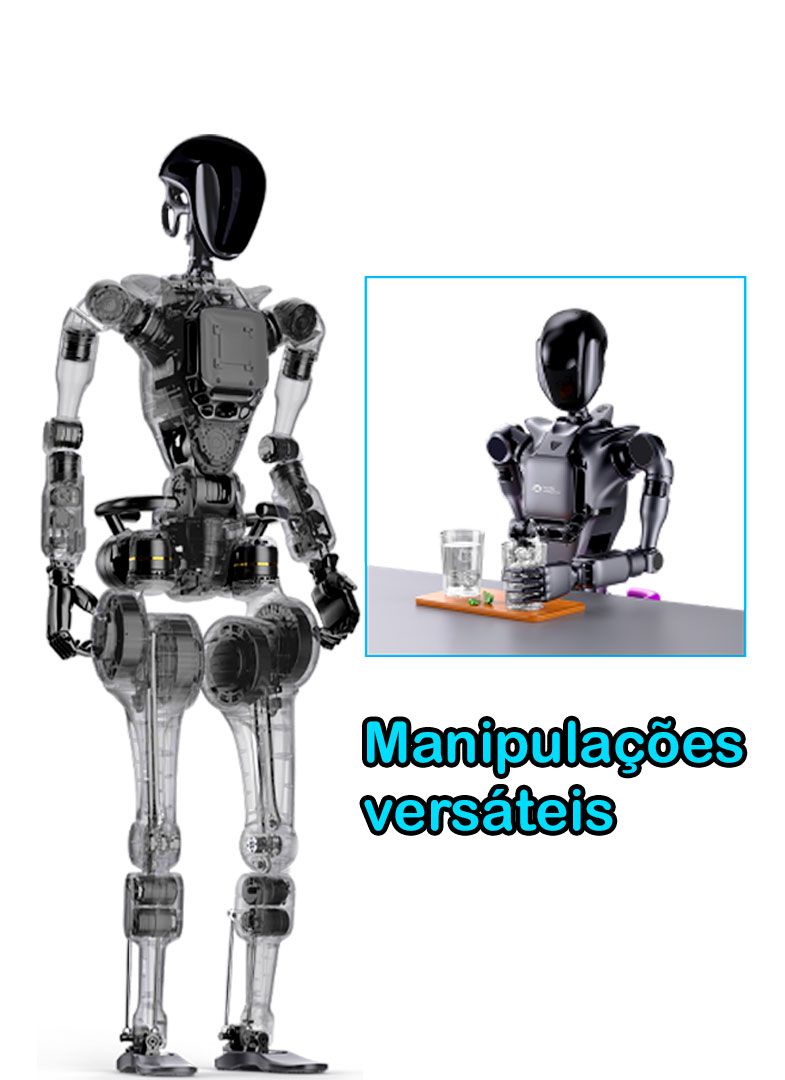
6 * 2 Graus de Liberdade nas Mãos (Opcional): Design semelhante ao humano para manipulações versáteis.
Algoritmos de Equilíbrio Adaptativo:
O algoritmo inovador de equilíbrio dinâmico permite que o robô mantenha seu equilíbrio em ambientes instáveis e disruptivos, ampliando seu leque de cenários de aplicação.
Evitação de Obstáculos e Colisões:
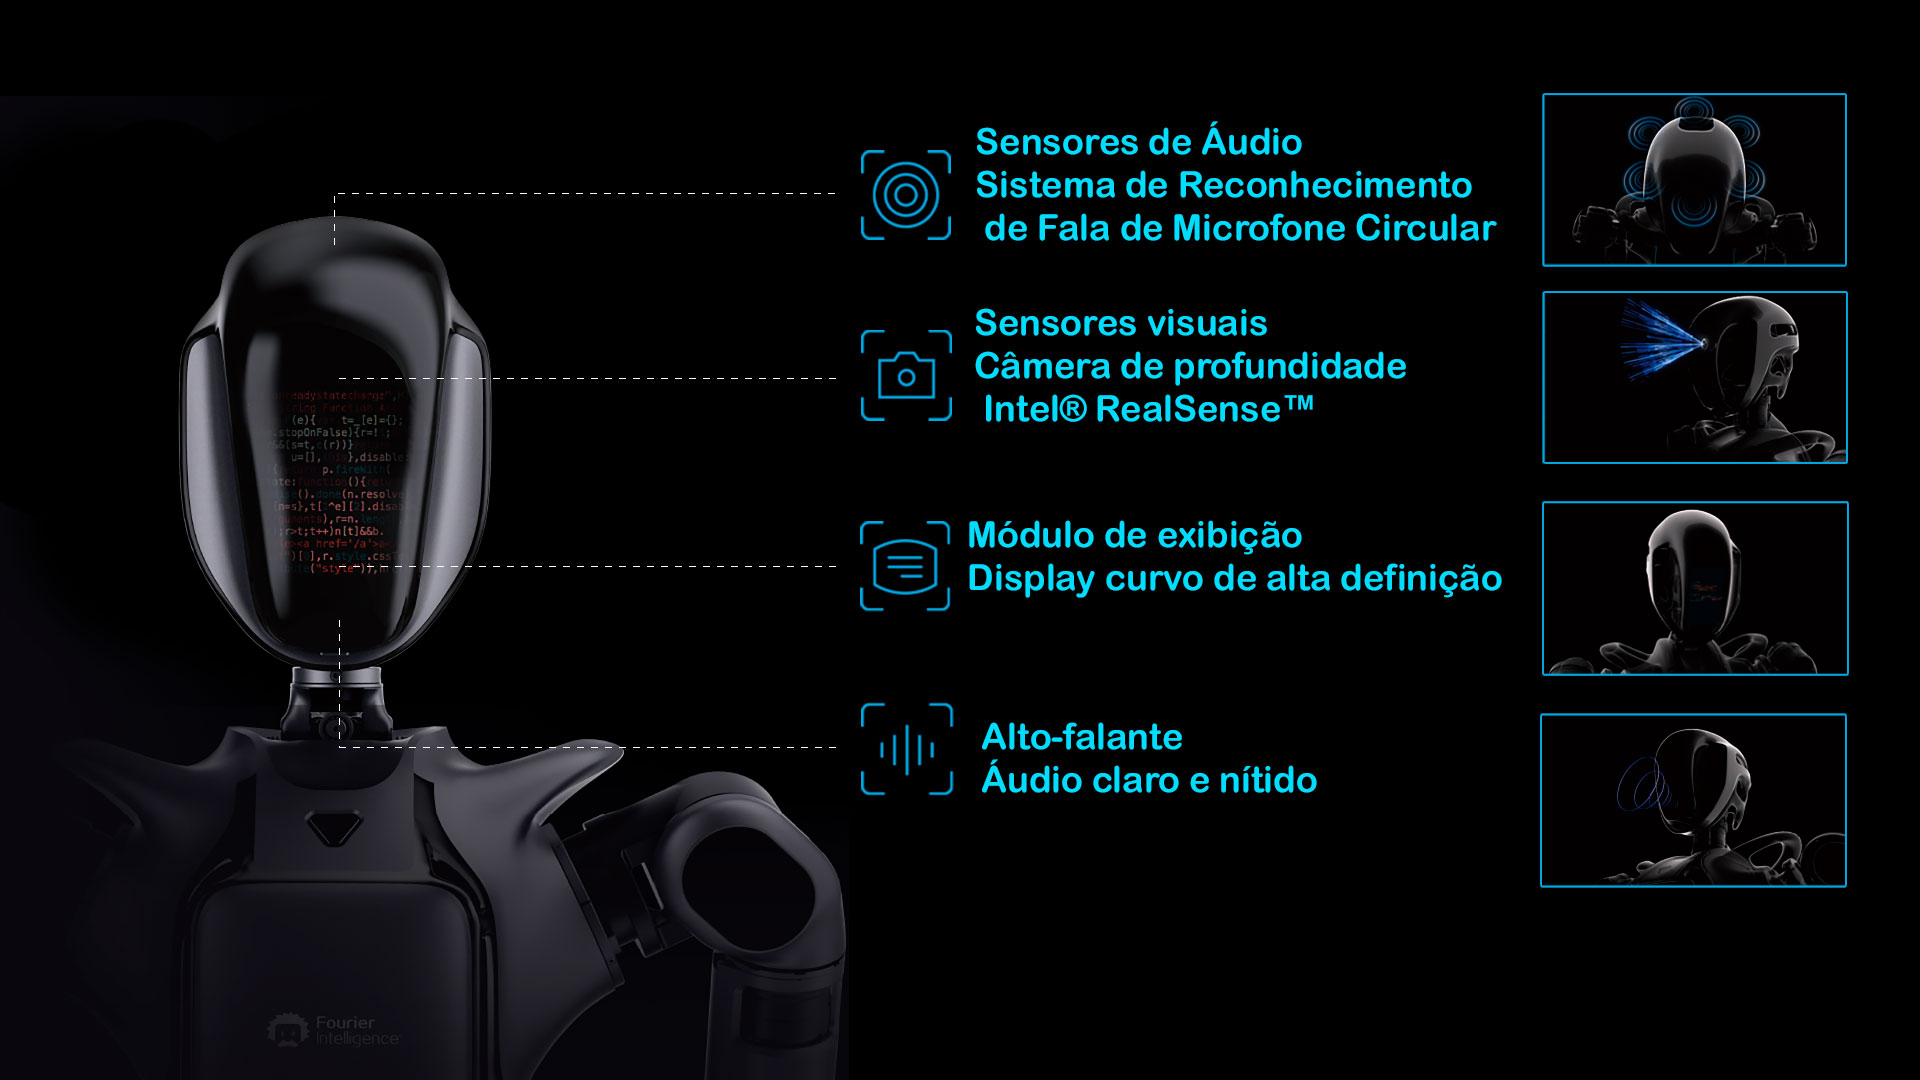
A câmera de profundidade Realsense percebe o ambiente ao redor e permite a evitação autônoma de obstáculos.
Adaptabilidade a Vários Terrenos:
O robô pode caminhar de forma estável em terrenos irregulares como cascalho e grama.
Subida e Descida Estáveis:
Com algoritmos de navegação adaptativa, o robô pode atravessar inclinações com pernas retas.
Resistência a Disrupções Dinâmicas:
O GR-1 pode resistir a forças externas e evitar quedas ao caminhar.
Quatro Modos de Movimento:
O GR-1 possui uma biblioteca de movimentos offline rica e predefinida, cobrindo quatro modos de movimento: em pé sem assistência, locomoção dinâmica, movimento em pé e manipulação de end-effector.
Caminhada com Pernas Retas e Marcha Semelhante à Humana:
Com dois graus de liberdade nos tornozelos e algoritmos de controle de movimento inovadores, o GR-1 simula marchas naturais dos seres humanos, ampliando seu campo de visão e otimizando o consumo de energia.
Atuadores FSA de Alto Desempenho Desenvolvidos Internamente:
Com 32 atuadores FSA de alto desempenho, o GR-1 executa movimentos complexos com precisão, proporcionando uma resposta dinâmica altamente eficiente.
Interface de Fala e Visão Potencializada por LLM:
Equipado com um modelo de linguagem multimodal (LLM) semelhante ao ChatGPT, o GR-1 possui processamento de linguagem natural avançado e raciocínio lógico para automação de tarefas robóticas.
Percepção Visual e Interação com o Ambiente:
A câmera de profundidade, combinada com algoritmos de visão AI, identifica rapidamente diferentes objetos, oferecendo capacidades abrangentes de percepção ambiental, incluindo evitação de obstáculos e manipulação de objetos.
Plataforma Aberta:
Esta plataforma open-source disponibiliza o código do aplicativo, SDK subjacente e LLM pré-programado, oferecendo aos desenvolvedores globais a oportunidade de inovar juntos em IA e robótica.
Aplicações Versáteis:
O robô humanoide Fourier GR-1 destaca-se com suas excepcionais capacidades de movimento e estrutura de produto projetada para adoção comercial em larga escala. Ele tem um vasto potencial em cenários que vão desde concierge e orientação até segurança e inspeção, fabricação, saúde e reabilitação, pesquisa, educação e serviços domésticos.
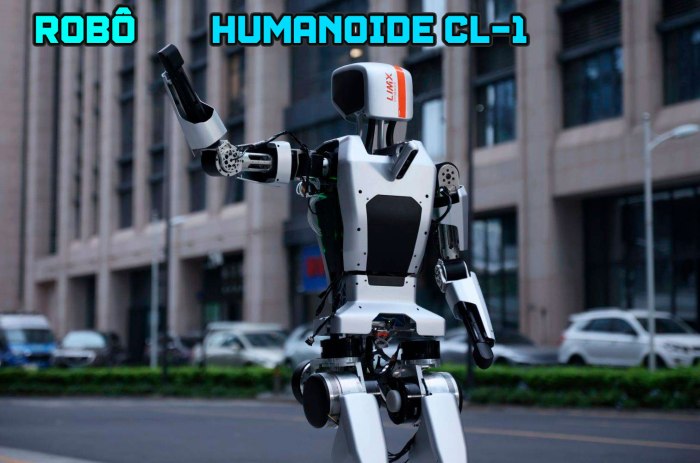
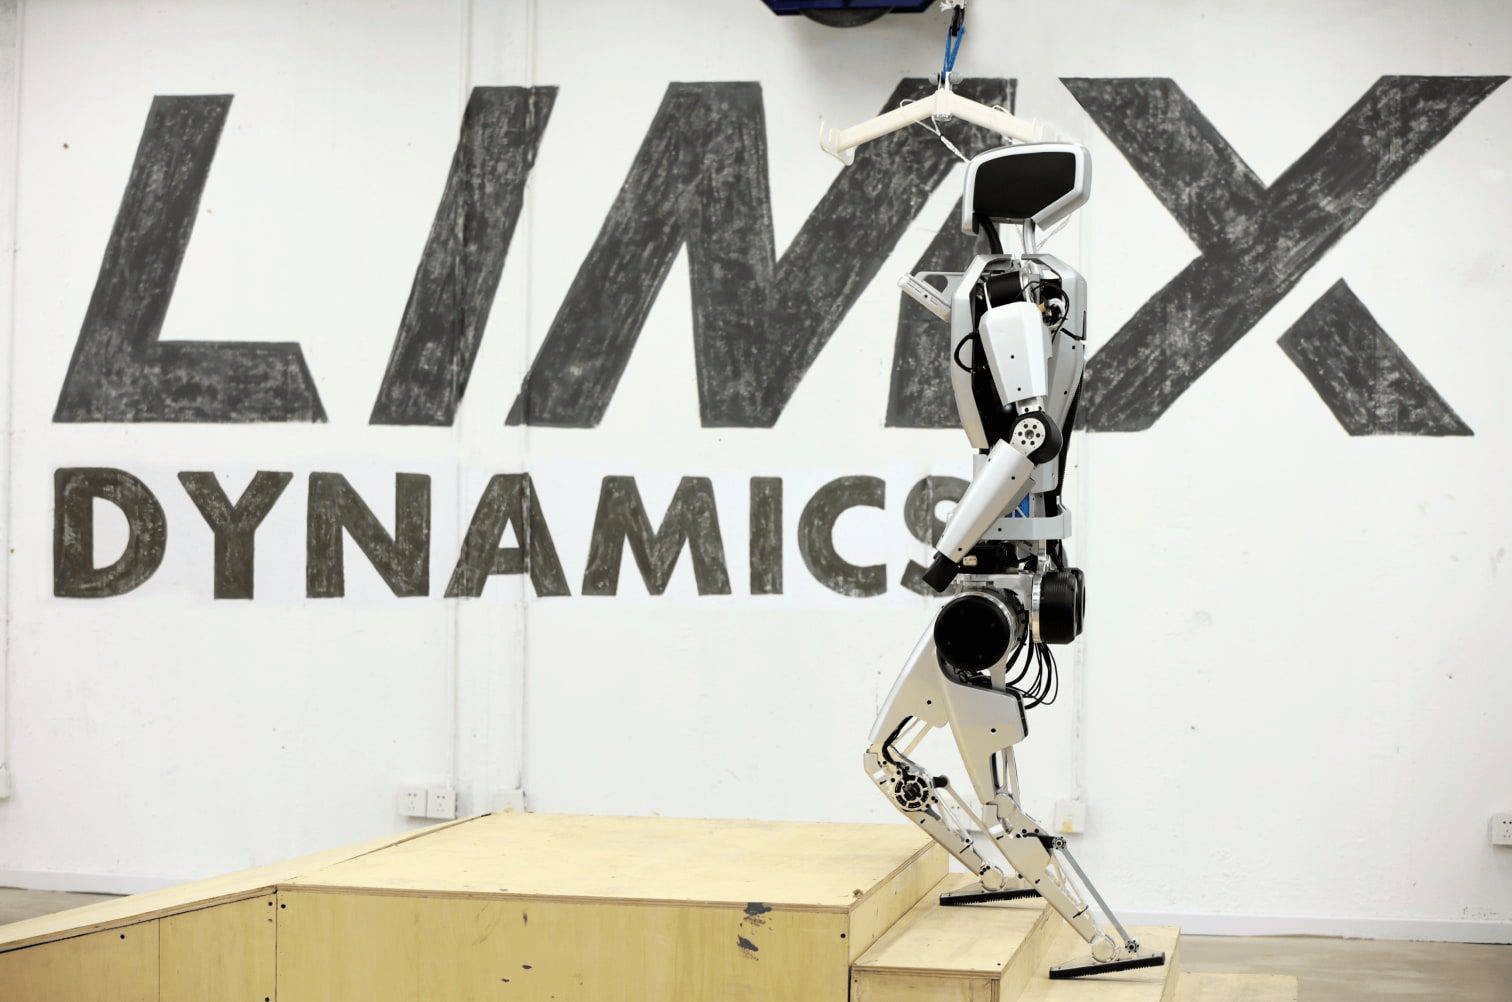
A empresa chinesa LimX Dynamics está revolucionando a robótica com o CL-1, um robô humanoide de propósito geral, projetado para realizar tarefas complexas com precisão e agilidade. Este robô inovador se destaca por suas habilidades avançadas, como:
🔍 Percepção de Terreno em Tempo Real: O CL-1 utiliza algoritmos de percepção em tempo real para navegar e se adaptar a diferentes ambientes, incluindo terrenos desafiadores e escadas.
🚶♂️ Controle de Movimento Corporal Completo: Com capacidades de movimento coordenado, o CL-1 pode acelerar de uma parada até iniciar a movimentação, alterando sua velocidade e marcha de forma fluida.
🎯 Autonomia Baseada em Percepção: O CL-1 localiza autonomamente itens designados, rastreando objetos em movimento e ajustando suas ações conforme necessário, mesmo em situações inesperadas.
💪 Operações de Carga: Ele é capaz de levantar e descarregar objetos com uma amplitude vertical de 45cm e realizar operações de carregamento que atingem uma altura de até 80cm, mantendo estabilidade dinâmica mesmo com cargas pesadas.
🚧 Planejamento Instantâneo para Disrupções: Em caso de interrupções, o CL-1 replaneja instantaneamente suas ações para concluir sua missão, demonstrando uma capacidade impressionante de adaptação.
O robô humanoide CL-1 não é apenas uma inovação tecnológica; é um avanço significativo no caminho para a Inteligência Artificial Generalizada (AGI). Desenvolvido para ser uma plataforma de testes ideal para IA incorporada, o CL-1 mostra o potencial de se tornar o próximo terminal inteligente amplamente utilizado, além dos carros e smartphones.
Na empresa LimX Dynamics, existe uma colaboração com engenheiros para coletar dados do mundo real por meio de teleoperação, permitindo que os robôs humanoides aprendam e iterem seus algoritmos de controle continuamente.
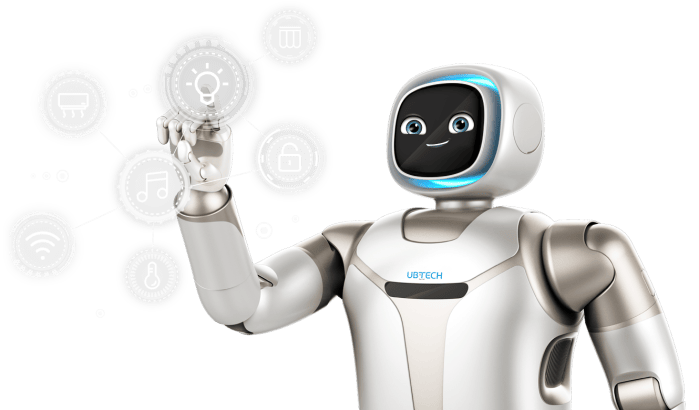
Walker é um robô humanoide Chinês desenvolvido pela empresa Ubtech Robotics Corp LTD, Atualmente existe três versões do robô Walker, segundo a própria empresa Ubtech, Walker e um passo sólido para levar robôs humanoide a todos os lares.
Walker é adaptável a vários tipos de terreno, auto equilíbrio a resistência a interferências, coordenação mão – olho para manipulação de objetos, flexibilidade de corpo inteiro para interação segura, Navegação U-SLAM e planejamento autônomo de caminho, reconhecimento de rosto, objeto, cena, interação multimodal, controle residencial inteligente.
Adaptável a vários tipos de terreno por meio do planejamento e controle de marcha, o Walker consegue caminhar de forma estável em vários tipos de terreno, os algoritmos avançados de controle de movimento permitem que ele ande bípede e de forma constante.
Auto equilíbrio e resistência a interferências
O robô humanoide Walker pode ostentar flexibilidade excepcional e excelente controle de movimento, permitindo que ele execute movimento complexos e flexíveis com estabilidade mantida por meio de controle de equilíbrio.
Coordenação mão – olho para manipulação de objetos
O Walker tem 7 graus de liberdade em cada braço, permitindo maior espaço de manipulação do braço, flexibilidade e prevenção de obstáculos. O robô pode mover seus braços após observação visual para pegar e colocar objetos simples com cuidado.
Flexibilidade de corpo inteiro
O Walker é equipado com flexibilidade e controle de corpo inteiro, tornando – o mais seguro para si mesmo ao interagir com as pessoas, os braços flexíveis do robô podem imitar movimentos humanos flexíveis.
Navegação U – SLAM e planejamento de caminho autônomo
O Walker tem navegação visual integrada, permitindo obter informações ambientais mais ricas, como contornos, cores e profundidades no ambiente externo, isso melhora a capacidade de evitar interferências com objetos em movimento e permite uma navegação autônoma mais eficiente e estável.
Reconhecimento de rosto, objeto e cena
O Walker tem recursos de visão poderosos para detectar e reconhecer rostos, objetos e cenas correspondentes em ambientes de fundo complexos. o robô pode reconhecer rostos e objetos com eficiência por meio de sua visão estéreo e imitar a comunicação verbal humana.
Interação Multimodal
A interação multimodal é realizada por meio de texto, voz, visão, movimento e ambiente, simulando totalmente a interação entre seres humanos.
Controle de Casa Inteligente
O Walker tem uma interface de casa inteligente aberta e conveniente, que pode ser usada para ajudar os usuários a controlar luzes, eletrodomésticos e tomadas e outros dispositivos domésticos de forma independente de acordo com os casos de uso.
Robô Humanoide Walker
Dados Técnicos
Altura
145 cm
Peso
77 kg
Graus de Liberdade
36 graus, pernas : 6 x 2 , braços : 7 x 2 , mãos : 4 x 2, pescoço : 2
Unidade de Drive Integrada
Motor de torque sem estrutura, redução harmônica precisa, controlador de drive, encode duplo.
Operação
Carga : Braço único estendido 1,5 kg, Envergadura do braço : Braço único 540 mm
Conectividade
Wi-Fi: 802.11 a/b/g/n 5G/2.4 GHz dual -band
Bateria
Fosfato de ferro de lítio 54.6V/10Ah/6 kg , Tempo de carregamento : 2h , Tempo de uso : 2h
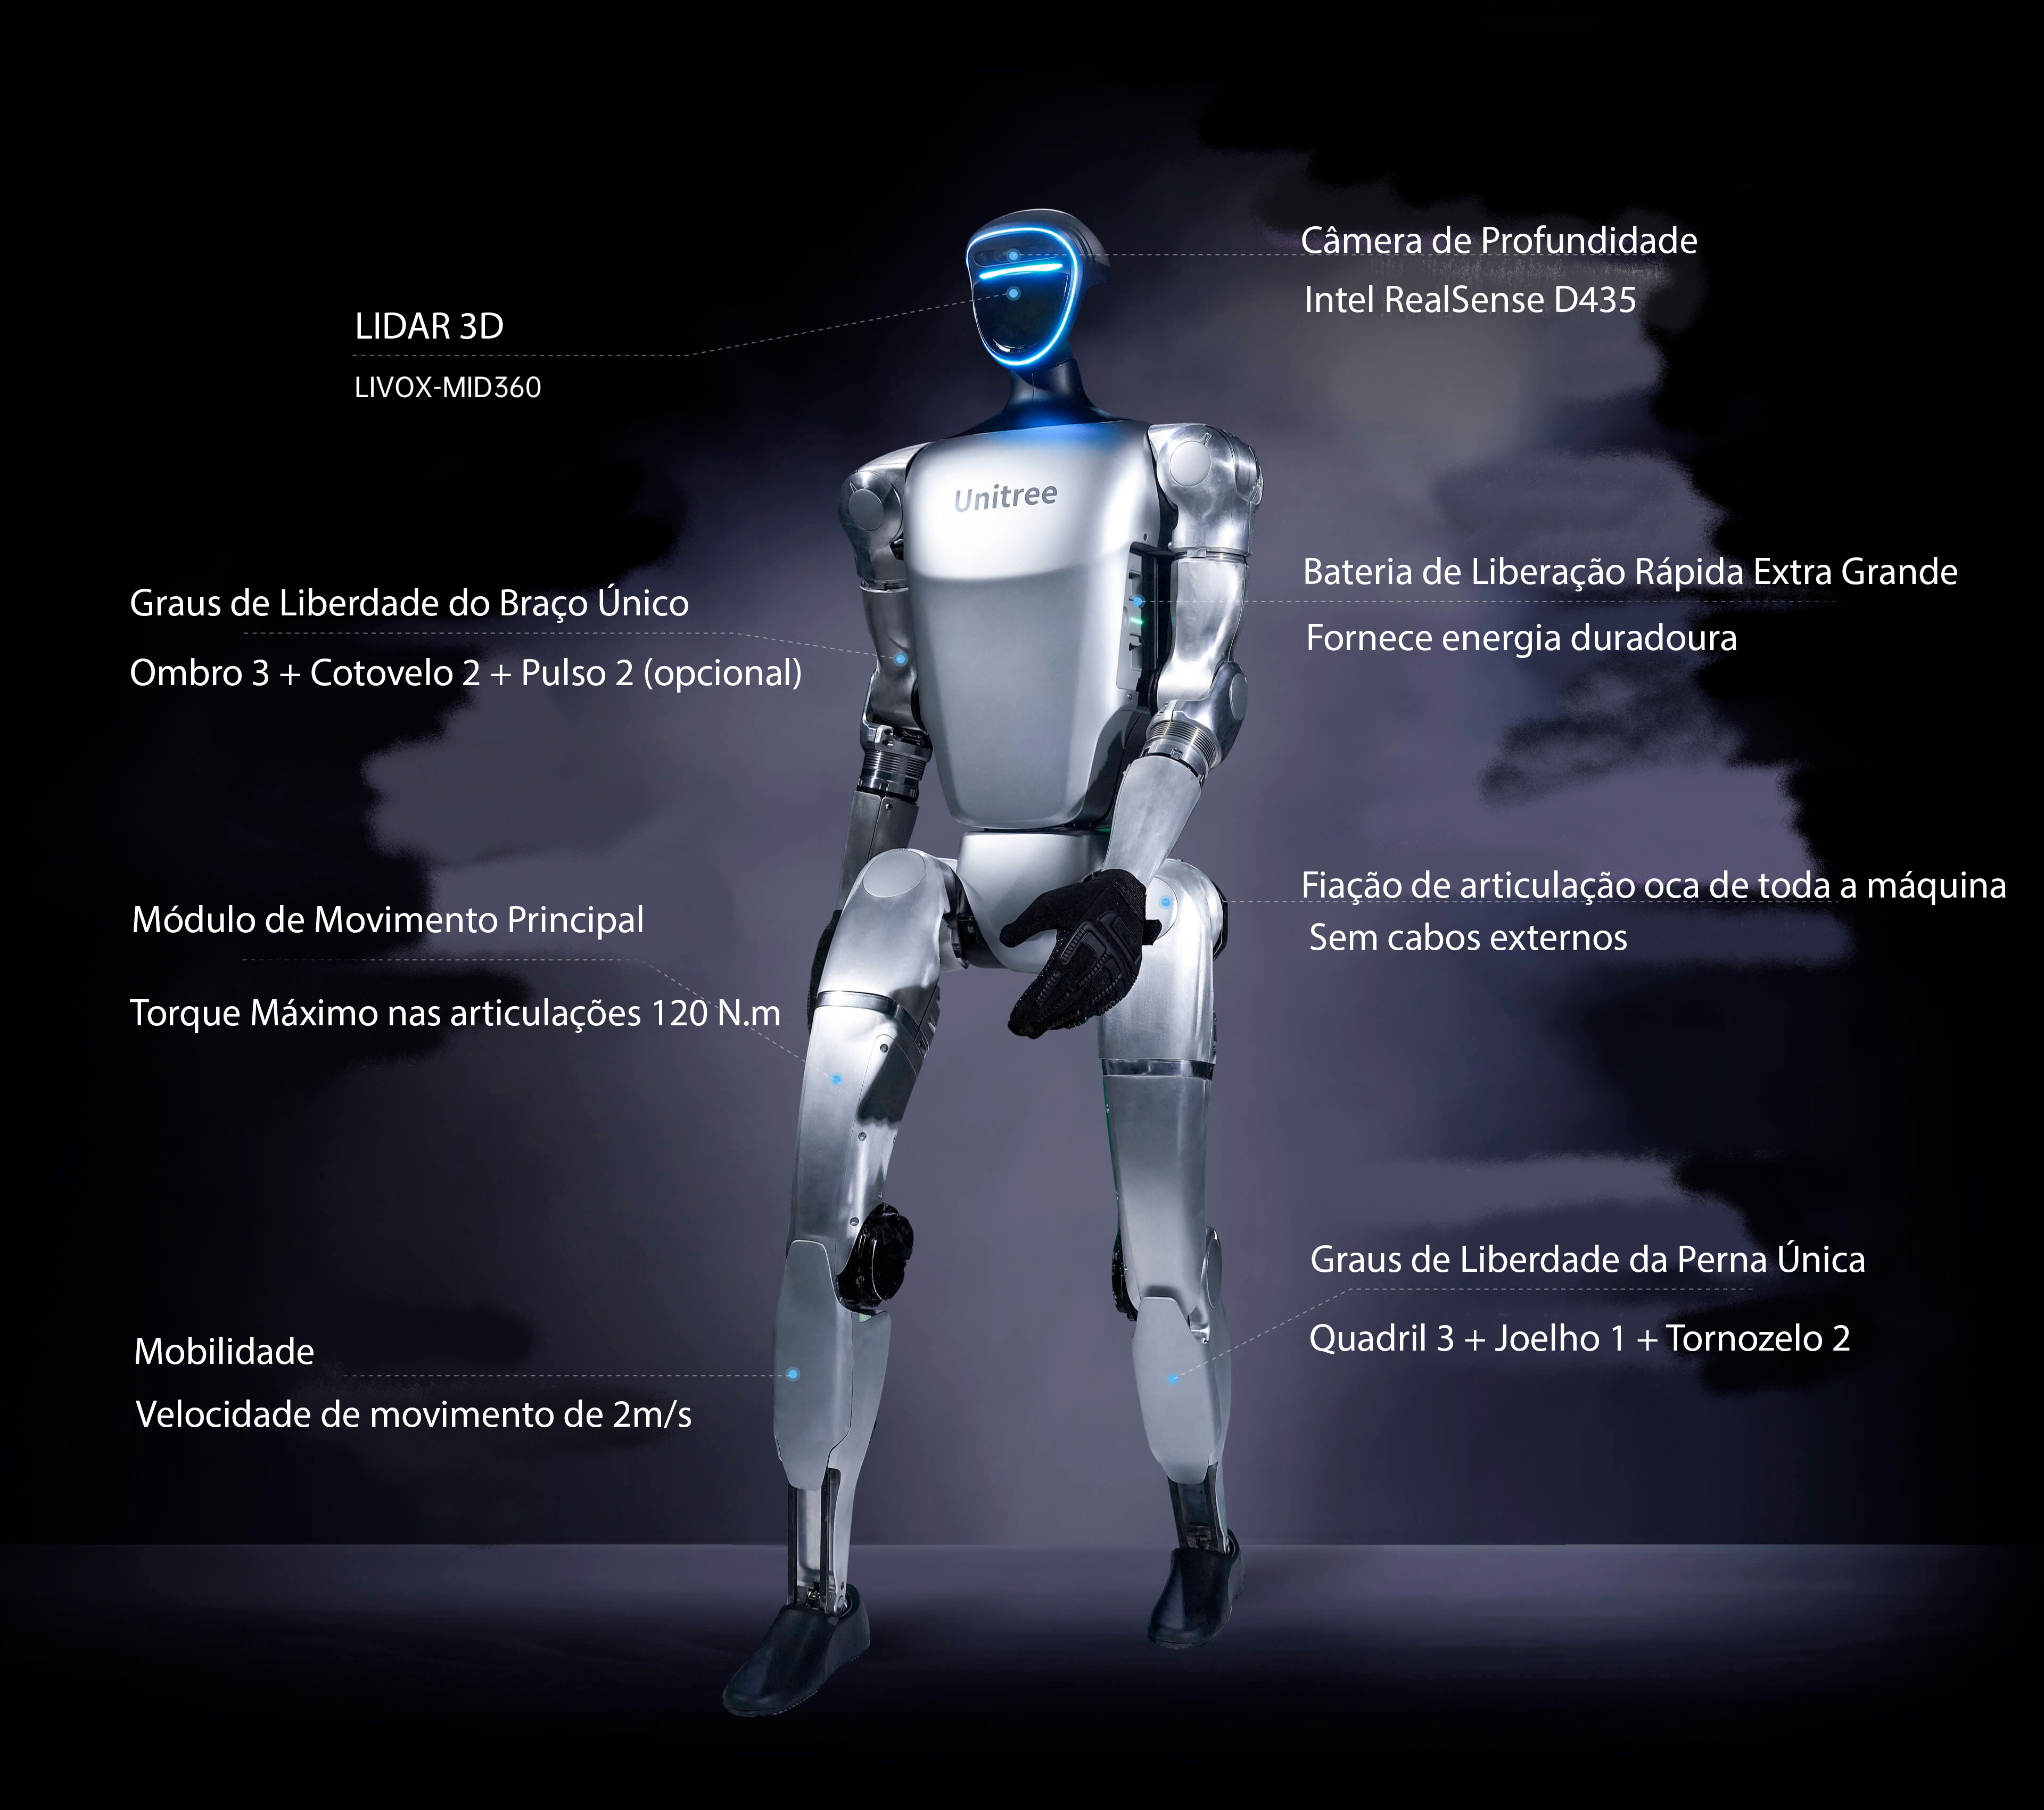
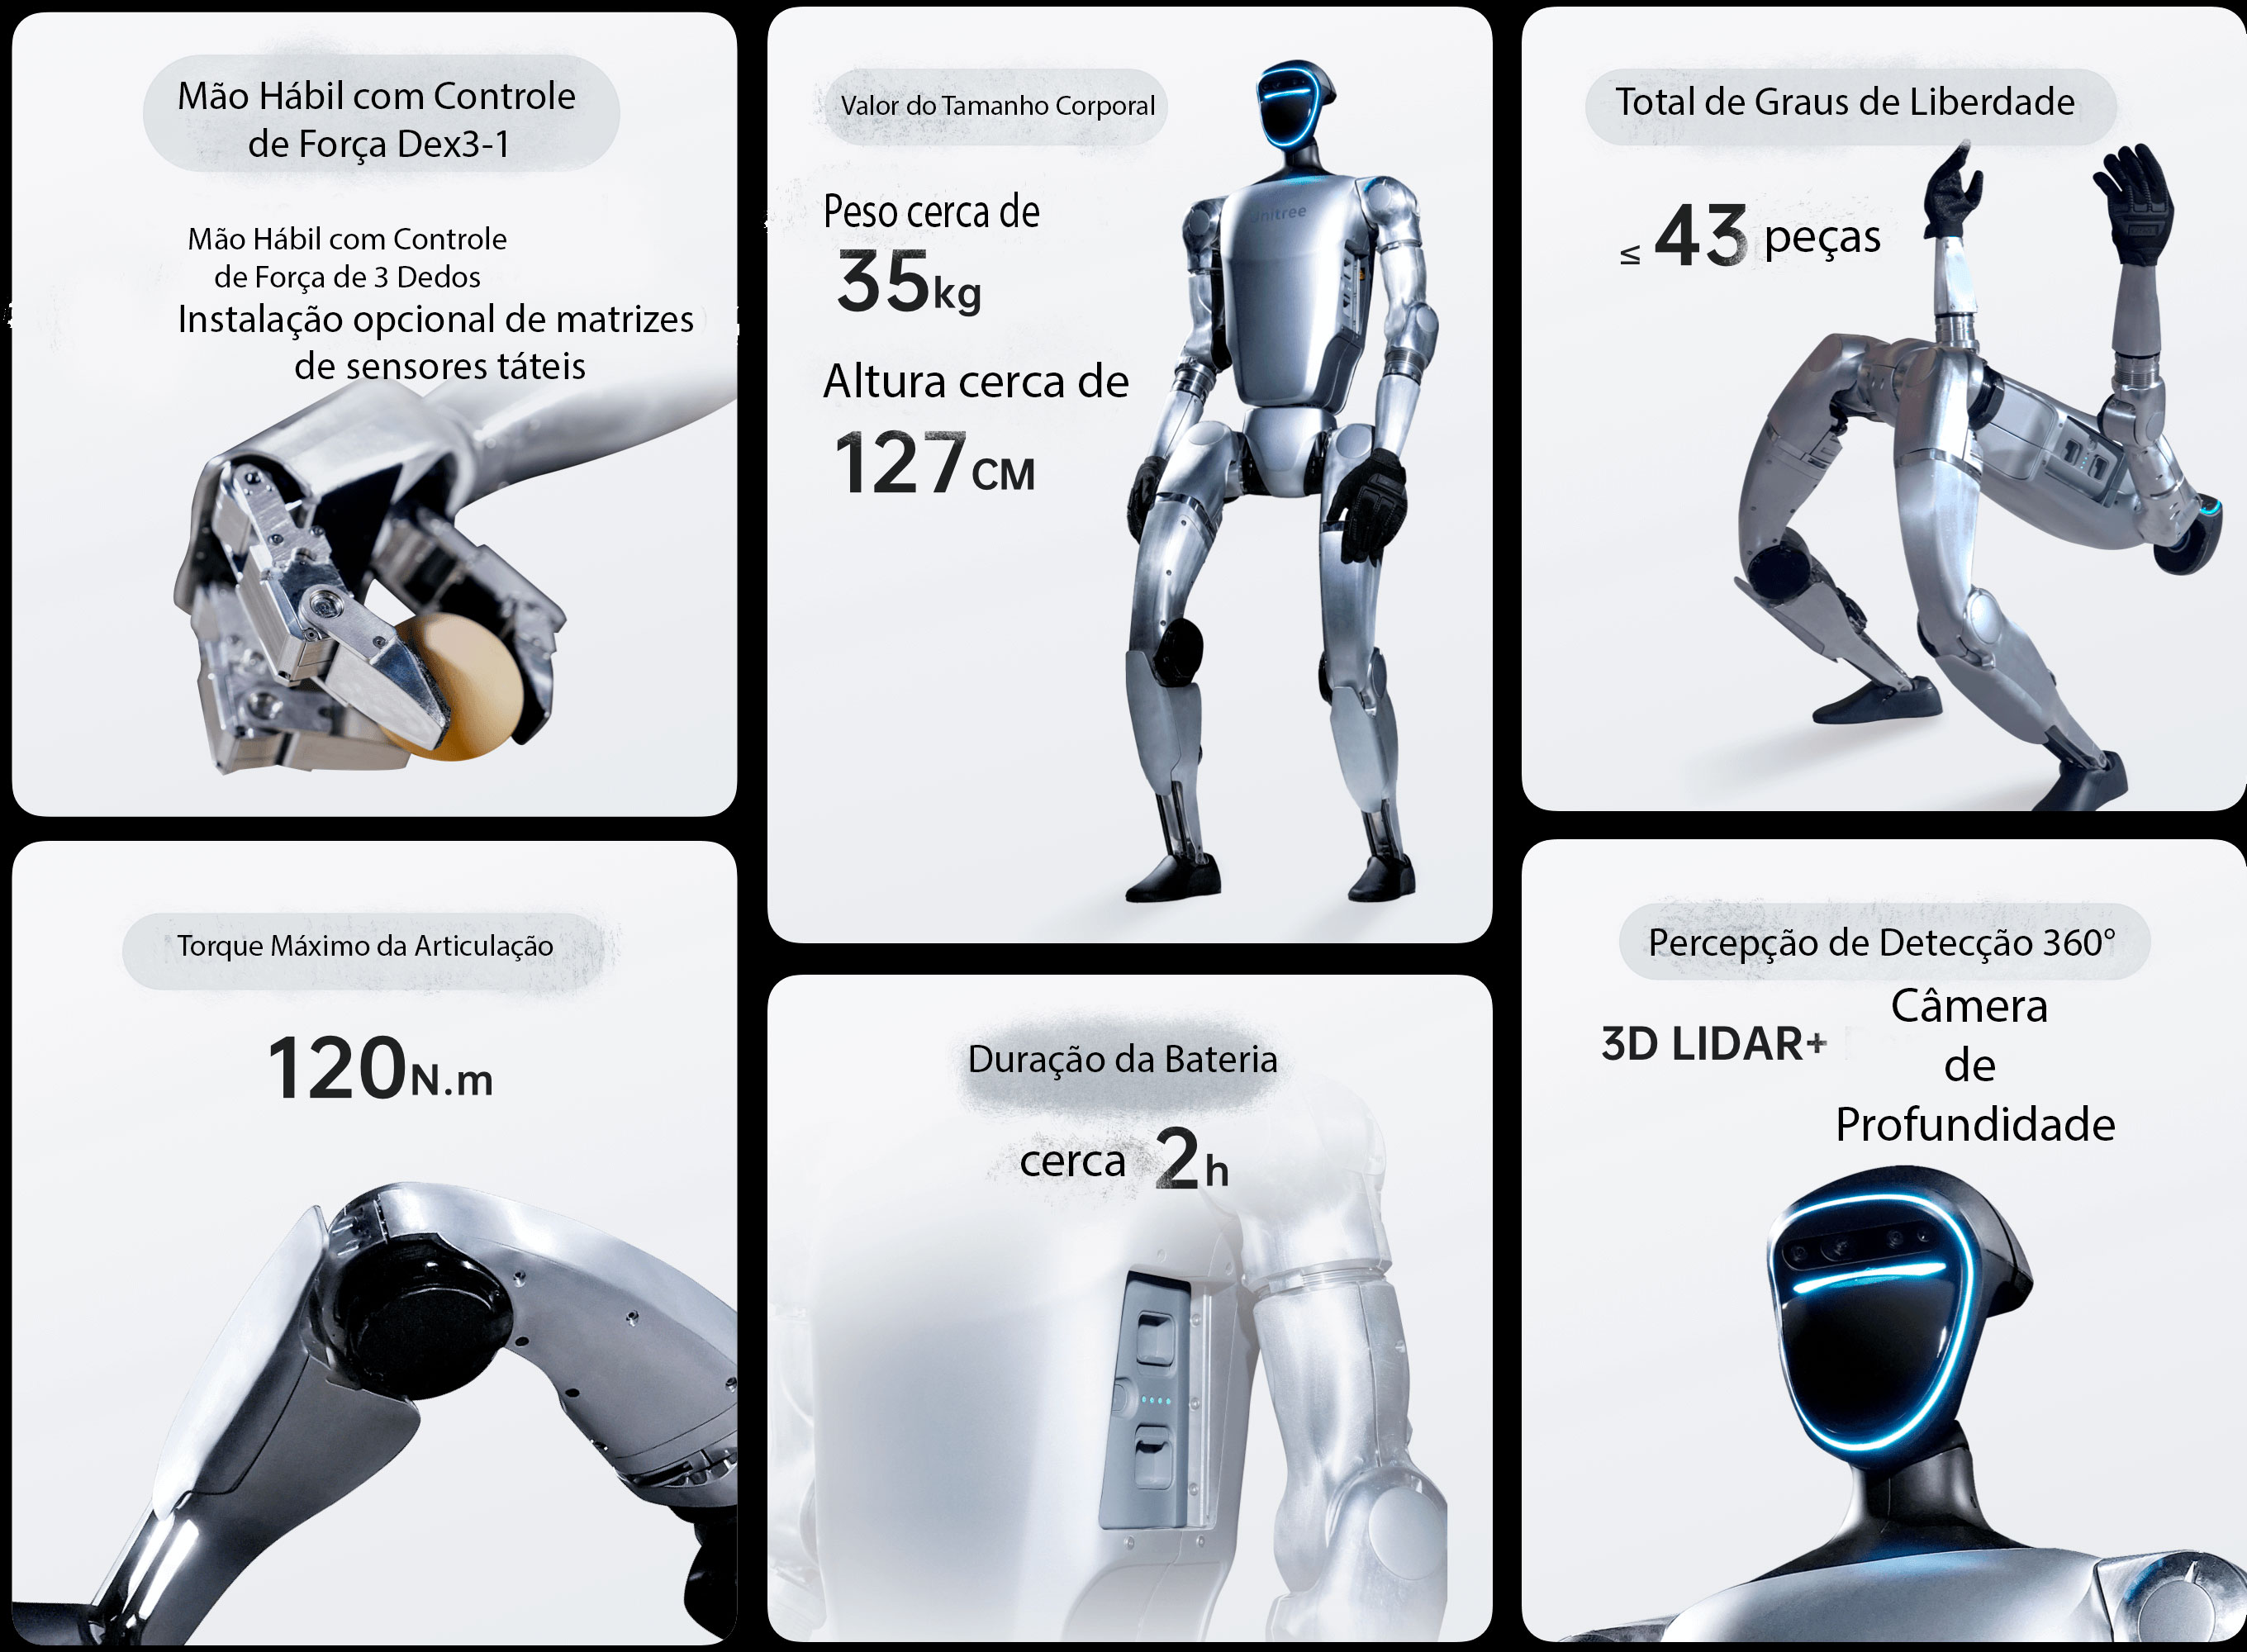
O robô humanoide Unitree G1 e um robô desenvolvido pela empresa chinesa Hangzhou Yushu Technology Co., Ltd., também conhecida como Unitree Robotics, é uma empresa especializada no desenvolvimento, produção e venda de robôs quadrúpedes de alto desempenho, braços robóticos e humanoides inteligentes. Fundada em 2016, a empresa tem se destacado no mercado global como uma das pioneiras na comercialização de robôs quadrúpedes.
Modelo
G1
G1 EDU
Altura, Largura e Espessura (Em Pé)
1270x450x200mm
1270x450x200mm
Altura, Largura e Espessura (Dobrado)
690x450x300mm
690x450x300mm
Peso (Com Bateria)
cerca de 35kg
cerca de 35kg+
Total de Graus de Liberdade (Liberdade das Articulações)
23
23 – 43
Graus de Liberdade de Perna Única
6
6
Graus de Liberdade da Cintura
1
1+(Opcional 2 graus adicionais de liberdade da cintura)
Graus de Liberdade de Braço Único
5
5
Graus de Liberdade de Mão Única
/
7(Controle de força opcional da mão de três dedos)+2(Opcional 2 graus adicionais de liberdade do pulso) Parâmetro da mão hábil de três dedos Dex3-1: O polegar tem 3 graus de liberdade ativos; o dedo indicador tem 2 graus de liberdade ativos; o dedo médio tem 2 graus de liberdade ativos. Dex3-1 pode ser opcionalmente instalado com matrizes de sensores táteis.
Torque Máximo da Articulação do Joelho【1】
90N.m
120N.m
Carga Máxima do Braço【2】
cerca de 2Kg
cerca de 3kg
Comprimento da Perna (Pernil + Coxa)
0.6M
0.6M
Envergadura
cerca de 0.45M
cerca de 0.45M
Espaço de Movimento Extra Grande das Articulações
Articulação do eixo z da cintura: ±155° Articulação do joelho: 0~165° Articulação do quadril: P±154°, R-30~+170°, Y±158°
Articulação do eixo z da cintura: ±155° Articulação do joelho: 0~165° Articulação do quadril: P±154°, R-30~+170°, Y±158°
Fiação Elétrica Oca Completa das Articulações
Sim
Sim
Encoder de Articulação
Encoder duplo
Encoder
Sistema de Resfriamento
Resfriamento a ar local
Resfriamento a ar local
Fonte de Alimentação
Bateria de lítio de 13 células
Bateria de lítio de 13 células
Poder de Computação Básico
CPU de alto desempenho com 8 núcleos
CPU de alto desempenho com 8 núcleos
Sensor de Sensoriamento
Câmera de Profundidade + LIDAR 3D
Câmera de Profundidade + LIDAR 3D
WiFi 6, Bluetooth 5.2
Sim
Sim
Módulo de Alta Capacidade de Computação
/
NVIDIA Jetson Orin(opcional)
Bateria Inteligente (Liberação Rápida)
9000mAh
9000mAh
Carregador
54V 5A
54V 5A
Controlador Manual
Sim
Sim
Duração da Bateria
cerca de 2h
cerca de 2h
OTA Inteligente Atualizada
Sim
Sim
Desenvolvimento Secundário【3】
/
Sim
Período de Garantia【4】
8 meses
1 Ano
Preço (Impostos e Custos de Envio Excluídos)
US $16K
Preço tem que ser solicitado junto a equipe de vendas.
O torque máximo dos motores das articulações de toda a máquina é diferente. Este é o torque máximo do maior motor de articulação entre eles.
A carga máxima do braço varia significativamente sob diferentes posturas de extensão do braço.
Para mais informações, leia o manual de desenvolvimento secundário.
Para termos de garantia mais detalhados, leia o folheto de garantia do produto.
Os parâmetros acima podem variar em diferentes cenários e configurações, por favor, esteja sujeito à situação real.
O robô humanoide tem uma estrutura complexa e poder extremamente potente. Os usuários são solicitados a manter uma distância de segurança suficiente entre o robô humanoide e eles mesmos.
Se houver qualquer mudança na aparência do produto, por favor, consulte o produto real.
Algumas funções de amostra nesta página ainda estão sendo desenvolvidas e testadas, e serão disponibilizadas aos usuários no futuro.
Este produto é um robô civil. Solicitamos gentilmente que todos os usuários evitem fazer modificações perigosas ou usar o robô de maneira perigosa.
“🚀 Conheça o Atlas, o robô humanoide mais dinâmico do mundo! Com tecnologia de ponta e design inovador, o Atlas da Boston Dynamics redefine a robótica com agilidade e força incríveis. 🤖🔥
Inteligência Atlética
Conexões entre percepção e controle permitem que Atlas se adapte rapidamente.
Manipulação Dinâmica
Usando ambas as mãos e sua ampla gama de movimentos, Atlas pode interagir significativamente com o mundo.
Percepção em Tempo Real
Atlas vê seus arredores com sensores de profundidade para gerar nuvens de pontos do ambiente.
Controle Preditivo por Modelo
Atlas usa modelos da dinâmica do robô para prever como seu movimento evoluirá ao longo do tempo e ajustar-se conforme necessário.