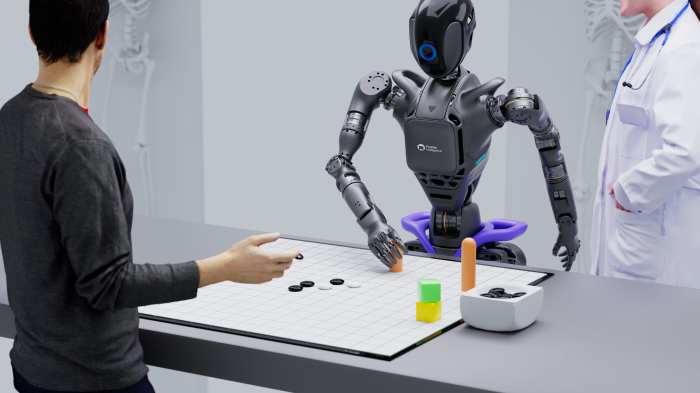
O Fourier GR-1 está revolucionando a robótica humanoide com aplicações práticas. Com uma estrutura corporal versátil e controle de movimento avançado, ele replica graus de liberdade semelhantes aos humanos. Com um torque máximo de 230 N.m, o GR-1 navega por obstáculos e terrenos diversos com agilidade e precisão incomparáveis.
Características Principais:
- Caminhada com Pernas Retas: Movimentos suaves e eficientes.
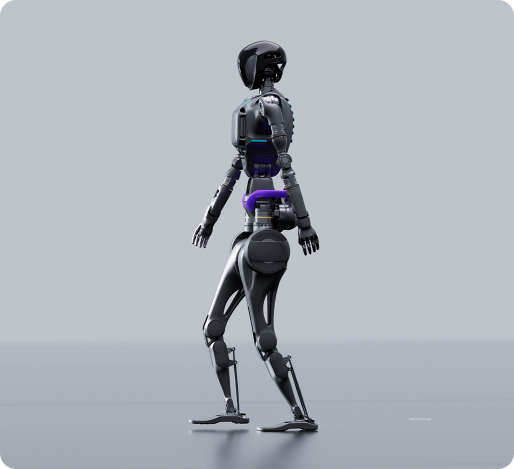
- Quatro Modos de Movimento: Inclui locomoção dinâmica e manipulação do elemento final.
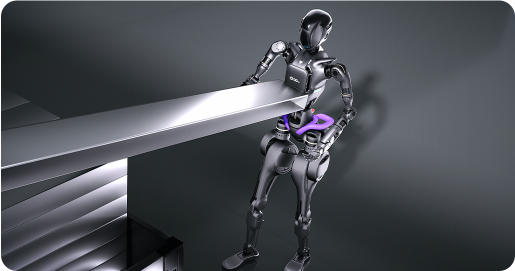
- Algoritmos de Equilíbrio Auto-Adaptativos: Mantém o equilíbrio em ambientes instáveis.
- Evitação de Obstáculos e Colisões: Percepção visual para evitar obstáculos de forma autônoma.
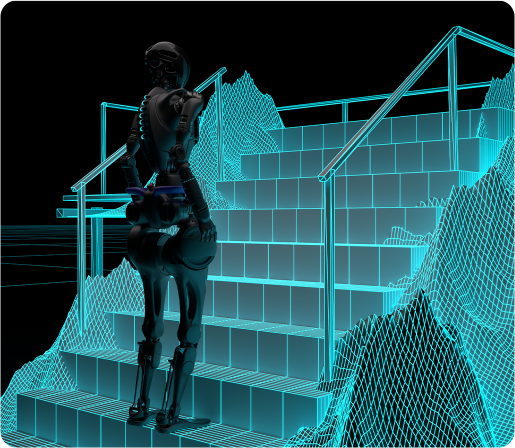
- Forma Altamente Biônica: Design inspirado no corpo humano.
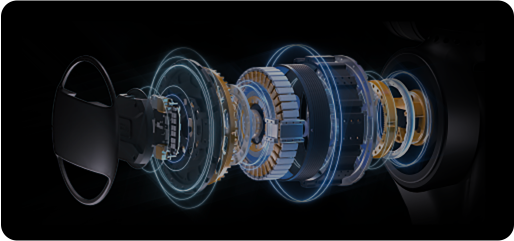
- Atuador de Alto Desempenho: Movimentos dinâmicos e precisos.
- Plataformas Abertas: Possibilidades de inovação e desenvolvimento colaborativo.
- Interação Humano-Robô Potencializada por IA: Interface de fala e visão avançada.
Destreza Física:
O atuador inteligente da Fourier (FSA) integra motor, driver, redutor e codificador em um único módulo, proporcionando ao GR-1 mobilidade poderosa e flexível para movimentos dinâmicos e precisos.
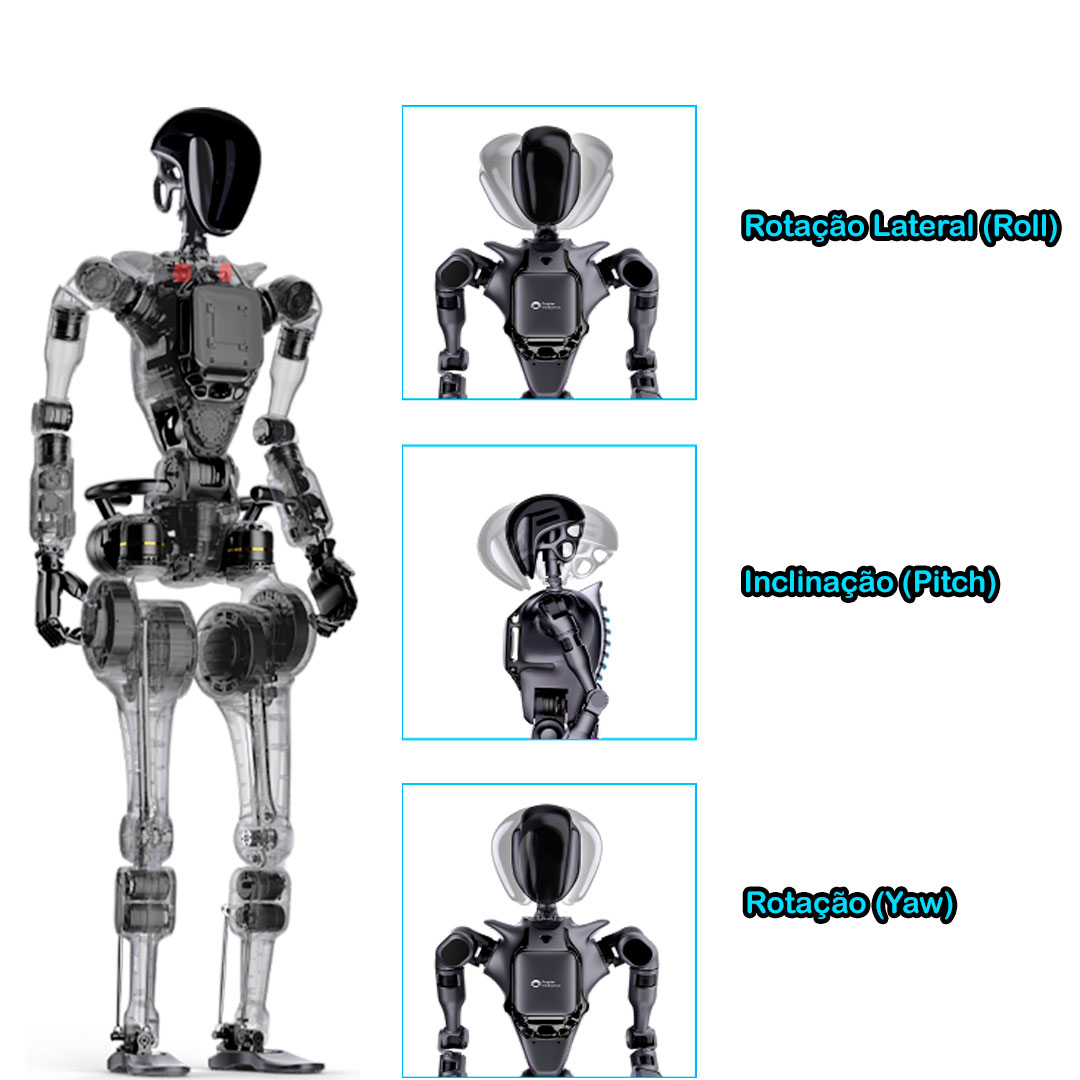
3 Graus de Liberdade na Cabeça: Movimento em pitch, roll e Yam para percepção e interação flexíveis.
Inclinação (Pitch): É o movimento da cabeça para cima e para baixo, como quando você acena “sim” com a cabeça.
Rotação Lateral (Roll): É o movimento de inclinação da cabeça para os lados, como quando você inclina a cabeça para tocar o ombro.
Rotação (Yaw): É o movimento de rotação da cabeça para a esquerda e para a direita, como quando você acena “não”.
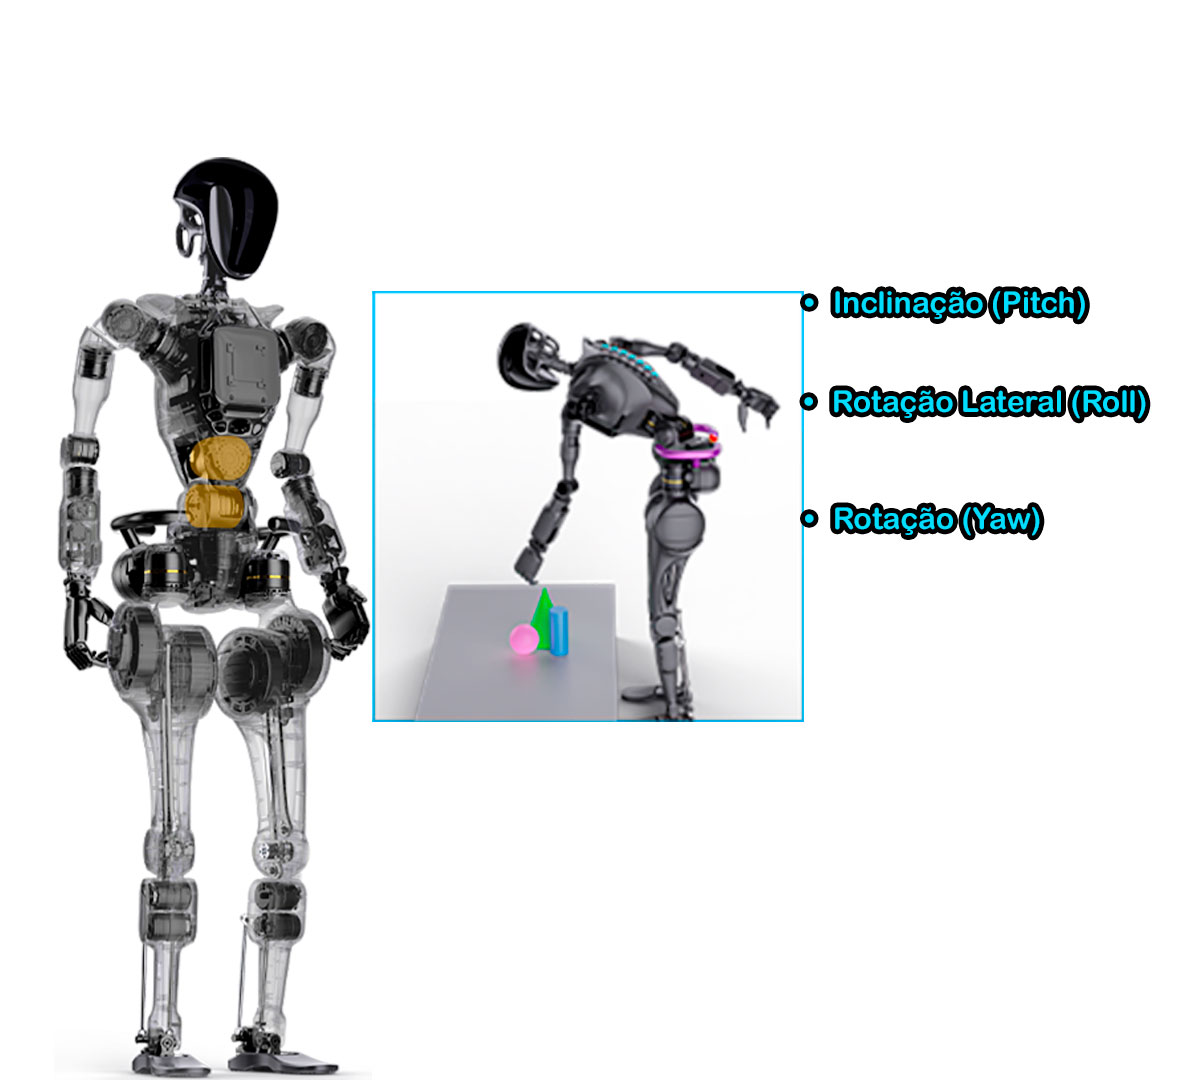
3 Graus de Liberdade na Cintura: Permite tarefas e observação em 360 graus enquanto em pé.
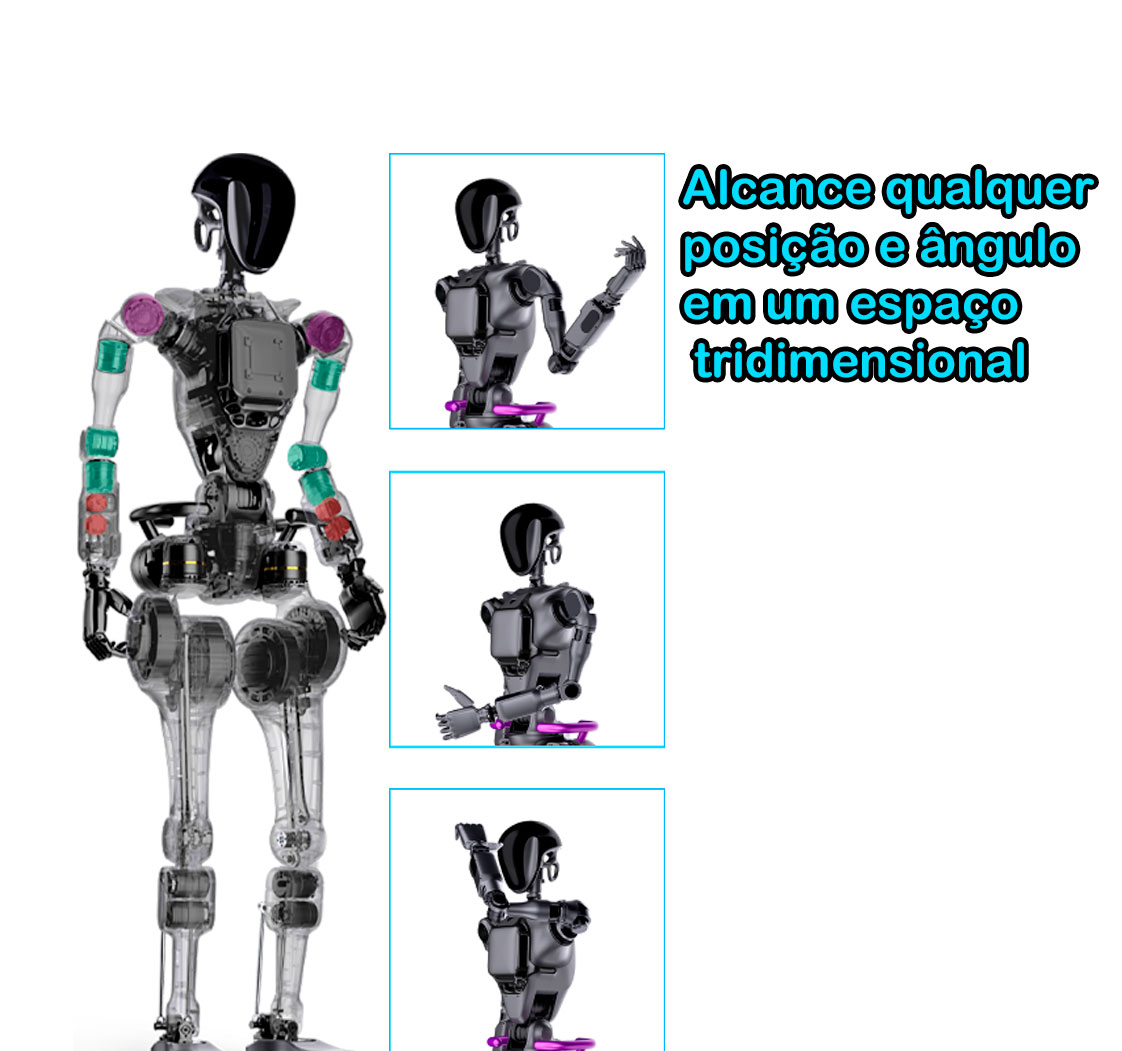
7 * 2 Graus de Liberdade nos Braços: Desenhado para alcançar qualquer posição e ângulo no espaço tridimensional.
6 * 2 Graus de Liberdade nas Pernas: Design intricado no tornozelo para adaptar-se e atravessar terrenos complexos.
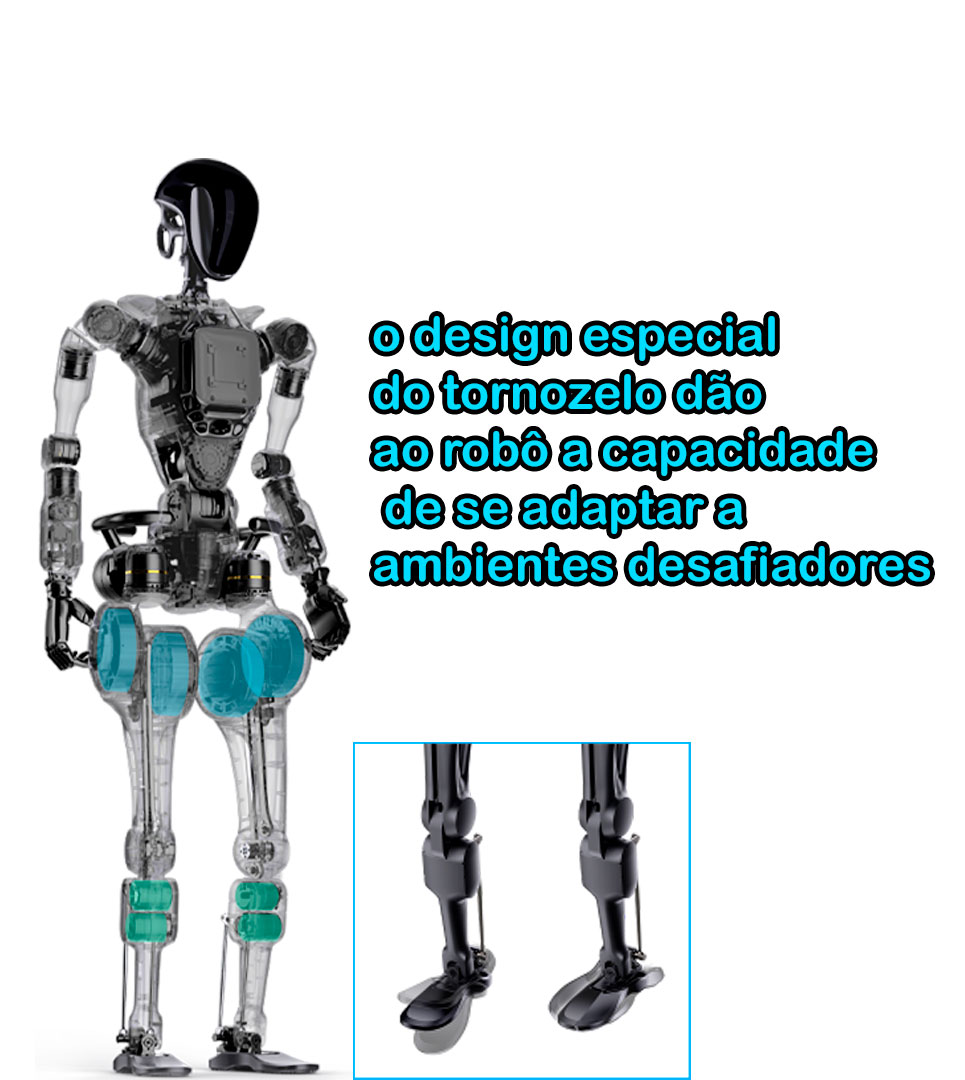
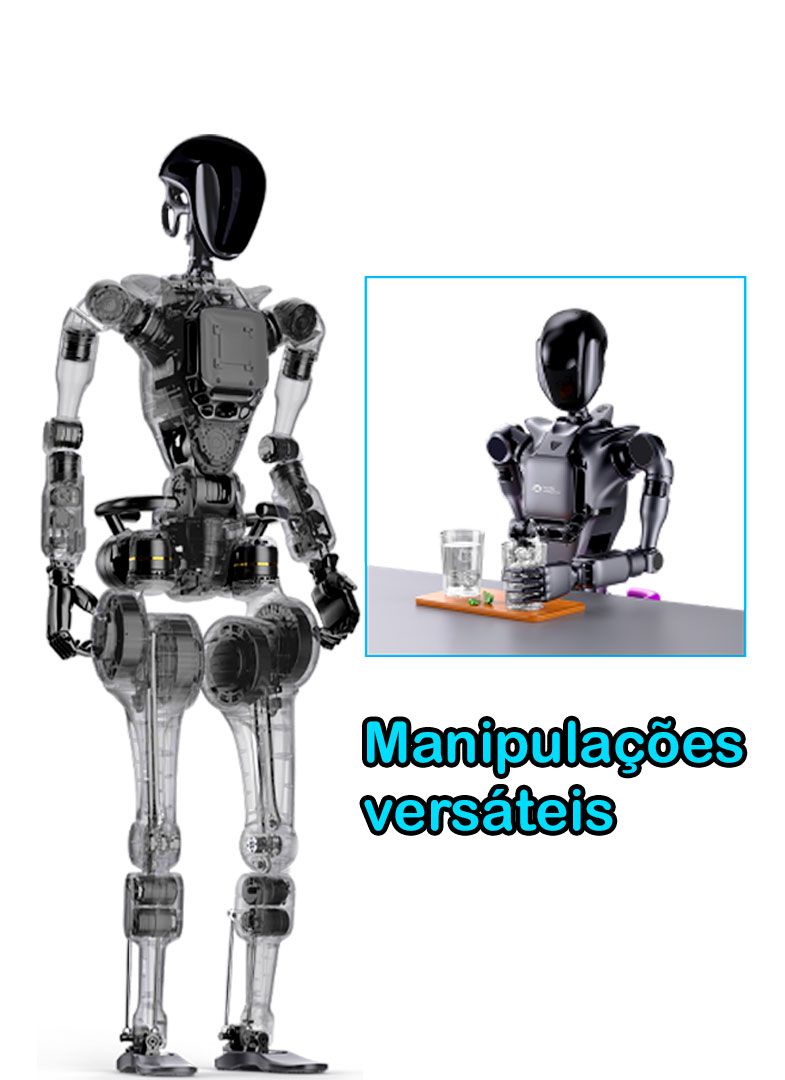
6 * 2 Graus de Liberdade nas Mãos (Opcional): Design semelhante ao humano para manipulações versáteis.
Algoritmos de Equilíbrio Adaptativo:
O algoritmo inovador de equilíbrio dinâmico permite que o robô mantenha seu equilíbrio em ambientes instáveis e disruptivos, ampliando seu leque de cenários de aplicação.
Evitação de Obstáculos e Colisões:
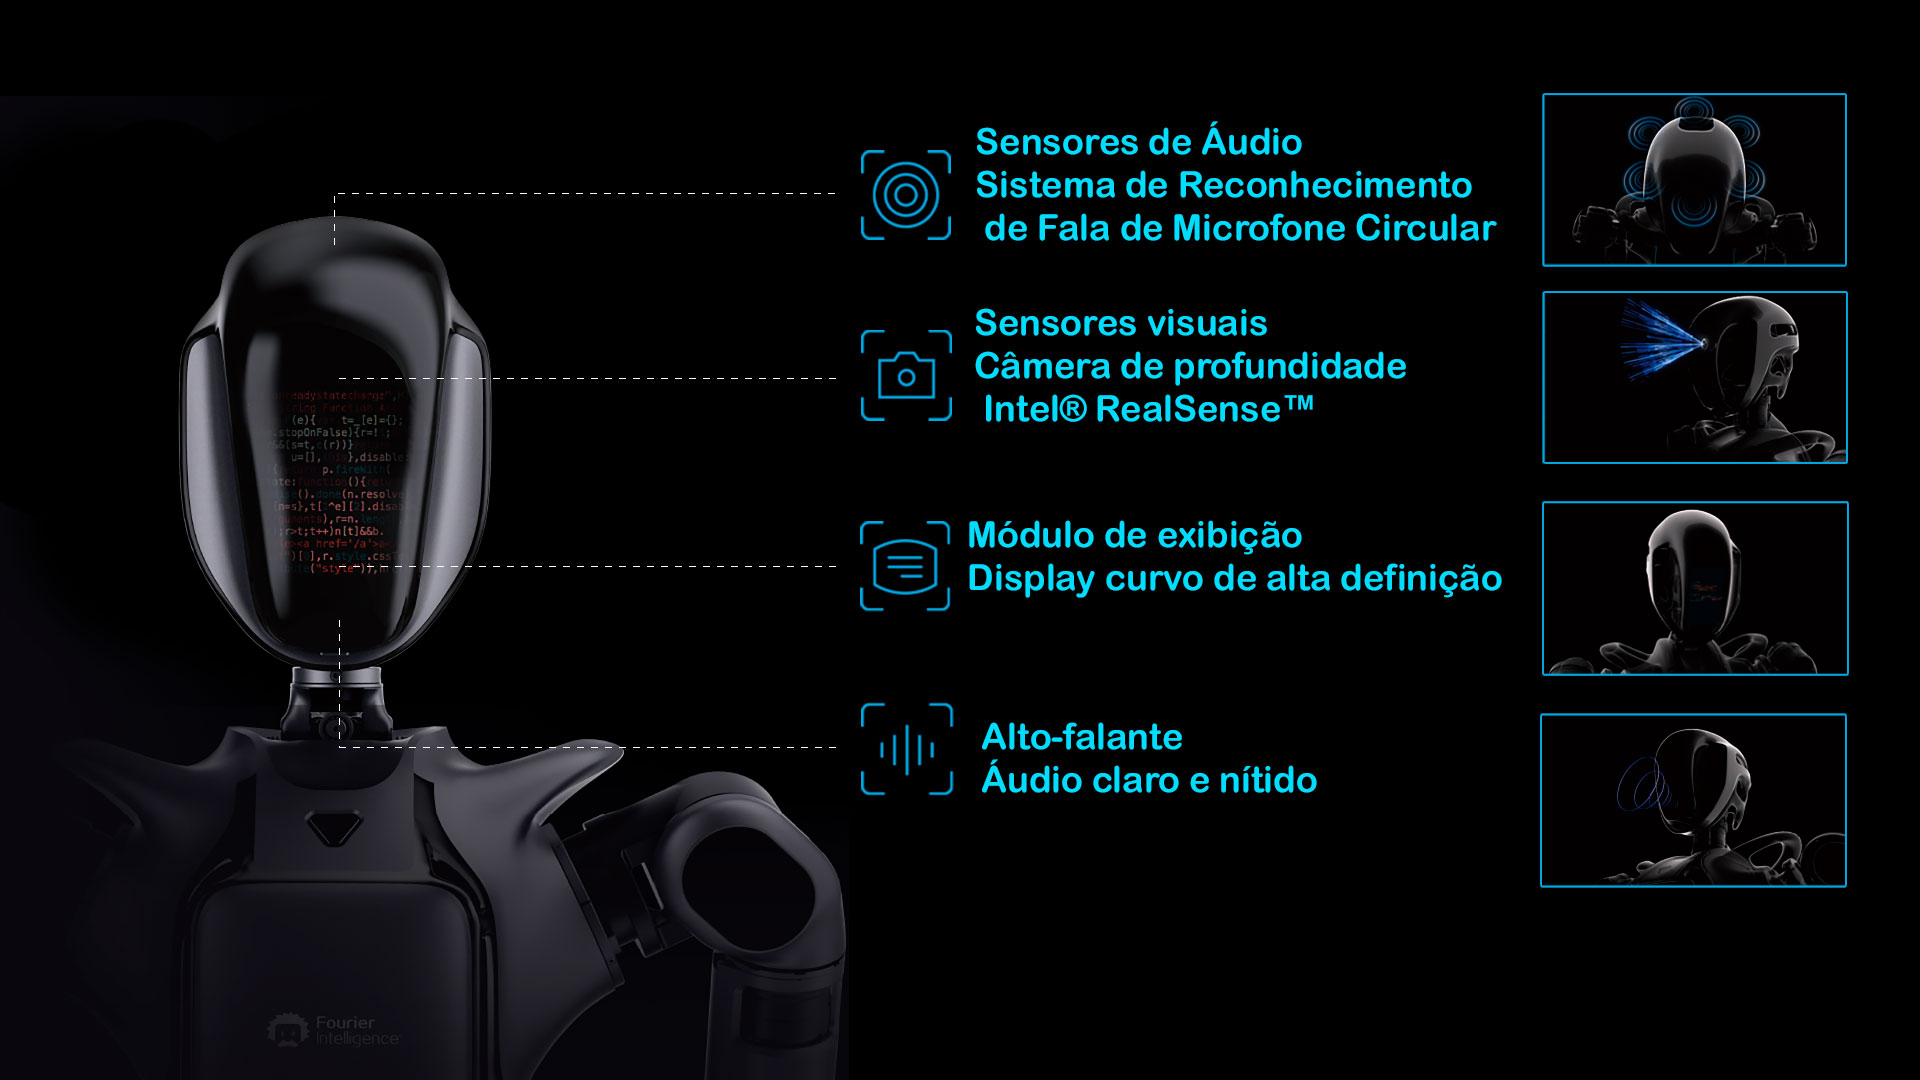
A câmera de profundidade Realsense percebe o ambiente ao redor e permite a evitação autônoma de obstáculos.
Adaptabilidade a Vários Terrenos:
O robô pode caminhar de forma estável em terrenos irregulares como cascalho e grama.
Subida e Descida Estáveis:
Com algoritmos de navegação adaptativa, o robô pode atravessar inclinações com pernas retas.
Resistência a Disrupções Dinâmicas:
O GR-1 pode resistir a forças externas e evitar quedas ao caminhar.
Quatro Modos de Movimento:
O GR-1 possui uma biblioteca de movimentos offline rica e predefinida, cobrindo quatro modos de movimento: em pé sem assistência, locomoção dinâmica, movimento em pé e manipulação de end-effector.
Caminhada com Pernas Retas e Marcha Semelhante à Humana:
Com dois graus de liberdade nos tornozelos e algoritmos de controle de movimento inovadores, o GR-1 simula marchas naturais dos seres humanos, ampliando seu campo de visão e otimizando o consumo de energia.
Atuadores FSA de Alto Desempenho Desenvolvidos Internamente:
Com 32 atuadores FSA de alto desempenho, o GR-1 executa movimentos complexos com precisão, proporcionando uma resposta dinâmica altamente eficiente.
Interface de Fala e Visão Potencializada por LLM:
Equipado com um modelo de linguagem multimodal (LLM) semelhante ao ChatGPT, o GR-1 possui processamento de linguagem natural avançado e raciocínio lógico para automação de tarefas robóticas.
Percepção Visual e Interação com o Ambiente:
A câmera de profundidade, combinada com algoritmos de visão AI, identifica rapidamente diferentes objetos, oferecendo capacidades abrangentes de percepção ambiental, incluindo evitação de obstáculos e manipulação de objetos.
Plataforma Aberta:
Esta plataforma open-source disponibiliza o código do aplicativo, SDK subjacente e LLM pré-programado, oferecendo aos desenvolvedores globais a oportunidade de inovar juntos em IA e robótica.
Aplicações Versáteis:
O robô humanoide Fourier GR-1 destaca-se com suas excepcionais capacidades de movimento e estrutura de produto projetada para adoção comercial em larga escala. Ele tem um vasto potencial em cenários que vão desde concierge e orientação até segurança e inspeção, fabricação, saúde e reabilitação, pesquisa, educação e serviços domésticos.
Cenários de Aplicação:
- Pesquisa & Educação
- Recepcionista Robô
- Apresentações & Exposições
- Inspeção de Segurança
- Fabricação
- Medicina & Reabilitação

