Habilita robô !
Esta série é produzida pela Red Hat, fala sobre o surgimento do sistema ROS, robôs e o futuro da tecnologia.
Parte 1 : Breaking the wheel
Parte 2 : Finding your footing
Parte 3: Creating a Community
Parte 4 : Making Things User – Friendly
Parte 5 : Building Better Worlds
Fonte : Red Hat , Open robotics
O robô ANYmal C é um robô da empresa suiça anybotics.
Mobilidade :
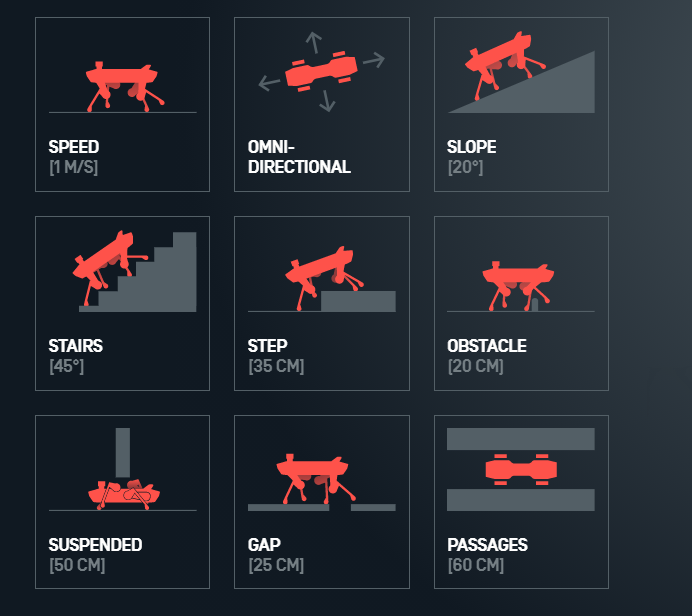
Essa é uma das caracteristicas marcantes do ANYmal C, com a velocidade de 1 metro por segundo, capaz de ser controlado em todas as direções, podendo ser conduzido em um declive de 20º e 45 graus em subidas, já o seu passo tem uma distância de 35 centimentros pode passar por obstáculos de 20 centimentros, já o gap é de 25, a sua passagem pode ocorrer por trechos de no minino 60 centimentros.
Sensores:
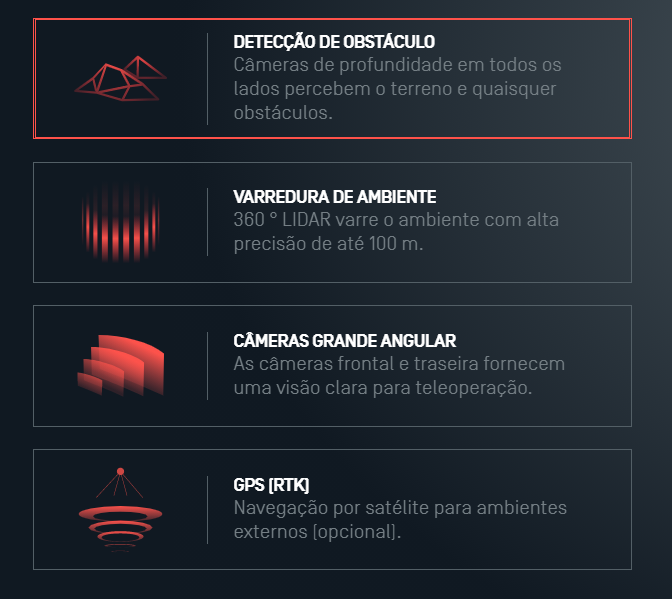
Há varios sensores no ANYmal C como GPS para navegação por satélite, câmeras de profundidade para detecção de obstáculo, o sensor LIDAR remoto é ativo, câmeras grande angular para uma visão clara para a teleoperação.
O que ele pode fazer ?
Planejamento de caminho autônomo encontrar o caminho mais curto para missões com um ou vários objetivos, evasão de obstáculos detectar objetos em tempo real para uma navegação mais segura. Planejamento de movimento em tempo real baseado na percepção dos passos para uma tranquila locomoção em vários terrenos.
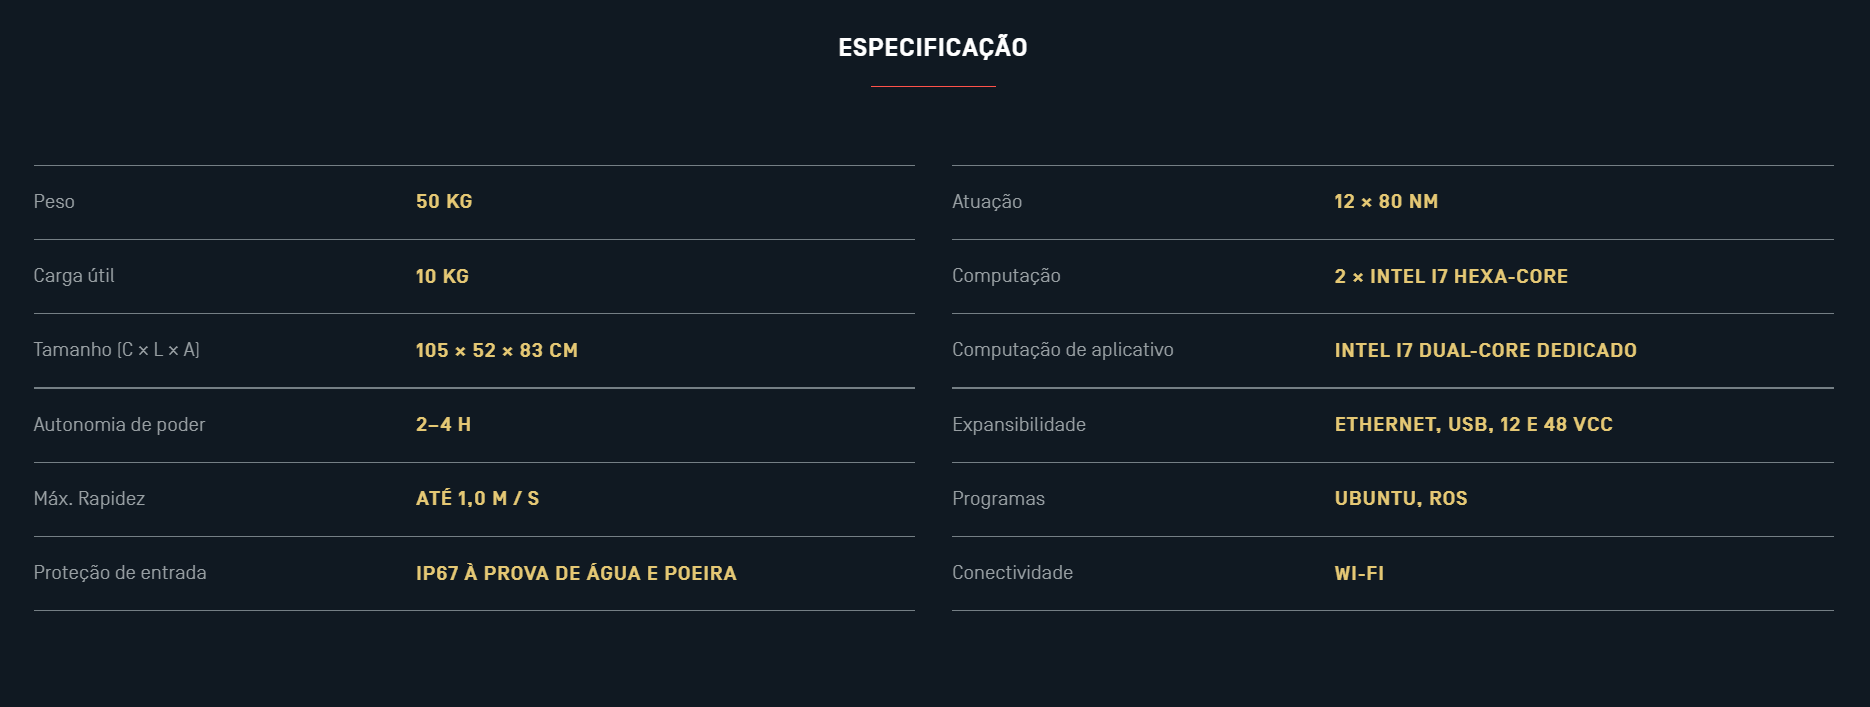
Especificações
Fonte : ANYbotics
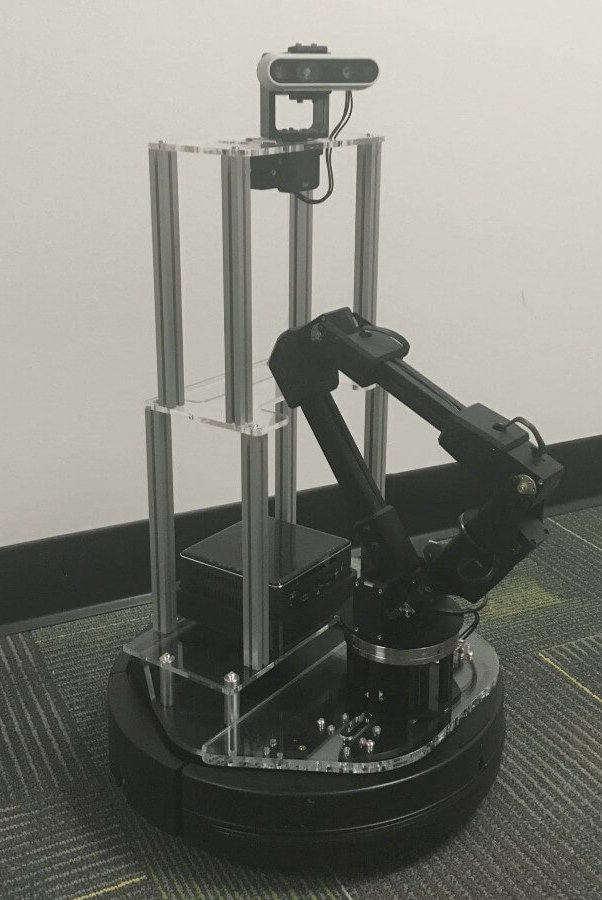
O LoCobot é um robô manipulador móvel. no qual você pode utilizar ele para navegação e manipulação de objeto.
Há duas versões do robô que se pode escolher para construir, uma versão mais robusta e outra mais lite.
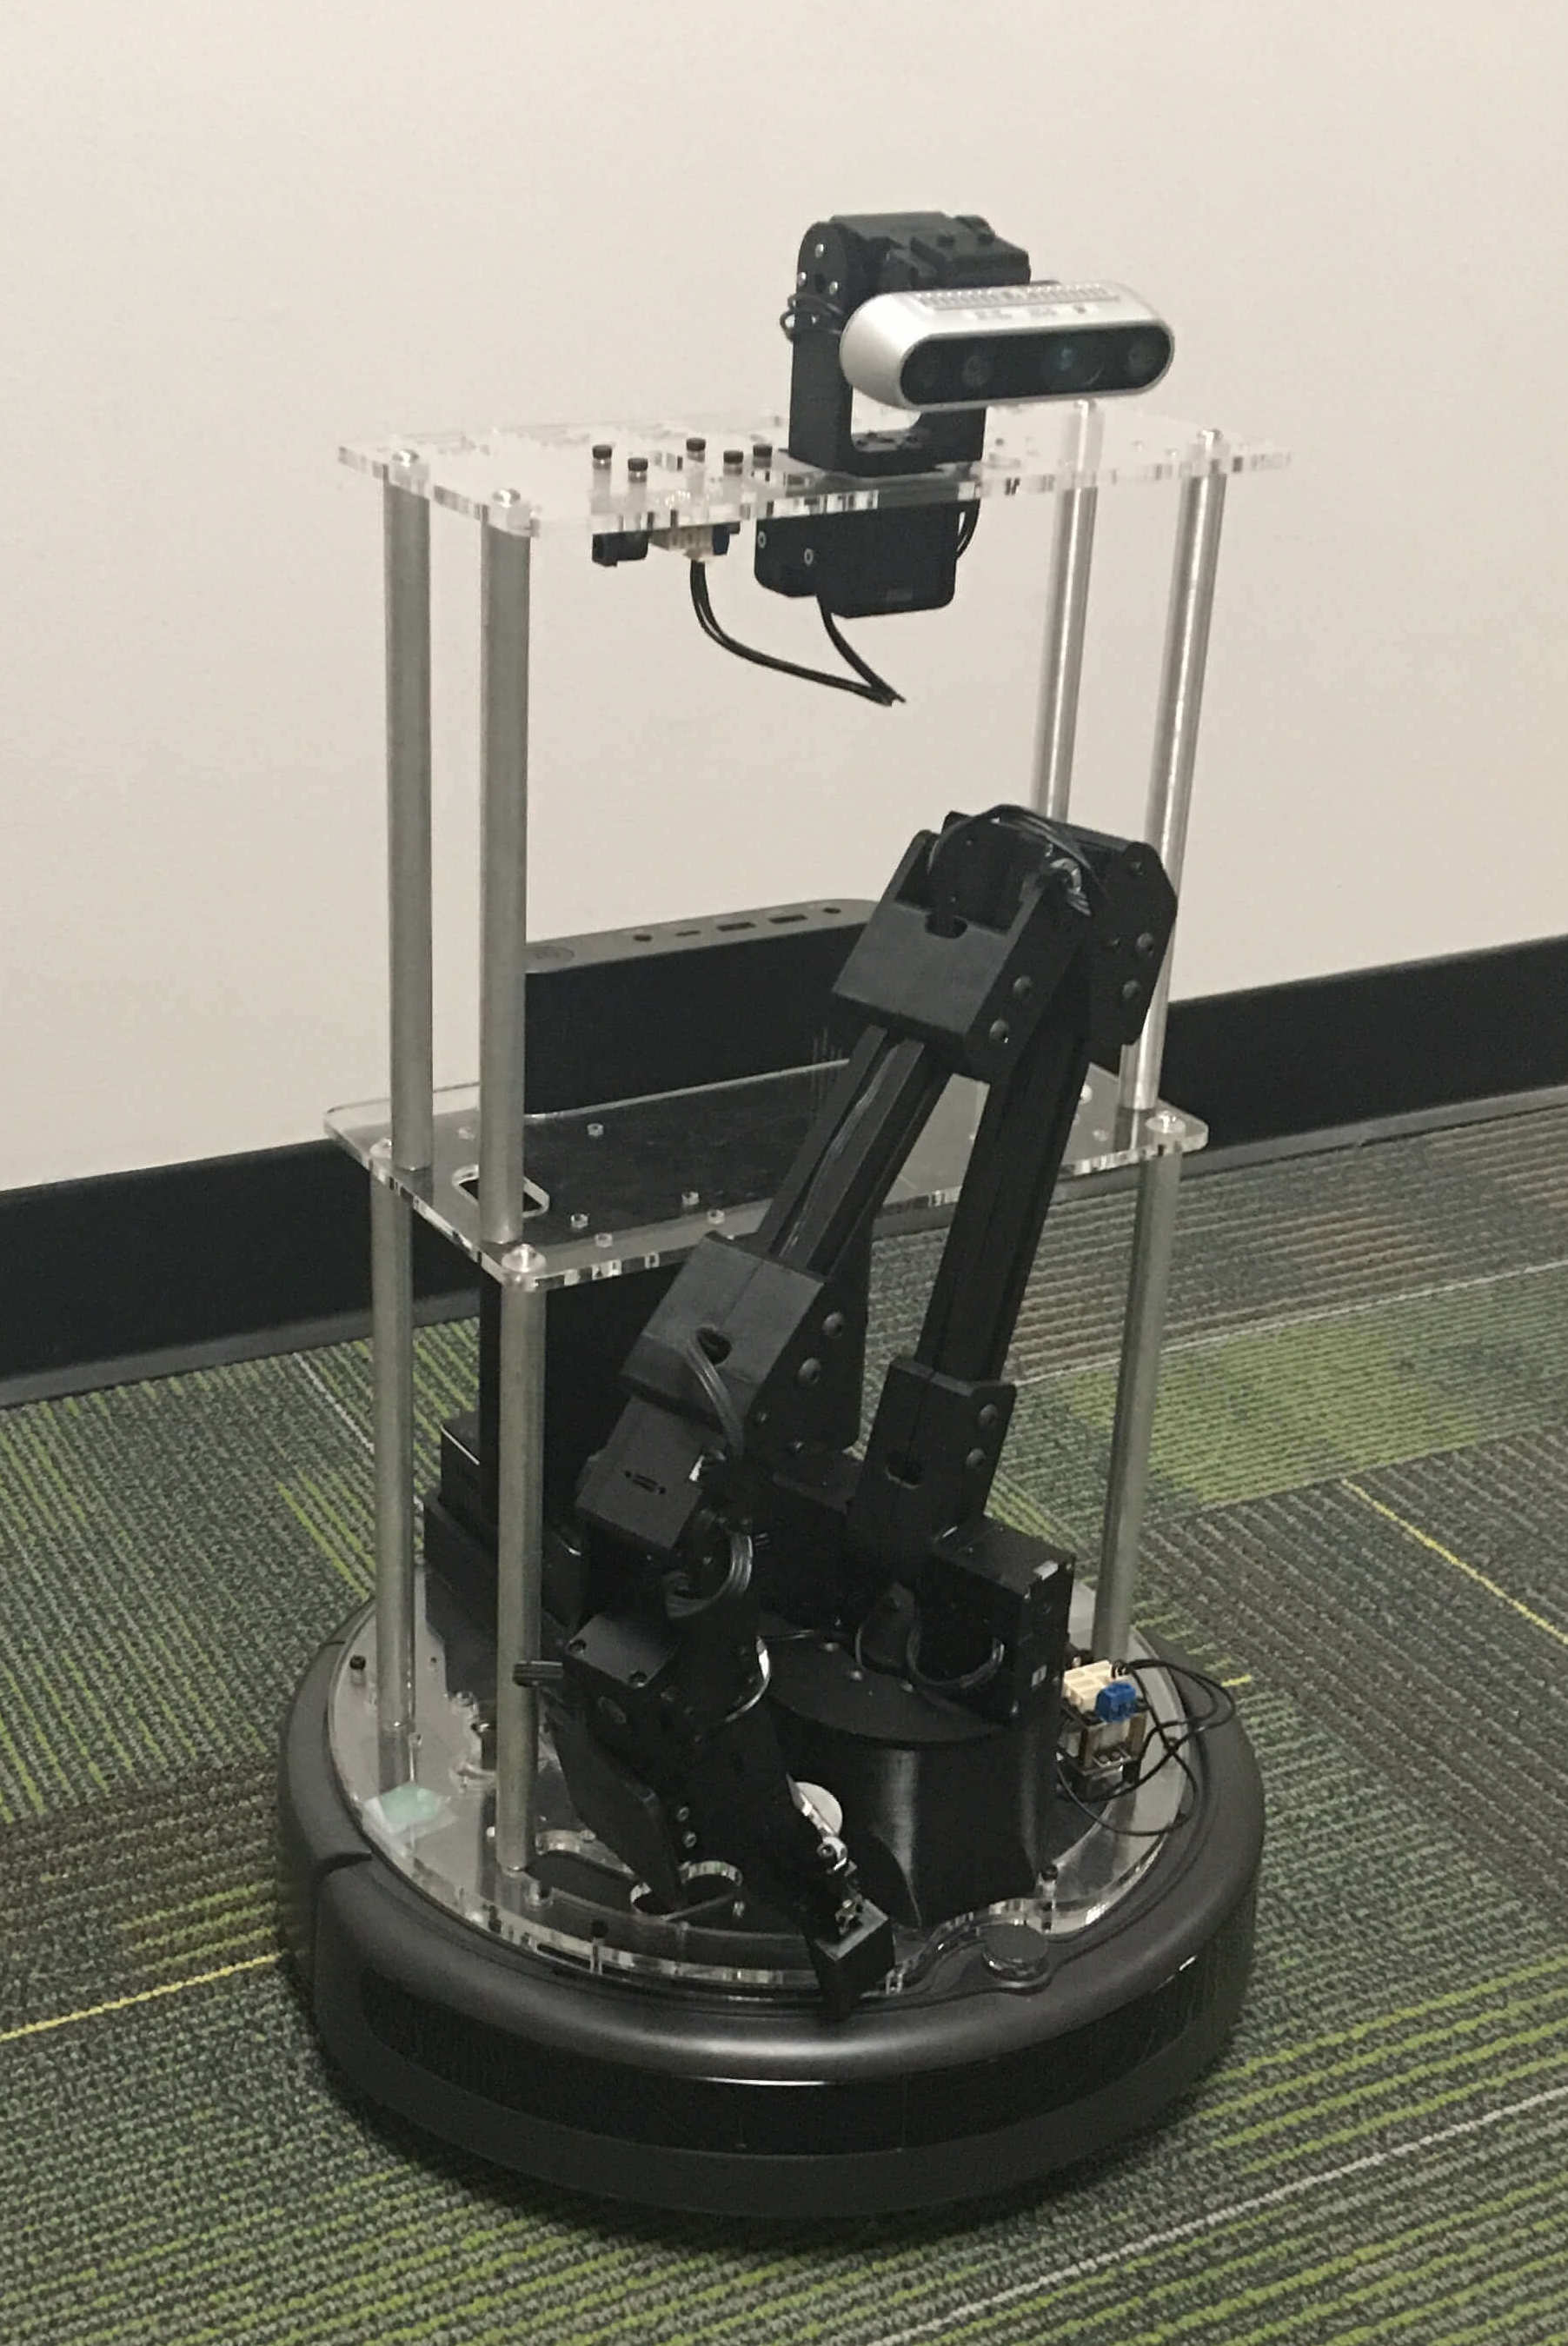
Para seguir o passo a passo da versão mais robusta acesse este link. caso queira optar pela versão mais simples acesse aqui.
Para construir você vai ter que fazer alguns componentes em uma impressora 3D ou vai ter que comprar. neste link você têm acesso a lista de componentes necessarios.
LoCoBot – manipulando objetos.
Caso você queira seguir um passo a passo para montar o setup do LoCobot assistar o video a seguir aonde a equipe da Interbotix-TrossenRobotics demostrar como pode ser feito isso.
Fonte : LoCobot
Este estudo foi feito por aluno da Universidade de OregonState.
Trabalhando como movimentos variados.
Fonte : OregonState University

