Walker é um robô humanoide Chinês desenvolvido pela empresa Ubtech Robotics Corp LTD, Atualmente existe três versões do robô Walker, segundo a própria empresa Ubtech, Walker e um passo sólido para levar robôs humanoide a todos os lares.
Walker é adaptável a vários tipos de terreno, auto equilíbrio a resistência a interferências, coordenação mão – olho para manipulação de objetos, flexibilidade de corpo inteiro para interação segura, Navegação U-SLAM e planejamento autônomo de caminho, reconhecimento de rosto, objeto, cena, interação multimodal, controle residencial inteligente.
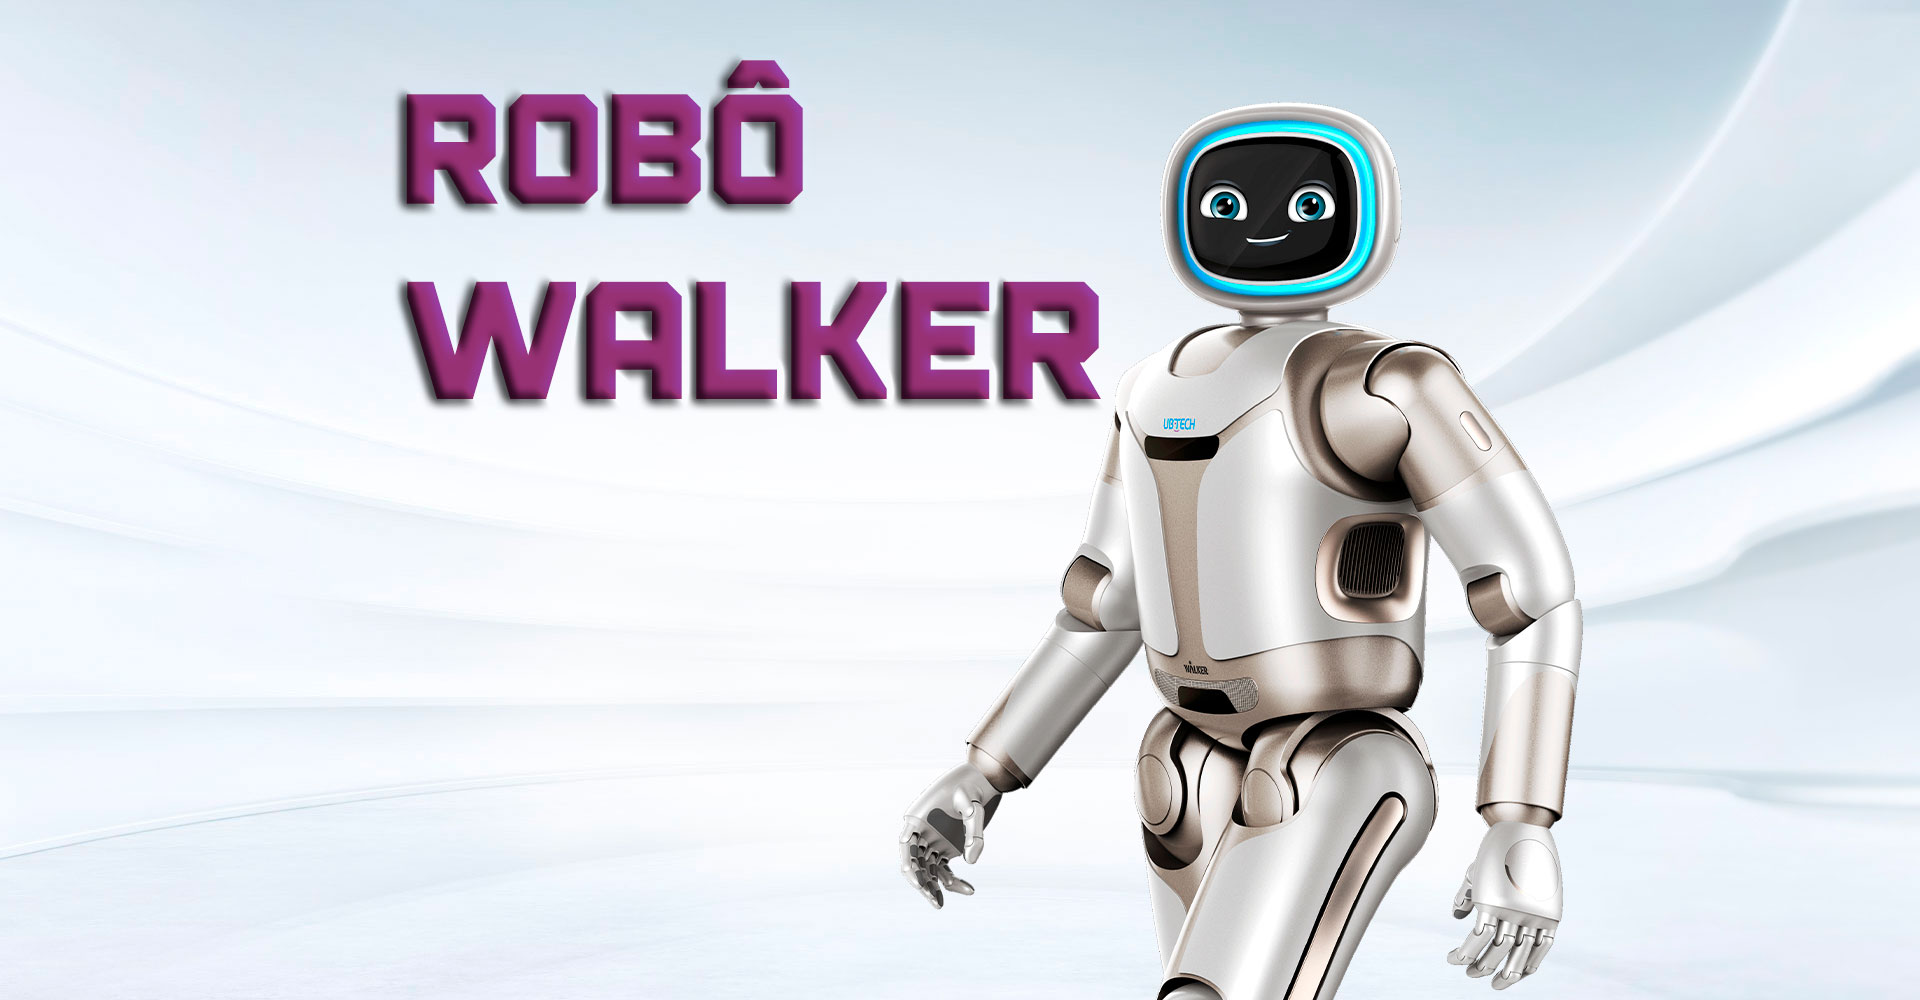
Adaptável a vários tipos de terreno por meio do planejamento e controle de marcha, o Walker consegue caminhar de forma estável em vários tipos de terreno, os algoritmos avançados de controle de movimento permitem que ele ande bípede e de forma constante.
Auto equilíbrio e resistência a interferências
O robô humanoide Walker pode ostentar flexibilidade excepcional e excelente controle de movimento, permitindo que ele execute movimento complexos e flexíveis com estabilidade mantida por meio de controle de equilíbrio.
Coordenação mão – olho para manipulação de objetos
O Walker tem 7 graus de liberdade em cada braço, permitindo maior espaço de manipulação do braço, flexibilidade e prevenção de obstáculos. O robô pode mover seus braços após observação visual para pegar e colocar objetos simples com cuidado.
Flexibilidade de corpo inteiro
O Walker é equipado com flexibilidade e controle de corpo inteiro, tornando – o mais seguro para si mesmo ao interagir com as pessoas, os braços flexíveis do robô podem imitar movimentos humanos flexíveis.
Navegação U – SLAM e planejamento de caminho autônomo
O Walker tem navegação visual integrada, permitindo obter informações ambientais mais ricas, como contornos, cores e profundidades no ambiente externo, isso melhora a capacidade de evitar interferências com objetos em movimento e permite uma navegação autônoma mais eficiente e estável.
Reconhecimento de rosto, objeto e cena
O Walker tem recursos de visão poderosos para detectar e reconhecer rostos, objetos e cenas correspondentes em ambientes de fundo complexos. o robô pode reconhecer rostos e objetos com eficiência por meio de sua visão estéreo e imitar a comunicação verbal humana.
Interação Multimodal
A interação multimodal é realizada por meio de texto, voz, visão, movimento e ambiente, simulando totalmente a interação entre seres humanos.
Controle de Casa Inteligente
O Walker tem uma interface de casa inteligente aberta e conveniente, que pode ser usada para ajudar os usuários a controlar luzes, eletrodomésticos e tomadas e outros dispositivos domésticos de forma independente de acordo com os casos de uso.
| Robô Humanoide Walker | Dados Técnicos |
|---|---|
| Altura | 145 cm |
| Peso | 77 kg |
| Graus de Liberdade | 36 graus, pernas : 6 x 2 , braços : 7 x 2 , mãos : 4 x 2, pescoço : 2 |
| Unidade de Drive Integrada | Motor de torque sem estrutura, redução harmônica precisa, controlador de drive, encode duplo. |
| Operação | Carga : Braço único estendido 1,5 kg, Envergadura do braço : Braço único 540 mm |
| Conectividade | Wi-Fi: 802.11 a/b/g/n 5G/2.4 GHz dual -band |
| Bateria | Fosfato de ferro de lítio 54.6V/10Ah/6 kg , Tempo de carregamento : 2h , Tempo de uso : 2h |
| Processador | Intel i7 7500U Frequência 2.7 GHz , Intel i5 6200U Frequência 2.3 GHz |
| Software | Sistema operacional: Ubuntu + Linux RT Preempt + ROS + Android, Plataforma de emulação: URDF + Gazebo |


