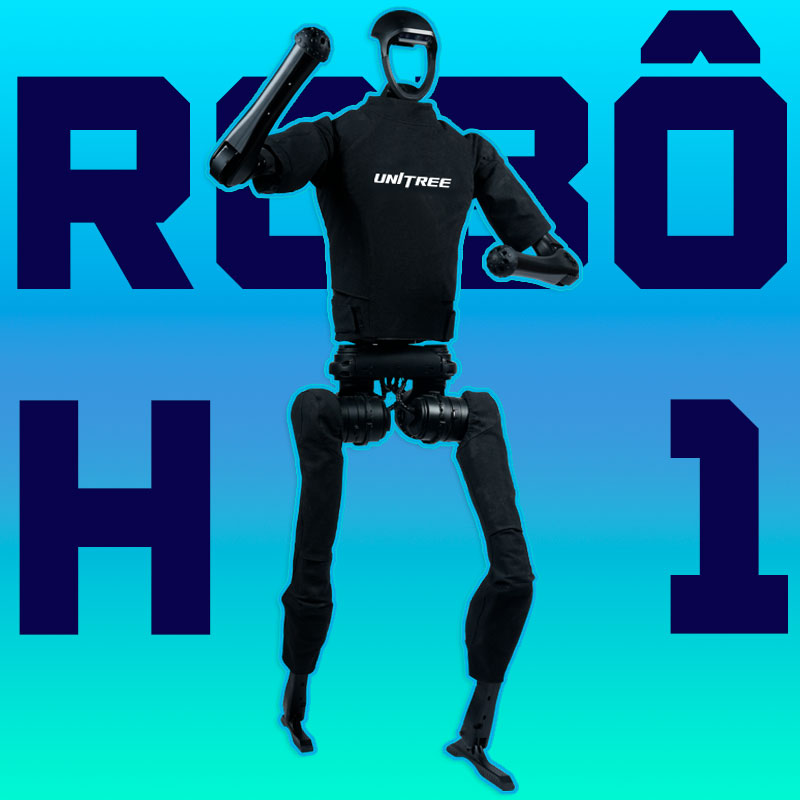
O robô Humanoide H1 desenvolvido pela Unitree Robotics uma empresa chinesa, que cada vez mais tem dado passo largo em questão de Inteligência artificial e robótica, o robô humanoide mais potente do mundo segundo a própria Unitree.
Desempenho
O robô H1 possui um motor de força avançado que oferece o mais alto nível de velocidade, potência, manobrabilidade e flexibilidade, ele é o primeiro robô humanoide de propósito geral em tamanho real que pode correr na China, com uma marcha estável e alta capacidade de movimento flexível.
Percepção de profundidade de 360º
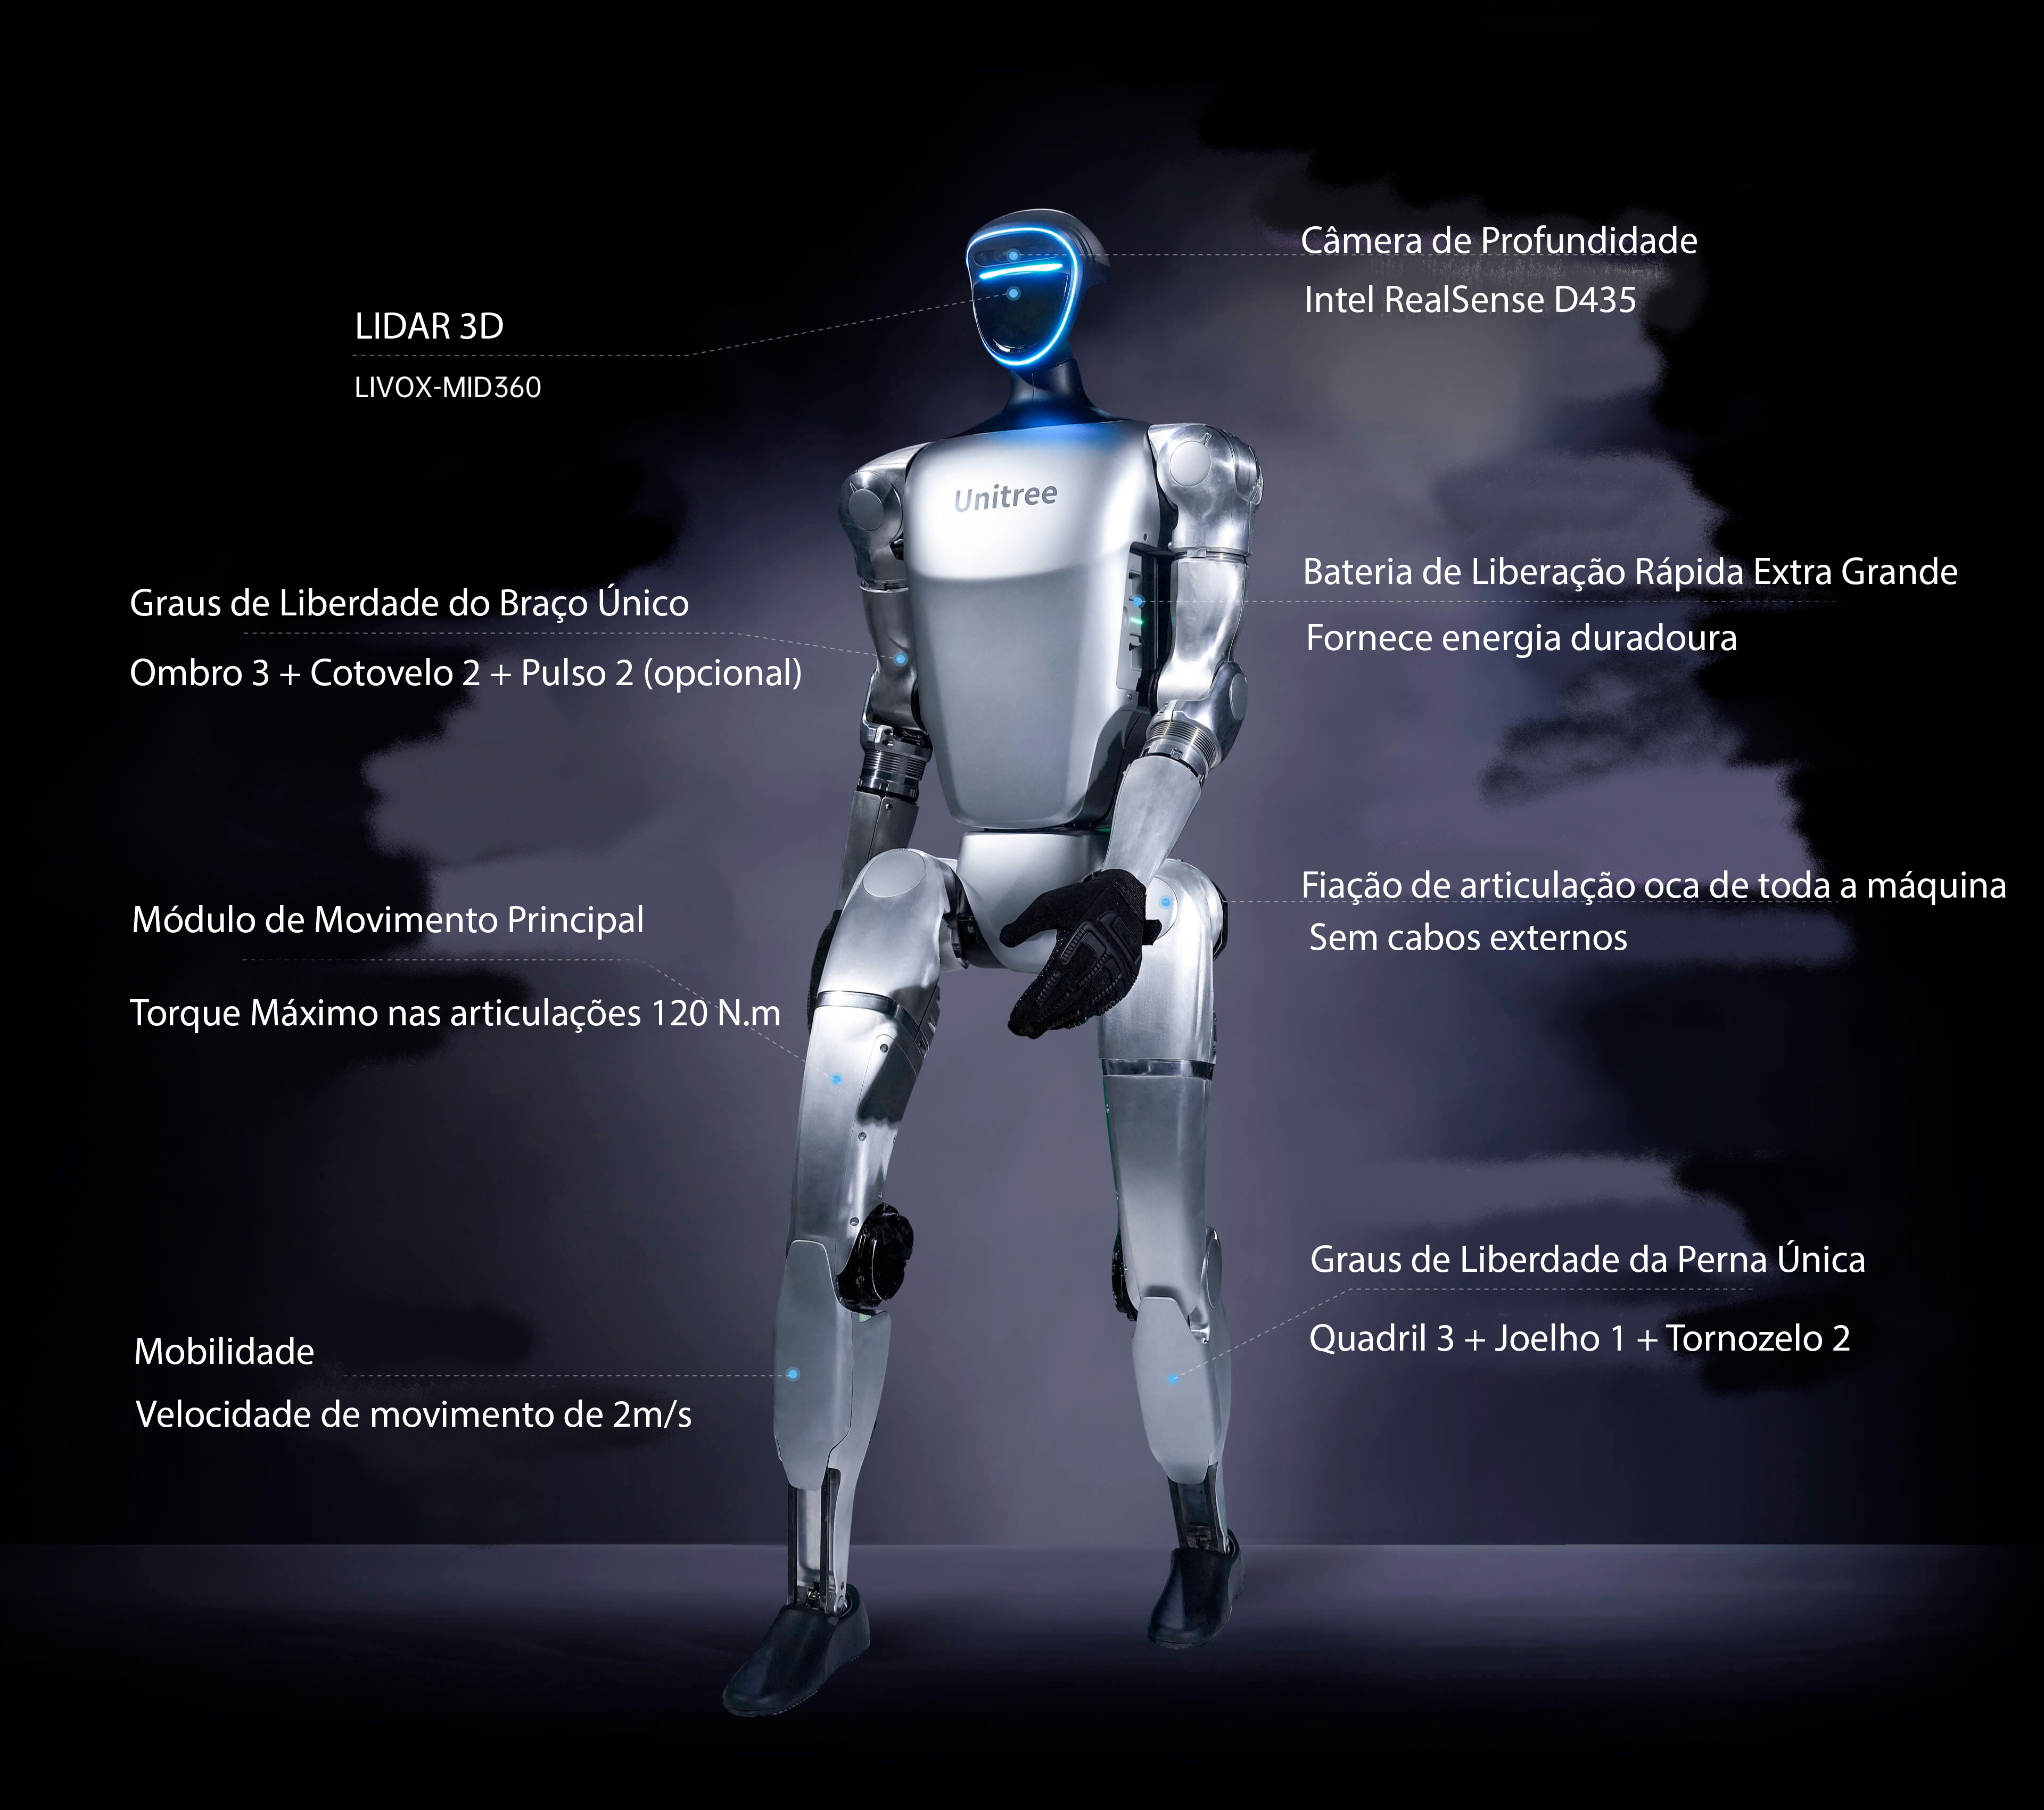
Equipado com LIDAR 3D e câmera de profundidade, o robô H1 coleta dados espaciais de alta precisão em tempo real para realizar uma varredura panorâmica.
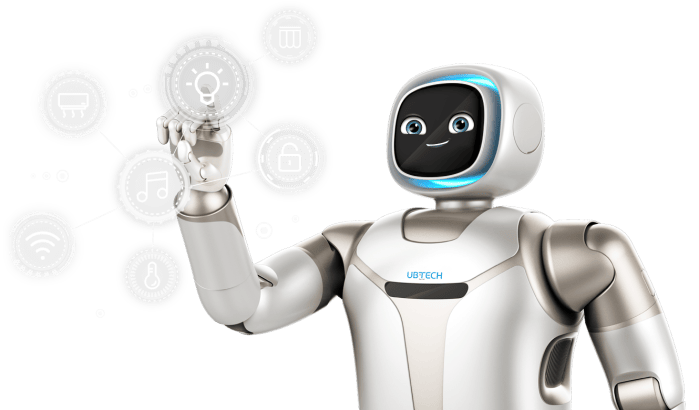
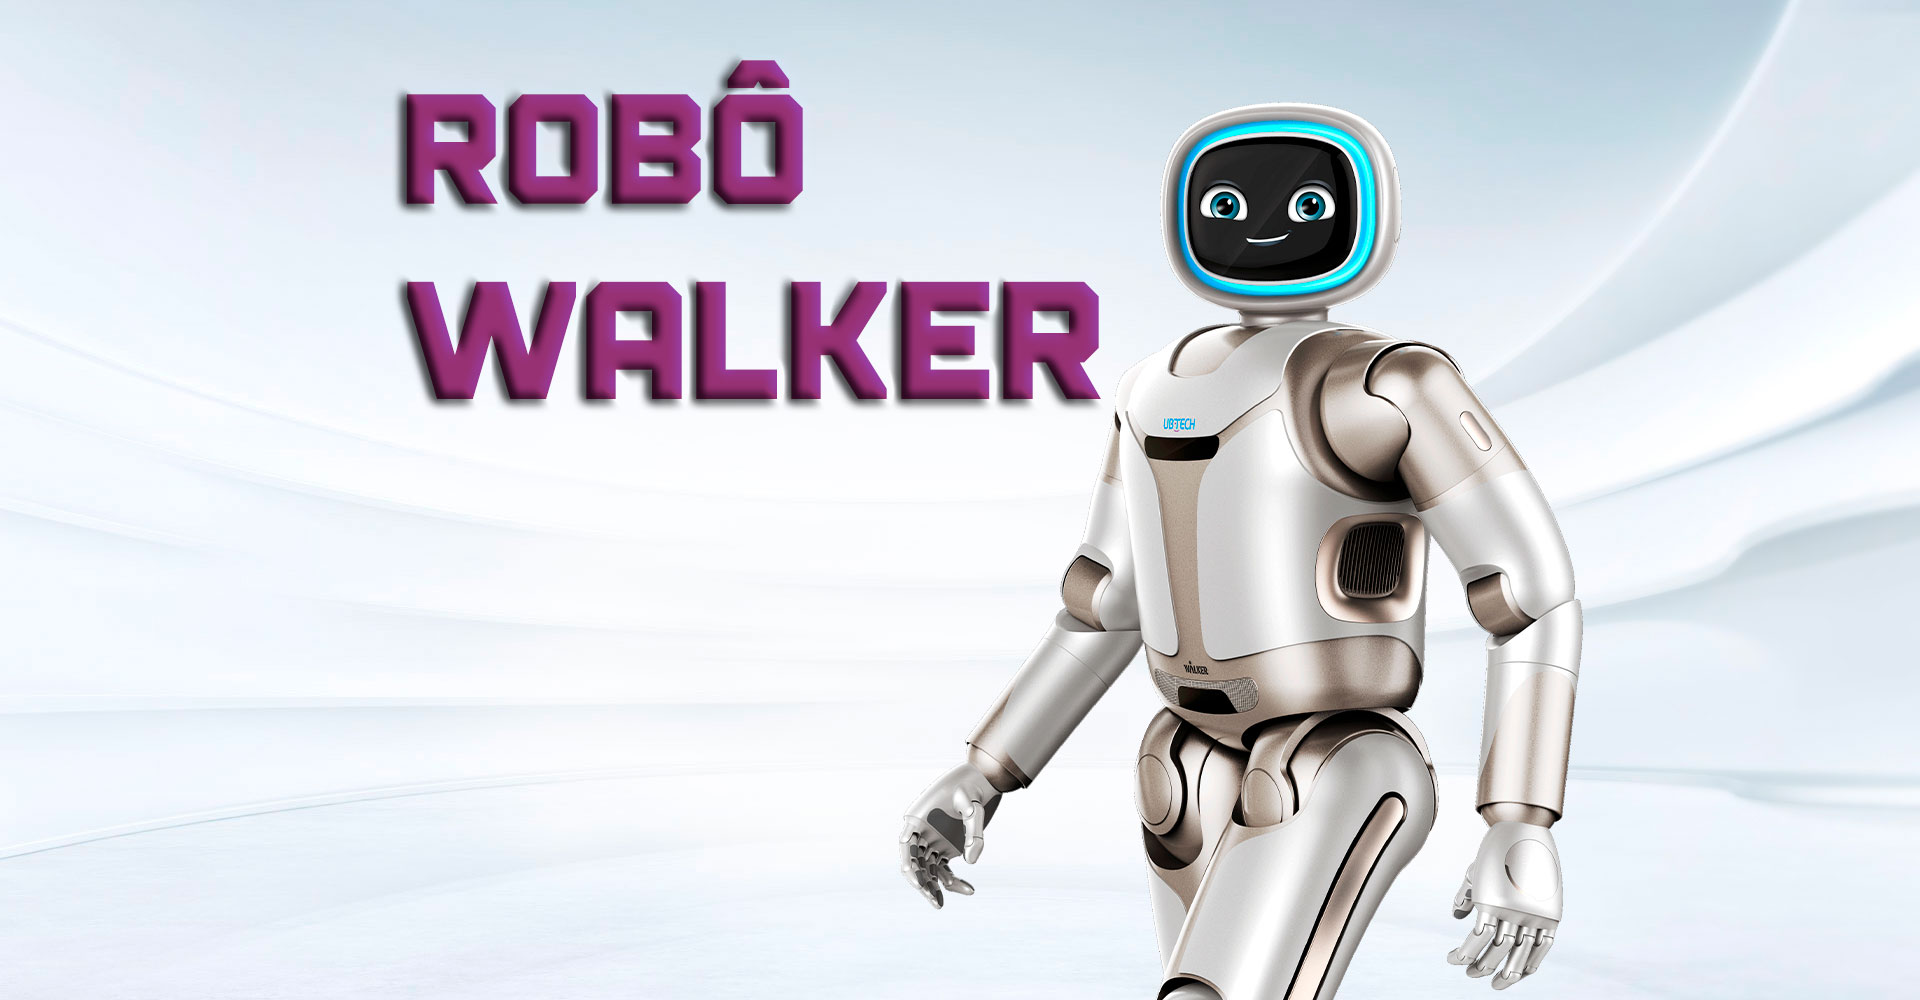
Walker é um robô humanoide Chinês desenvolvido pela empresa Ubtech Robotics Corp LTD, Atualmente existe três versões do robô Walker, segundo a própria empresa Ubtech, Walker e um passo sólido para levar robôs humanoide a todos os lares.
Walker é adaptável a vários tipos de terreno, auto equilíbrio a resistência a interferências, coordenação mão – olho para manipulação de objetos, flexibilidade de corpo inteiro para interação segura, Navegação U-SLAM e planejamento autônomo de caminho, reconhecimento de rosto, objeto, cena, interação multimodal, controle residencial inteligente.
Adaptável a vários tipos de terreno por meio do planejamento e controle de marcha, o Walker consegue caminhar de forma estável em vários tipos de terreno, os algoritmos avançados de controle de movimento permitem que ele ande bípede e de forma constante.
Auto equilíbrio e resistência a interferências
O robô humanoide Walker pode ostentar flexibilidade excepcional e excelente controle de movimento, permitindo que ele execute movimento complexos e flexíveis com estabilidade mantida por meio de controle de equilíbrio.
Coordenação mão – olho para manipulação de objetos
O Walker tem 7 graus de liberdade em cada braço, permitindo maior espaço de manipulação do braço, flexibilidade e prevenção de obstáculos. O robô pode mover seus braços após observação visual para pegar e colocar objetos simples com cuidado.
Flexibilidade de corpo inteiro
O Walker é equipado com flexibilidade e controle de corpo inteiro, tornando – o mais seguro para si mesmo ao interagir com as pessoas, os braços flexíveis do robô podem imitar movimentos humanos flexíveis.
Navegação U – SLAM e planejamento de caminho autônomo
O Walker tem navegação visual integrada, permitindo obter informações ambientais mais ricas, como contornos, cores e profundidades no ambiente externo, isso melhora a capacidade de evitar interferências com objetos em movimento e permite uma navegação autônoma mais eficiente e estável.
Reconhecimento de rosto, objeto e cena
O Walker tem recursos de visão poderosos para detectar e reconhecer rostos, objetos e cenas correspondentes em ambientes de fundo complexos. o robô pode reconhecer rostos e objetos com eficiência por meio de sua visão estéreo e imitar a comunicação verbal humana.
Interação Multimodal
A interação multimodal é realizada por meio de texto, voz, visão, movimento e ambiente, simulando totalmente a interação entre seres humanos.
Controle de Casa Inteligente
O Walker tem uma interface de casa inteligente aberta e conveniente, que pode ser usada para ajudar os usuários a controlar luzes, eletrodomésticos e tomadas e outros dispositivos domésticos de forma independente de acordo com os casos de uso.
Robô Humanoide Walker
Dados Técnicos
Altura
145 cm
Peso
77 kg
Graus de Liberdade
36 graus, pernas : 6 x 2 , braços : 7 x 2 , mãos : 4 x 2, pescoço : 2
Unidade de Drive Integrada
Motor de torque sem estrutura, redução harmônica precisa, controlador de drive, encode duplo.
Operação
Carga : Braço único estendido 1,5 kg, Envergadura do braço : Braço único 540 mm
Conectividade
Wi-Fi: 802.11 a/b/g/n 5G/2.4 GHz dual -band
Bateria
Fosfato de ferro de lítio 54.6V/10Ah/6 kg , Tempo de carregamento : 2h , Tempo de uso : 2h
Os robôs com pernas alcançaram feitos impressionantes em locomoção dinâmica em terrenos desafiadores e não estruturados. No entanto, em aplicações de entretenimento, o design e o controle desses robôs enfrentam desafios adicionais para atrair o público humano. Este trabalho busca unificar movimentos expressivos dirigidos por artistas e uma mobilidade dinâmica robusta para robôs com pernas. Para isso, introduzimos um novo robô bípede, projetado com foco em características mecânicas orientadas pelo caráter. Apresentamos uma arquitetura de controle baseada em aprendizado por reforço para executar de forma robusta movimentos artísticos condicionados por sinais de comando. Durante a execução, esses sinais de comando são gerados por um motor de animação que compõe e mescla várias fontes de animação. Por fim, uma interface intuitiva para o operador possibilita performances de shows em tempo real com o robô. O sistema completo resulta em um personagem robótico convincente e abre caminho para um maior engajamento humano – robô em diversos contextos, tanto na robótica de entretenimento quanto além dela.
O robô humanoide Unitree G1 e um robô desenvolvido pela empresa chinesa Hangzhou Yushu Technology Co., Ltd., também conhecida como Unitree Robotics, é uma empresa especializada no desenvolvimento, produção e venda de robôs quadrúpedes de alto desempenho, braços robóticos e humanoides inteligentes. Fundada em 2016, a empresa tem se destacado no mercado global como uma das pioneiras na comercialização de robôs quadrúpedes.
Modelo
G1
G1 EDU
Altura, Largura e Espessura (Em Pé)
1270x450x200mm
1270x450x200mm
Altura, Largura e Espessura (Dobrado)
690x450x300mm
690x450x300mm
Peso (Com Bateria)
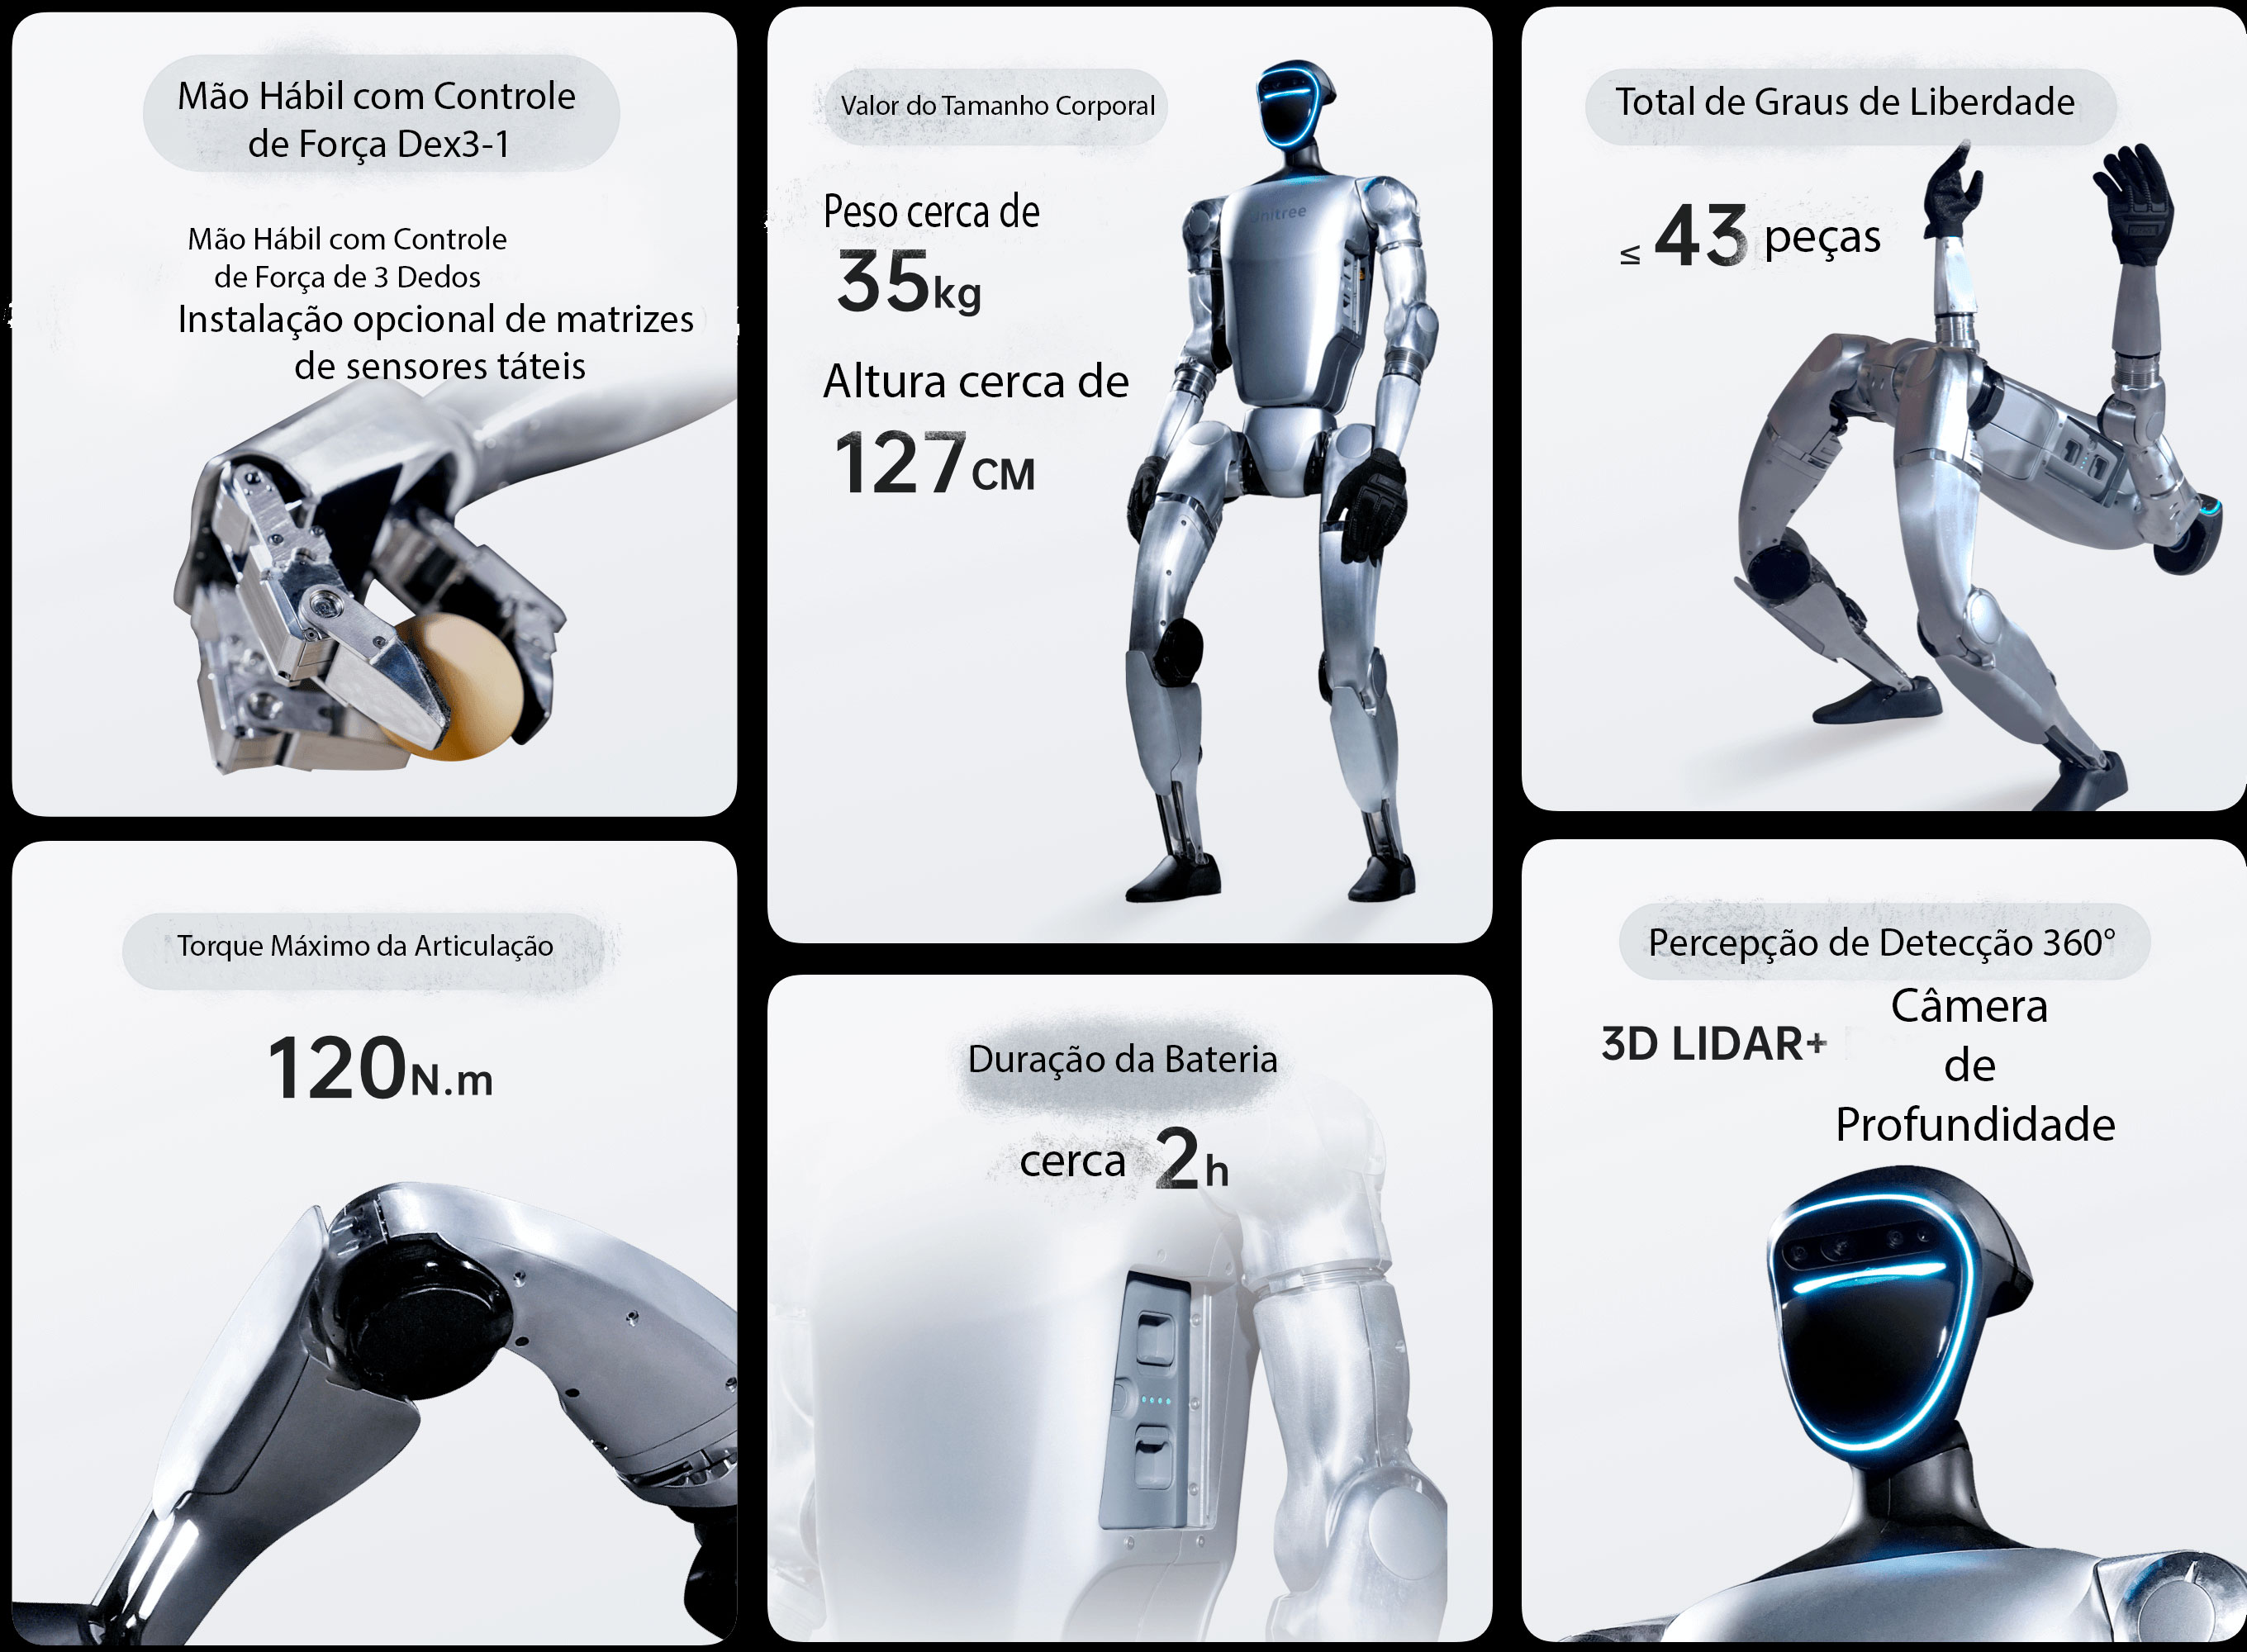
cerca de 35kg
cerca de 35kg+
Total de Graus de Liberdade (Liberdade das Articulações)
23
23 – 43
Graus de Liberdade de Perna Única
6
6
Graus de Liberdade da Cintura
1
1+(Opcional 2 graus adicionais de liberdade da cintura)
Graus de Liberdade de Braço Único
5
5
Graus de Liberdade de Mão Única
/
7(Controle de força opcional da mão de três dedos)+2(Opcional 2 graus adicionais de liberdade do pulso) Parâmetro da mão hábil de três dedos Dex3-1: O polegar tem 3 graus de liberdade ativos; o dedo indicador tem 2 graus de liberdade ativos; o dedo médio tem 2 graus de liberdade ativos. Dex3-1 pode ser opcionalmente instalado com matrizes de sensores táteis.
Torque Máximo da Articulação do Joelho【1】
90N.m
120N.m
Carga Máxima do Braço【2】
cerca de 2Kg
cerca de 3kg
Comprimento da Perna (Pernil + Coxa)
0.6M
0.6M
Envergadura
cerca de 0.45M
cerca de 0.45M
Espaço de Movimento Extra Grande das Articulações
Articulação do eixo z da cintura: ±155° Articulação do joelho: 0~165° Articulação do quadril: P±154°, R-30~+170°, Y±158°
Articulação do eixo z da cintura: ±155° Articulação do joelho: 0~165° Articulação do quadril: P±154°, R-30~+170°, Y±158°
Fiação Elétrica Oca Completa das Articulações
Sim
Sim
Encoder de Articulação
Encoder duplo
Encoder
Sistema de Resfriamento
Resfriamento a ar local
Resfriamento a ar local
Fonte de Alimentação
Bateria de lítio de 13 células
Bateria de lítio de 13 células
Poder de Computação Básico
CPU de alto desempenho com 8 núcleos
CPU de alto desempenho com 8 núcleos
Sensor de Sensoriamento
Câmera de Profundidade + LIDAR 3D
Câmera de Profundidade + LIDAR 3D
WiFi 6, Bluetooth 5.2
Sim
Sim
Módulo de Alta Capacidade de Computação
/
NVIDIA Jetson Orin(opcional)
Bateria Inteligente (Liberação Rápida)
9000mAh
9000mAh
Carregador
54V 5A
54V 5A
Controlador Manual
Sim
Sim
Duração da Bateria
cerca de 2h
cerca de 2h
OTA Inteligente Atualizada
Sim
Sim
Desenvolvimento Secundário【3】
/
Sim
Período de Garantia【4】
8 meses
1 Ano
Preço (Impostos e Custos de Envio Excluídos)
US $16K
Preço tem que ser solicitado junto a equipe de vendas.
O torque máximo dos motores das articulações de toda a máquina é diferente. Este é o torque máximo do maior motor de articulação entre eles.
A carga máxima do braço varia significativamente sob diferentes posturas de extensão do braço.
Para mais informações, leia o manual de desenvolvimento secundário.
Para termos de garantia mais detalhados, leia o folheto de garantia do produto.
Os parâmetros acima podem variar em diferentes cenários e configurações, por favor, esteja sujeito à situação real.
O robô humanoide tem uma estrutura complexa e poder extremamente potente. Os usuários são solicitados a manter uma distância de segurança suficiente entre o robô humanoide e eles mesmos.
Se houver qualquer mudança na aparência do produto, por favor, consulte o produto real.
Algumas funções de amostra nesta página ainda estão sendo desenvolvidas e testadas, e serão disponibilizadas aos usuários no futuro.
Este produto é um robô civil. Solicitamos gentilmente que todos os usuários evitem fazer modificações perigosas ou usar o robô de maneira perigosa.
“🚀 Conheça o Atlas, o robô humanoide mais dinâmico do mundo! Com tecnologia de ponta e design inovador, o Atlas da Boston Dynamics redefine a robótica com agilidade e força incríveis. 🤖🔥
Inteligência Atlética
Conexões entre percepção e controle permitem que Atlas se adapte rapidamente.
Manipulação Dinâmica
Usando ambas as mãos e sua ampla gama de movimentos, Atlas pode interagir significativamente com o mundo.
Percepção em Tempo Real
Atlas vê seus arredores com sensores de profundidade para gerar nuvens de pontos do ambiente.
Controle Preditivo por Modelo
Atlas usa modelos da dinâmica do robô para prever como seu movimento evoluirá ao longo do tempo e ajustar-se conforme necessário.
Descubra como cães robôs são transformados em heróis através de testes extremos e treinamento intenso! Veja a revolução da robótica em ação e fique por dentro das inovações tecnológicas.