Apollo: O Futuro dos Robôs Humanoides para Indústrias e Serviços

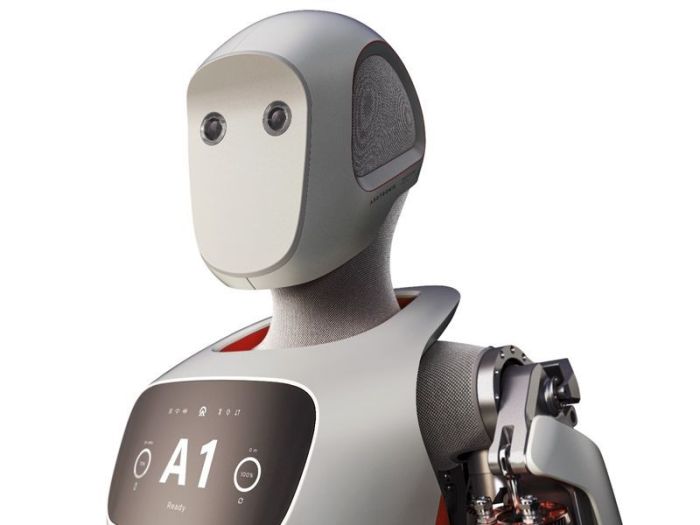
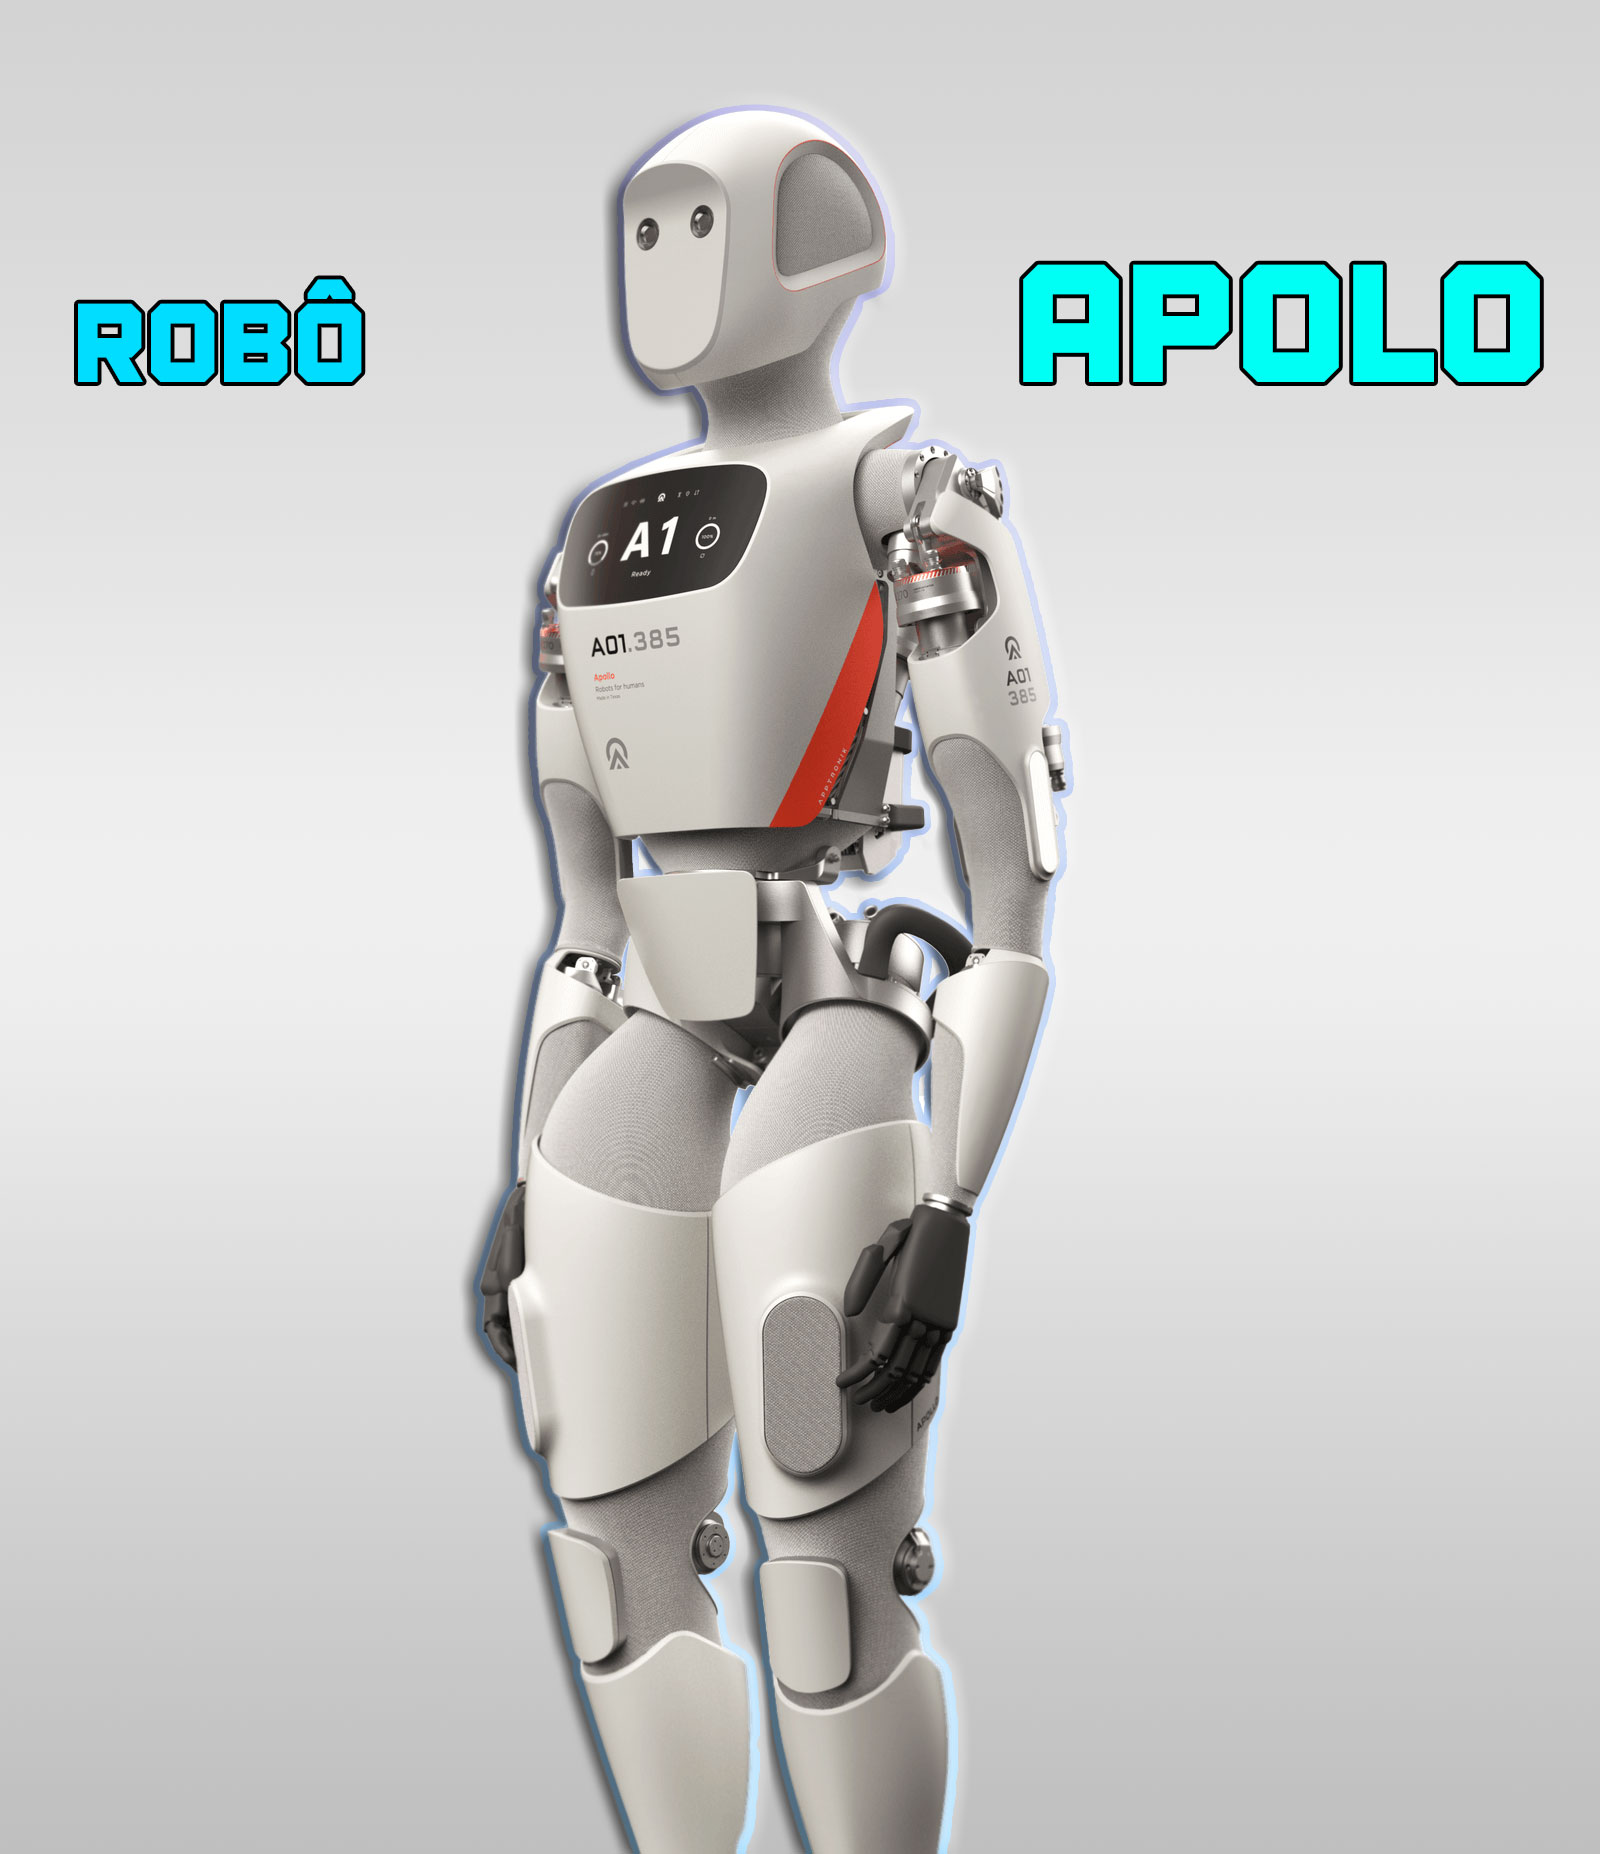
A empresa Apptronik, conhecida por sua experiência no desenvolvimento de robôs, incluindo o famoso robô Valkyrie da NASA, lançou o Apollo, um robô humanoide de uso geral que promete revolucionar diversas indústrias. Projetado para operações em armazéns e plantas de manufatura, o Apollo também possui potencial para atuar em áreas como construção civil, petróleo e gás, produção eletrônica, varejo, entregas domiciliares e até cuidados com idosos.
Características Principais

Altura: 1,72 metros (5’8”)

Autonomia: 4 horas por bateria

Peso: 72,5 kg (160 libras)

Capacidade de carga: 25 kg (55 libras)

Com um design modular, o Apollo pode ser acoplado a plataformas móveis ou estacionárias, oferecendo flexibilidade para diversas operações. Além disso, sua interação intuitiva e sistema de comunicação por LEDs no rosto, boca e peito proporcionam uma experiência amigável e eficiente.

Segurança e Eficiência

A Apptronik se destacou ao incorporar ao Apollo uma arquitetura de controle de força avançada, que permite movimentos seguros próximos a humanos. O robô ajusta automaticamente seu comportamento ao detectar objetos ou pessoas em sua zona de trabalho. Essa tecnologia é semelhante à utilizada em robôs colaborativos, tornando o Apollo ideal para ambientes onde a interação entre humanos e máquinas é constante.

Zona Perimetral e de Impacto

O Apollo possui duas zonas de segurança principais: a zona perimetral, que ajusta seu comportamento ao detectar obstáculos, e a zona de impacto, onde ele pausa imediatamente qualquer movimento ao perceber objetos próximos. Essa capacidade garante que o robô trabalhe de maneira segura em ambientes dinâmicos.

Inovação na Bateria

Uma das grandes vantagens operacionais do Apollo é seu sistema de baterias hot-swappable, que permite a troca rápida de baterias sem necessidade de interromper o trabalho para recarga. Cada bateria oferece até 4 horas de operação contínua, e, se necessário, o robô pode ser plugado para carregamento ou operado com um cabo de alimentação para uso prolongado.
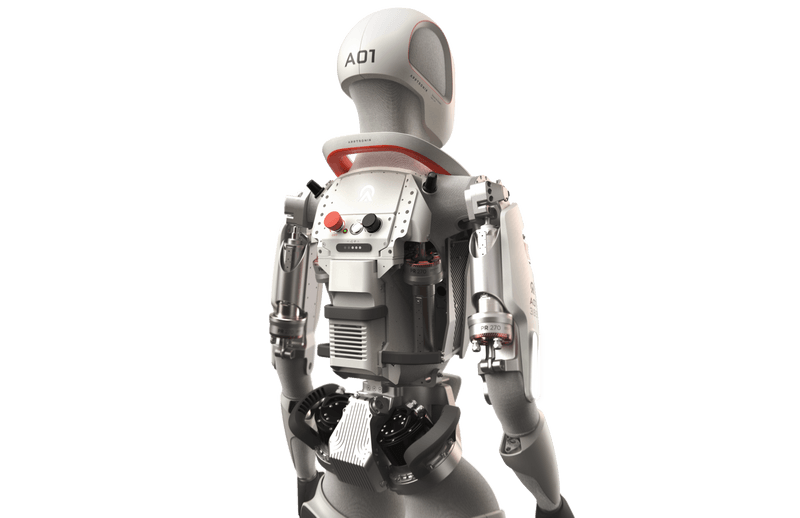
Uma das grandes vantagens operacionais do Apollo é seu sistema de baterias hot-swappable

Software Intuitivo e Versátil

O Apollo também se destaca pela facilidade de uso de seu software intuitivo, que permite controle por meio de apontar e clicar. Isso facilita a integração e automação nas operações industriais e logísticas, possibilitando que empresas implementem soluções robóticas sem a necessidade de conhecimento técnico profundo.

Um Robô, Inúmeras Aplicações

Com seu design humanoide, o Apollo foi desenvolvido para trabalhar em ambientes projetados para humanos, utilizando ferramentas e equipamentos já existentes. Sua forma e tamanho possibilitam uma navegação eficiente por espaços humanos, realizando tarefas que outros robôs não conseguiriam.

A Apptronik apresenta o Apollo como um marco na robótica industrial e comercial, unindo segurança, eficiência e interatividade em um único robô. À medida que o Apollo for introduzido em diversas indústrias, o futuro do trabalho colaborativo entre humanos e robôs se tornará cada vez mais uma realidade.

Robô Humanoide Apollo

fonte : Apptronik
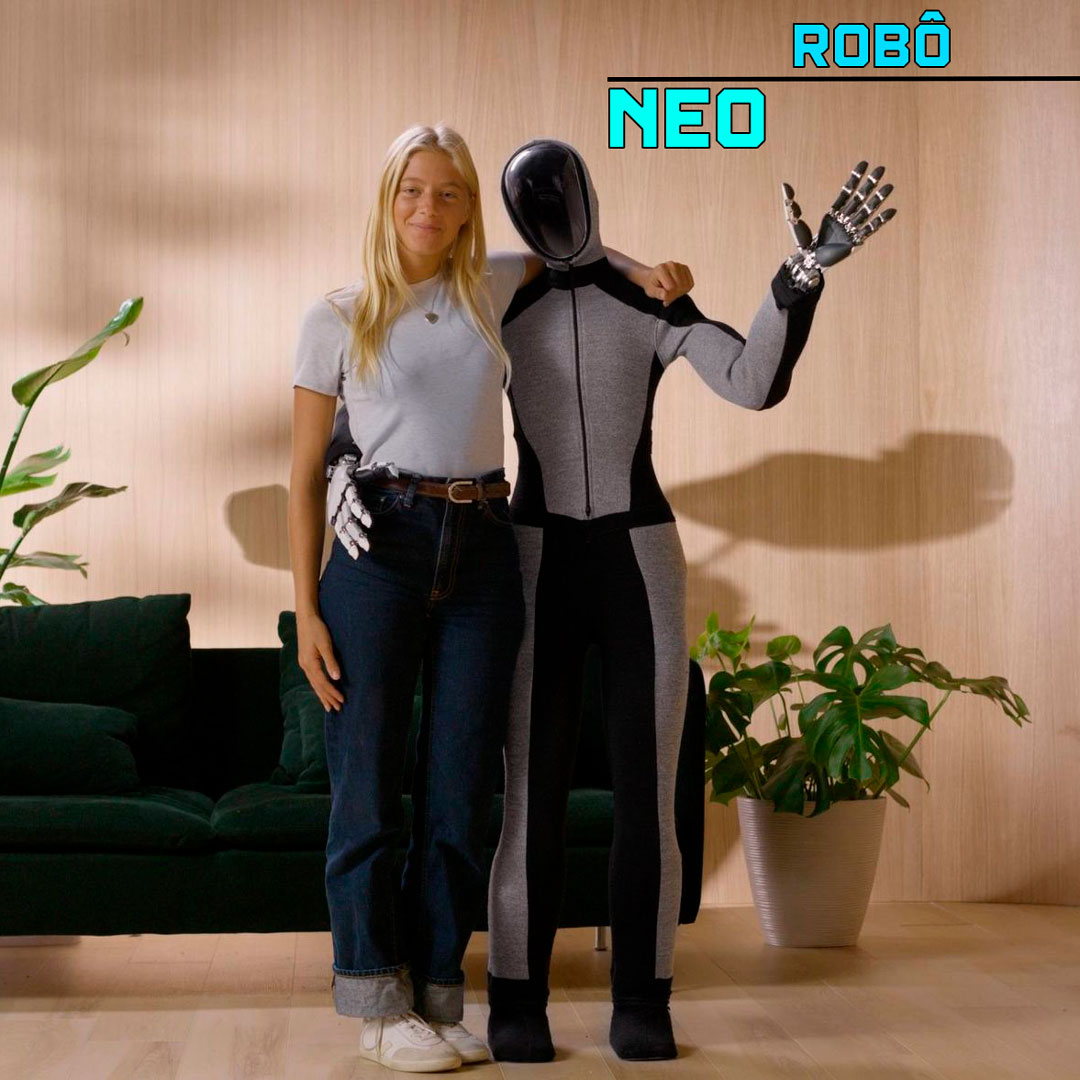
Robô Humanoide Neo 1X

O robô humanoide Neo, está sendo desenvolvido pela empresa 1X que é uma empresa norte americana e norueguesa.

👁️ Visão e Movimento Flexível

O NEO tem a incrível habilidade de ter sua visão e movimento controlados remotamente por um operador humano quando necessário. É como ter uma extensão de você mesmo, pronta para te dar suporte!

robô humanoide NEO 1X Tech

💪 Corpo Inspirado em Músculos Humanos

Diferente de robôs tradicionais, o NEO tem um corpo projetado com “músculos” em vez de sistemas hidráulicos rígidos. Isso o torna não apenas forte, mas também gentil, assim como nós.

🏃 Movimentos Naturais e Inteligentes

NEO anda, corre, sobe escadas e navega pelo seu espaço de forma natural. E o mais incrível? Quanto mais tarefas realiza, mais eficiente ele se torna!

Especificações do NEO

  • Altura: 1,65 metros
  • Peso: 30 kg
  • Velocidade de Caminhada: 4 km/h
  • Velocidade de Corrida: 12 km/h
  • Capacidade de Carga: 20 kg
  • Autonomia: 2 a 4 horas

🤖 Aprendizado com o EVE

NEO aprende com anos de experiência real acumulada pelo EVE, tornando suas tarefas mais intuitivas a cada movimento. Simples ações como “mover aquela caixa” tornam o NEO mais preparado para desafios futuros.

🛠️ Capacidades Incríveis

NEO pode realizar tarefas em setores como segurança, logística, manufatura e até assistência doméstica. Sua versatilidade é ilimitada!

🏡 Assistência Doméstica e Social
Além de ser útil em indústrias, o NEO também pode ajudar pessoas com desafios de mobilidade, oferecendo suporte em tarefas do dia a dia e até companhia.

💡 Por que um Humanoide?
Os humanoides como o NEO imitam os humanos por serem flexíveis e eficientes em se movimentar e interagir conosco. Eles podem se encaixar perfeitamente no nosso mundo, abrindo portas, subindo escadas e sendo úteis onde mais precisamos.

🧠 Inteligência Artificial Integrada
Com IA incorporada, o NEO entende o ambiente ao seu redor, aprende com as interações e melhora continuamente. Quanto mais tempo passar com o NEO, mais intuitiva será a sua colaboração com ele.

👨‍💻 Seu Futuro Assistente Pessoal?
O NEO está sendo projetado para ser o assistente pessoal do futuro, capaz de lidar com diversas tarefas do dia a dia e facilitar sua vida.

🔒 Segurança em Primeiro Lugar
Cada NEO é testado em cenários reais antes de ser implantado, garantindo que seja seguro para o seu ambiente e para a sua casa.

🌍 Escala Global
A 1X está comprometida em produzir humanoides em grande escala, criando um futuro onde robôs como o NEO são a solução para problemas sociais em todo o mundo.

Robô Humanoide NEO 1X

O Robô Humanoide NEO Mostra Suas Habilidades na Cozinha!

Robô Humanoide de Propósito Geral – Revolucionando a IA Incorporada

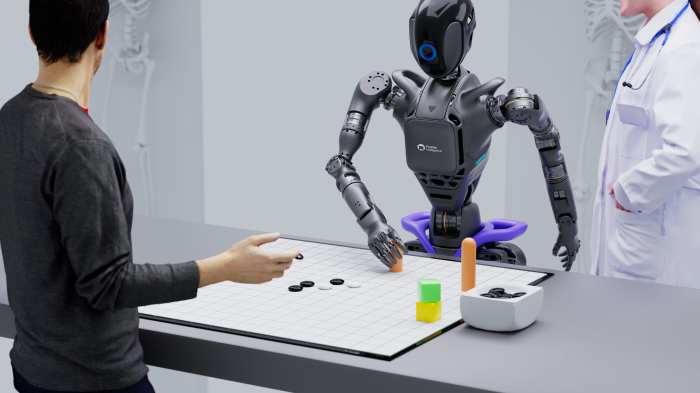
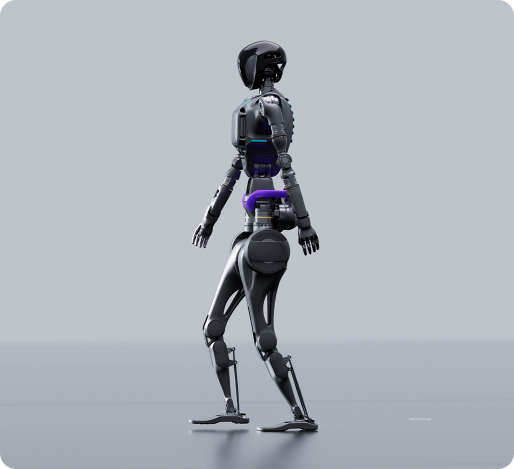
O Fourier GR-1 está revolucionando a robótica humanoide com aplicações práticas. Com uma estrutura corporal versátil e controle de movimento avançado, ele replica graus de liberdade semelhantes aos humanos. Com um torque máximo de 230 N.m, o GR-1 navega por obstáculos e terrenos diversos com agilidade e precisão incomparáveis.

Características Principais:

  • Caminhada com Pernas Retas: Movimentos suaves e eficientes.
Robô Humanoide GR-1 : Caminhada com Pernas Retas

  • Quatro Modos de Movimento: Inclui locomoção dinâmica e manipulação do elemento final.
Robô Humanoide GR-1 : Quatro Modos de Movimento

  • Algoritmos de Equilíbrio Auto-Adaptativos: Mantém o equilíbrio em ambientes instáveis.
robô humanoide GR-1 : Algoritmos de Equilíbrio Auto-Adaptativos

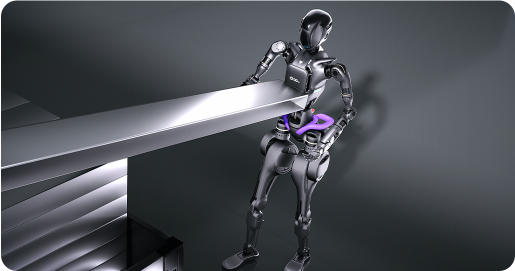
  • Evitação de Obstáculos e Colisões: Percepção visual para evitar obstáculos de forma autônoma.
robô humanoide GR-1 : Evitação de Obstáculos e Colisões

  • Forma Altamente Biônica: Design inspirado no corpo humano.
robô humanoide GR-1 : Forma Altamente Biônica

  • Atuador de Alto Desempenho: Movimentos dinâmicos e precisos.
robô humanoide : Atuador de Alto Desempenho

  • Plataformas Abertas: Possibilidades de inovação e desenvolvimento colaborativo.
robô humanoide GR - 1 : Plataforma Aberta

  • Interação Humano-Robô Potencializada por IA: Interface de fala e visão avançada.
robô humanoide GR-1 : Interação Humano-Robô Potencializada por IA

Destreza Física:

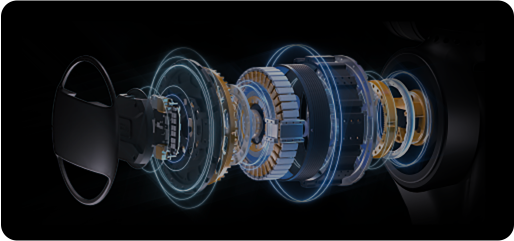
O atuador inteligente da Fourier (FSA) integra motor, driver, redutor e codificador em um único módulo, proporcionando ao GR-1 mobilidade poderosa e flexível para movimentos dinâmicos e precisos.

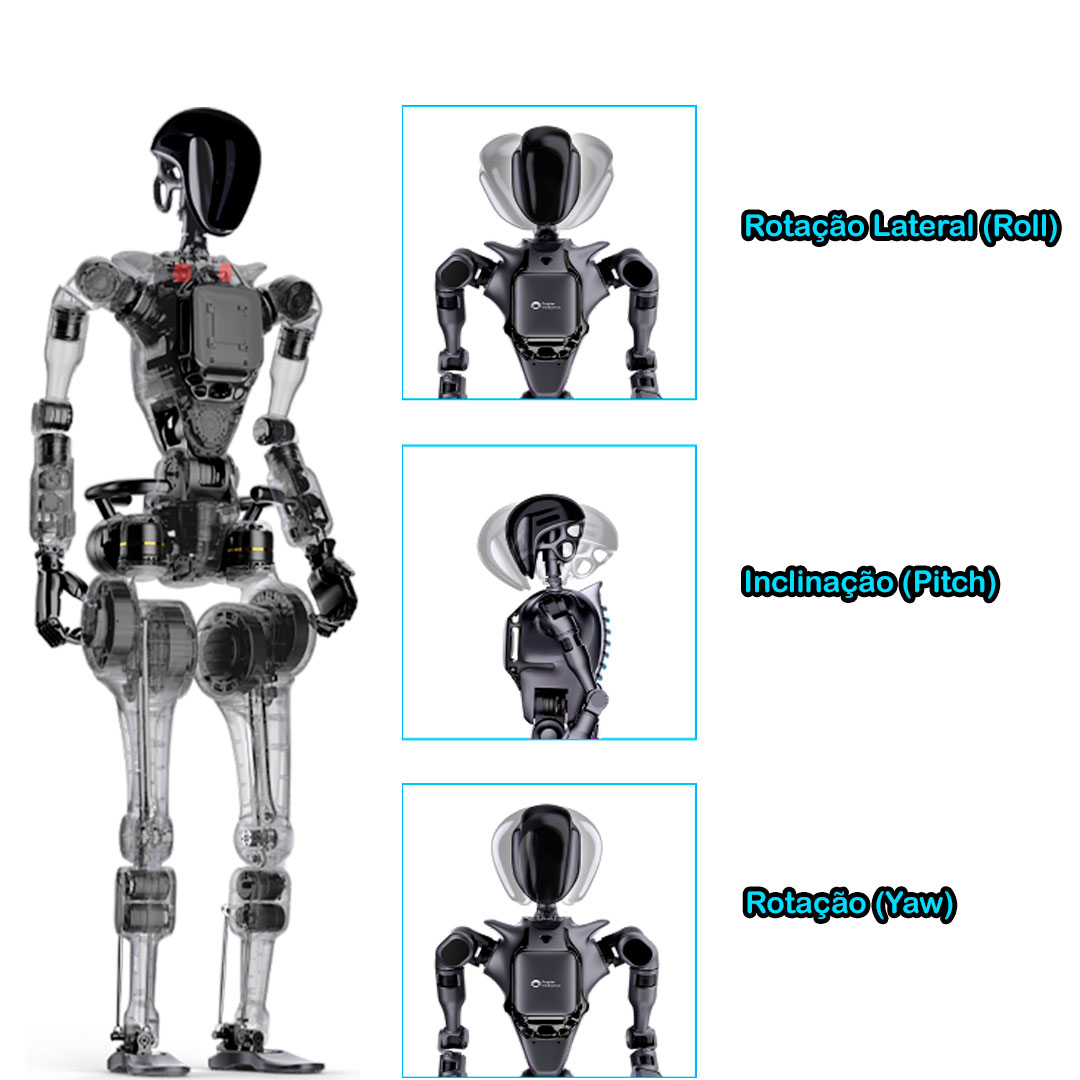
3 Graus de Liberdade na Cabeça: Movimento em pitch, roll e Yam para percepção e interação flexíveis.

Inclinação (Pitch): É o movimento da cabeça para cima e para baixo, como quando você acena “sim” com a cabeça.

Rotação Lateral (Roll): É o movimento de inclinação da cabeça para os lados, como quando você inclina a cabeça para tocar o ombro.

Rotação (Yaw): É o movimento de rotação da cabeça para a esquerda e para a direita, como quando você acena “não”.

robô humanoide GR-1 : 3 Head DOFs - 3 graus de liberdade na cabeça.

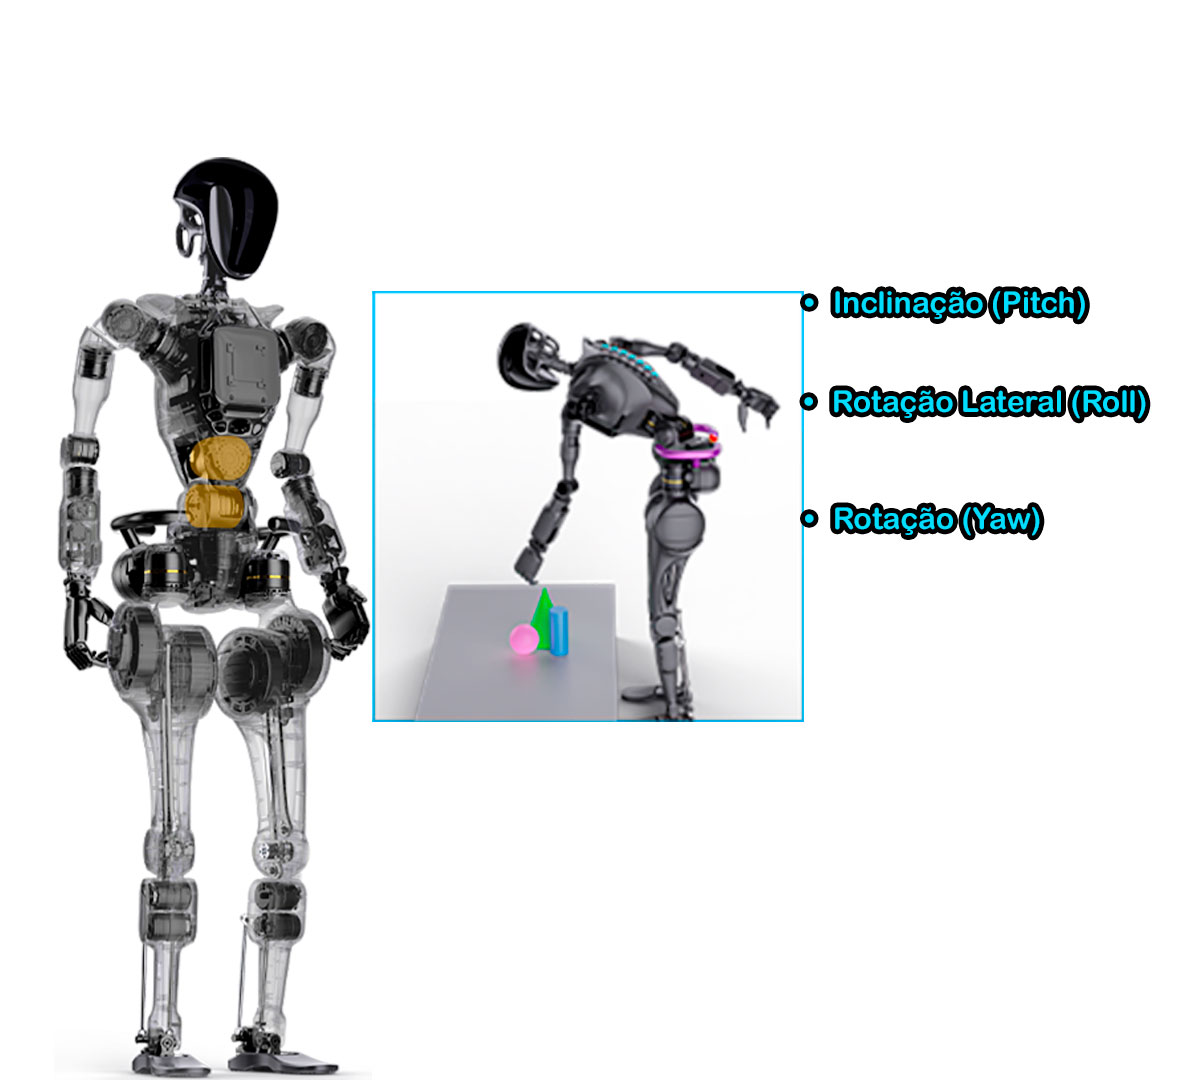
3 Graus de Liberdade na Cintura: Permite tarefas e observação em 360 graus enquanto em pé.

robô humanoide GR-1 - Waist DoFs - 3 graus de liberdade da cintura

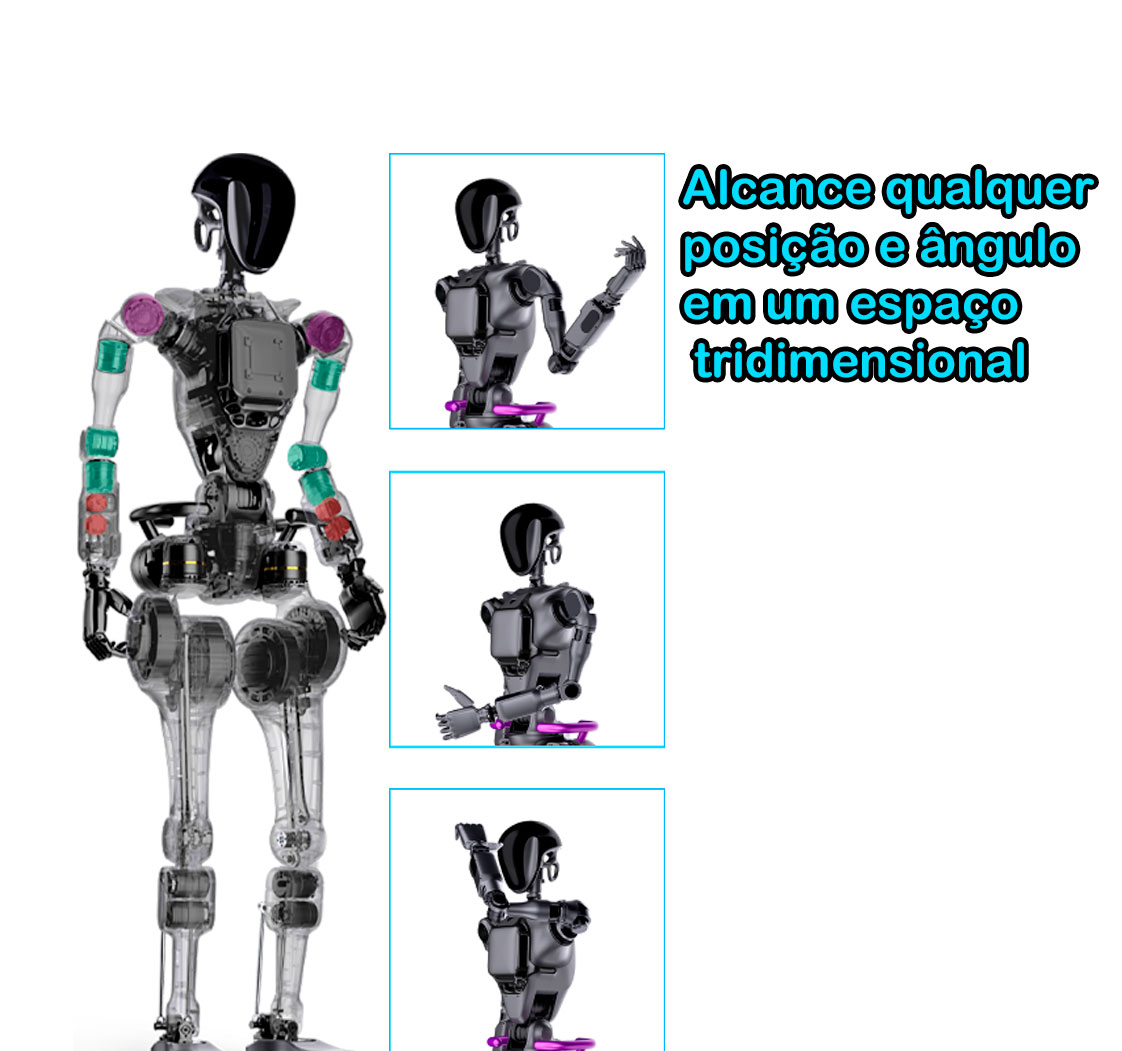
7 * 2 Graus de Liberdade nos Braços: Desenhado para alcançar qualquer posição e ângulo no espaço tridimensional.

Arm Dofs - Graus de liberdade nos braços - robô humanoide GR-1

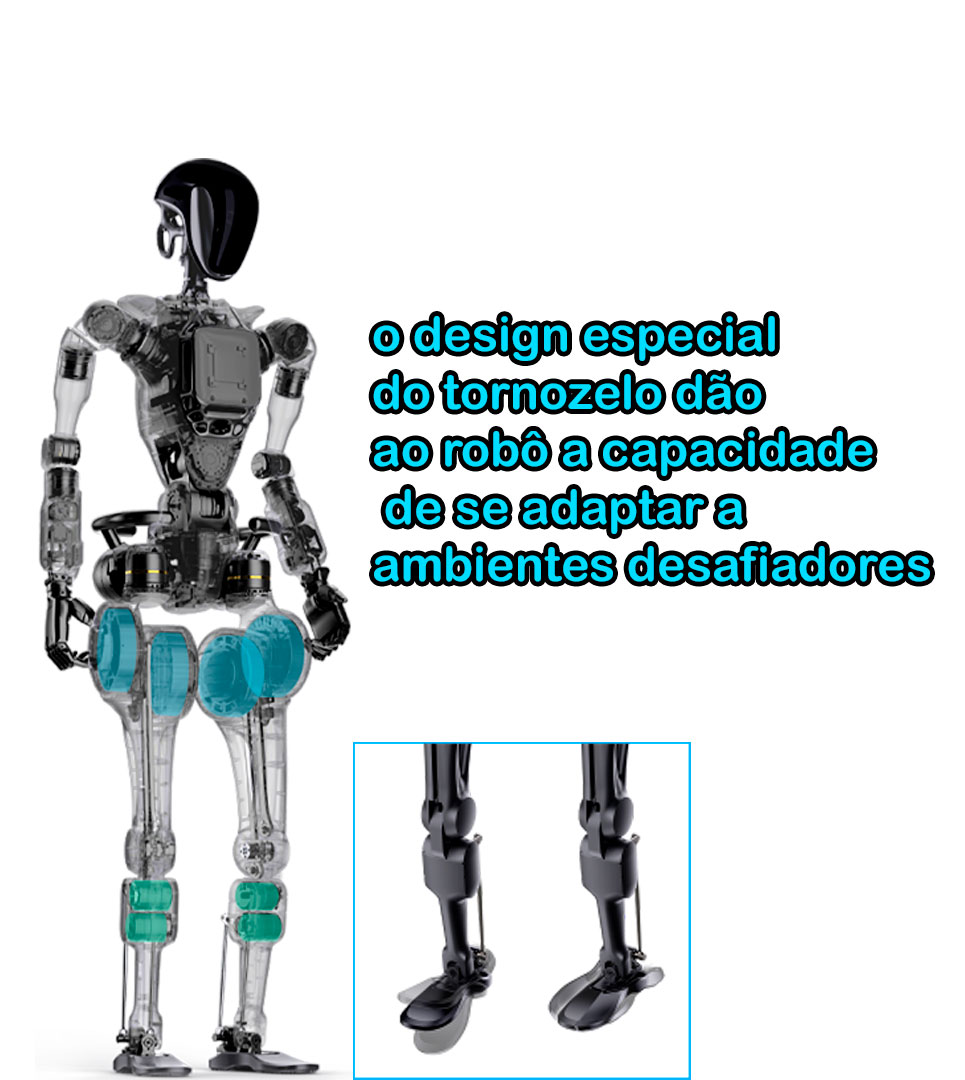
6 * 2 Graus de Liberdade nas Pernas: Design intricado no tornozelo para adaptar-se e atravessar terrenos complexos.

Legs DoFs - 6 * 2 Graus de liberdade nas pernas - robô humanoide GR-1

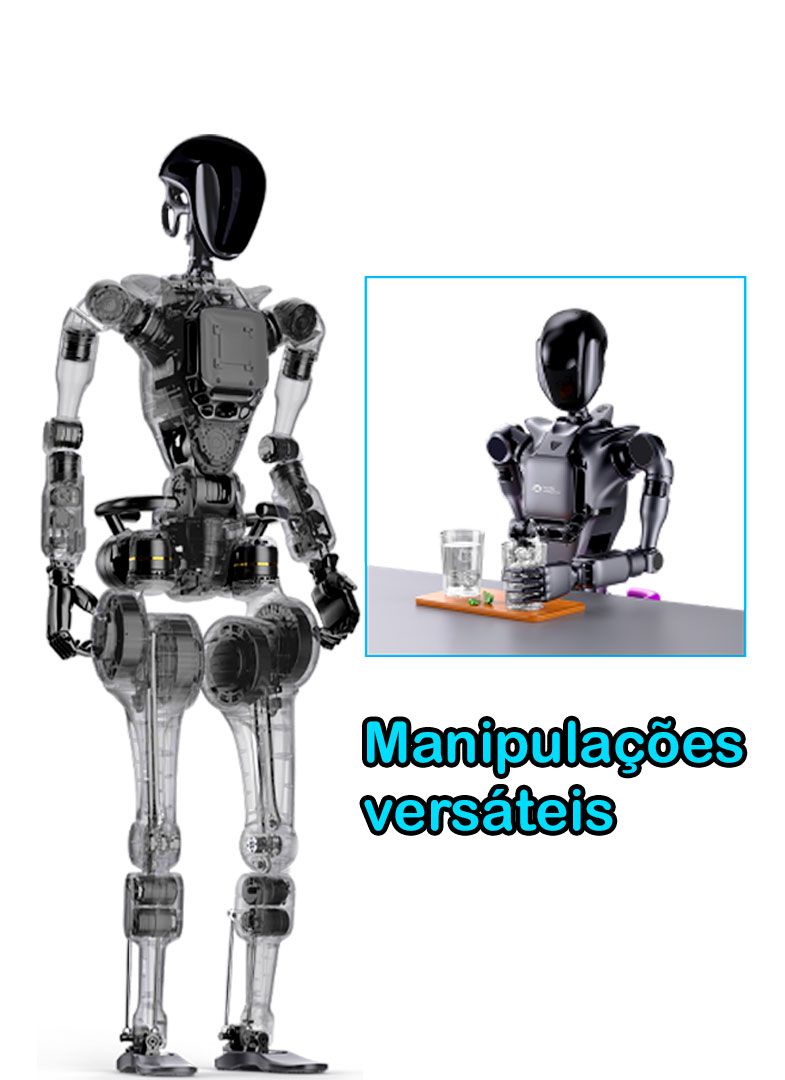
6 * 2 Graus de Liberdade nas Mãos (Opcional): Design semelhante ao humano para manipulações versáteis.

Hand Dofs - 6 * 2 graus de liberdade nas mãos - robô humanoide GR-1

O algoritmo inovador de equilíbrio dinâmico permite que o robô mantenha seu equilíbrio em ambientes instáveis e disruptivos, ampliando seu leque de cenários de aplicação.

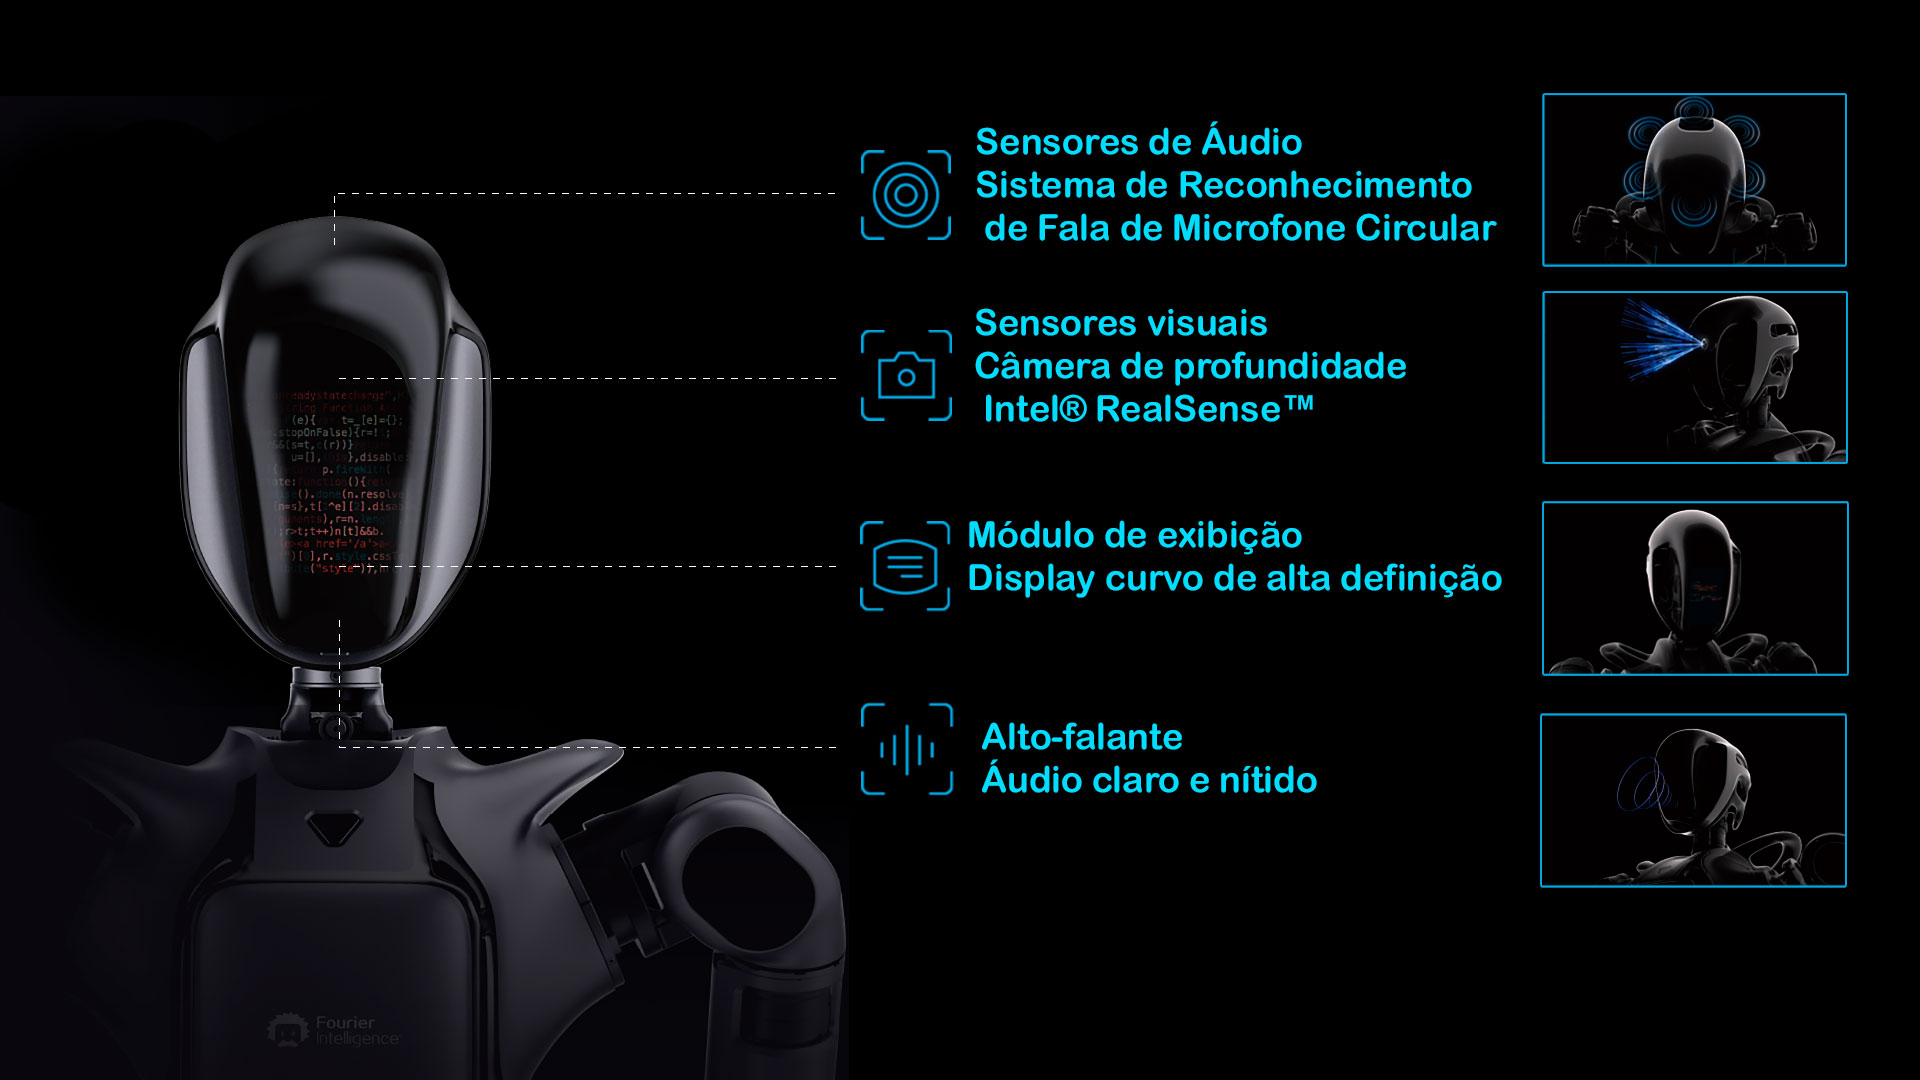
A câmera de profundidade Realsense percebe o ambiente ao redor e permite a evitação autônoma de obstáculos.

O robô pode caminhar de forma estável em terrenos irregulares como cascalho e grama.

Com algoritmos de navegação adaptativa, o robô pode atravessar inclinações com pernas retas.

O GR-1 pode resistir a forças externas e evitar quedas ao caminhar.

O GR-1 possui uma biblioteca de movimentos offline rica e predefinida, cobrindo quatro modos de movimento: em pé sem assistência, locomoção dinâmica, movimento em pé e manipulação de end-effector.

Com dois graus de liberdade nos tornozelos e algoritmos de controle de movimento inovadores, o GR-1 simula marchas naturais dos seres humanos, ampliando seu campo de visão e otimizando o consumo de energia.

Com 32 atuadores FSA de alto desempenho, o GR-1 executa movimentos complexos com precisão, proporcionando uma resposta dinâmica altamente eficiente.

Equipado com um modelo de linguagem multimodal (LLM) semelhante ao ChatGPT, o GR-1 possui processamento de linguagem natural avançado e raciocínio lógico para automação de tarefas robóticas.

Modelo de linguagem multimodal (LLM) - robô humanoide GR-1

A câmera de profundidade, combinada com algoritmos de visão AI, identifica rapidamente diferentes objetos, oferecendo capacidades abrangentes de percepção ambiental, incluindo evitação de obstáculos e manipulação de objetos.

Esta plataforma open-source disponibiliza o código do aplicativo, SDK subjacente e LLM pré-programado, oferecendo aos desenvolvedores globais a oportunidade de inovar juntos em IA e robótica.

O robô humanoide Fourier GR-1 destaca-se com suas excepcionais capacidades de movimento e estrutura de produto projetada para adoção comercial em larga escala. Ele tem um vasto potencial em cenários que vão desde concierge e orientação até segurança e inspeção, fabricação, saúde e reabilitação, pesquisa, educação e serviços domésticos.

  • Pesquisa & Educação
  • Recepcionista Robô
  • Apresentações & Exposições
  • Inspeção de Segurança
  • Fabricação
  • Medicina & Reabilitação

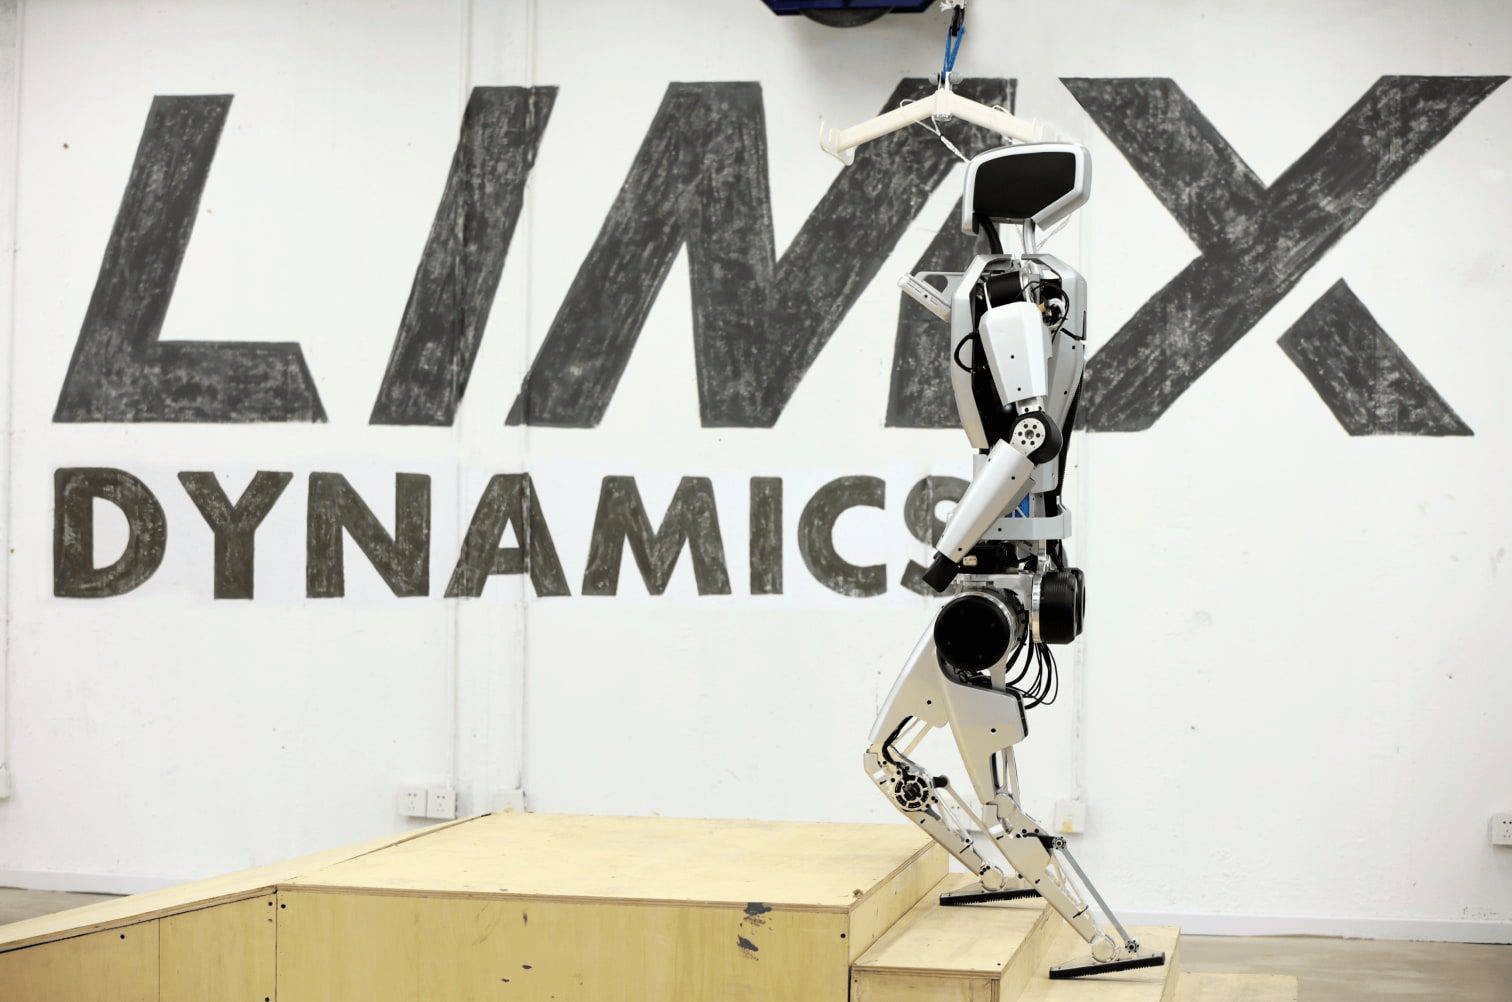
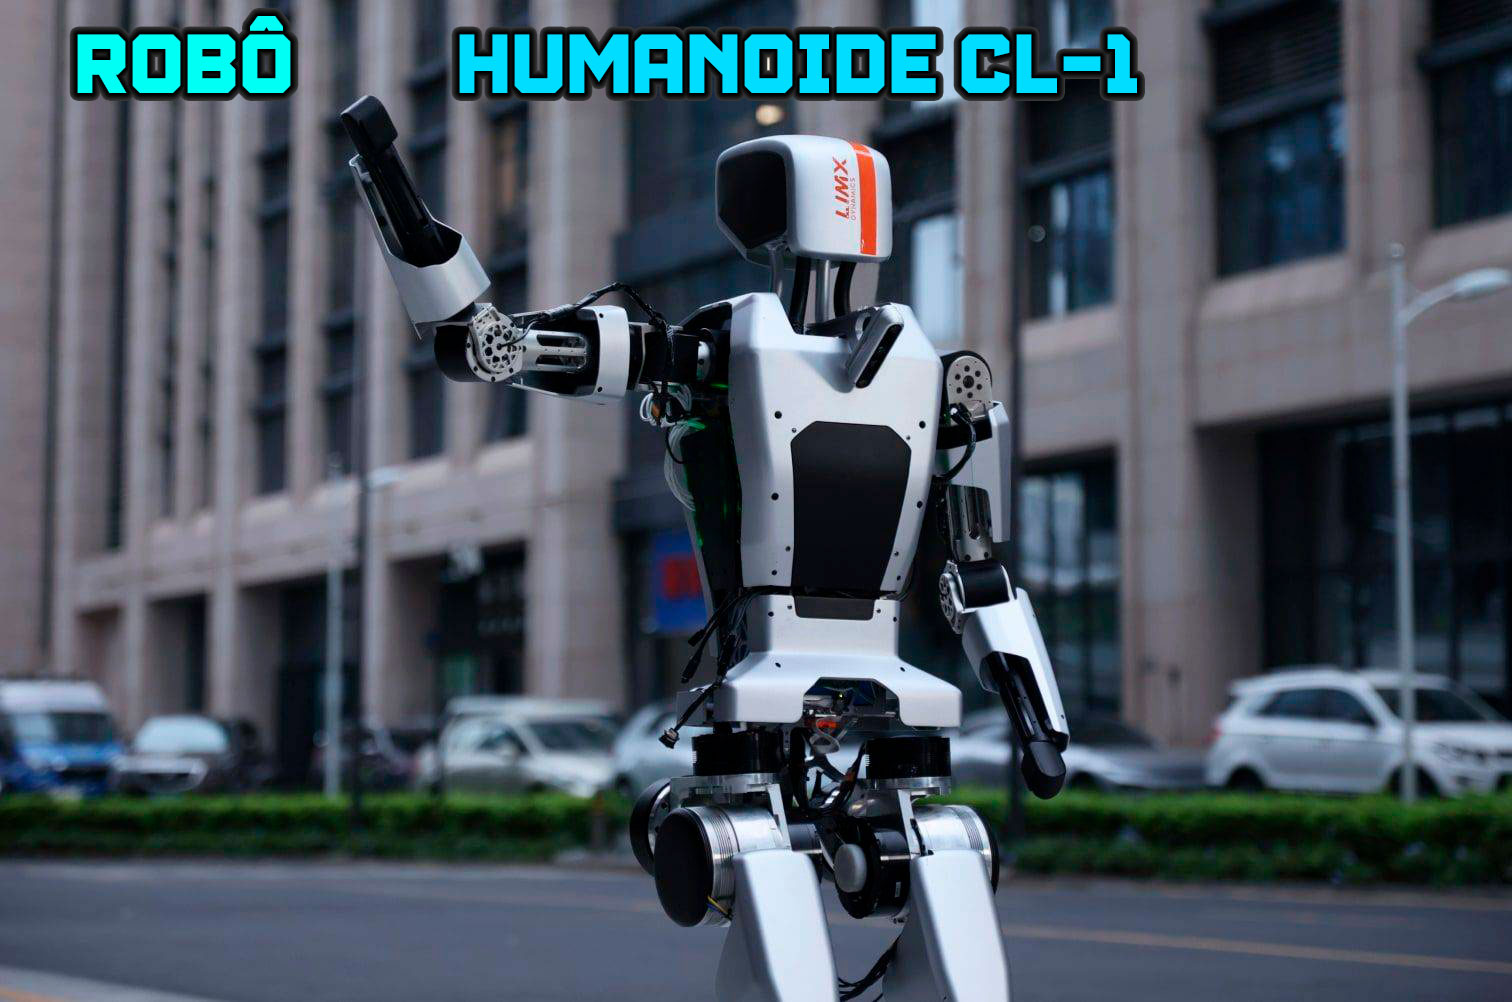
CL-1: O Futuro da Robótica Humanoide

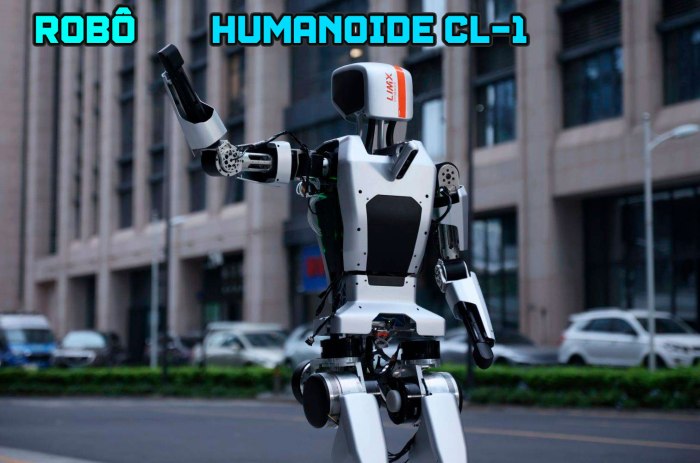
A empresa chinesa LimX Dynamics está revolucionando a robótica com o CL-1, um robô humanoide de propósito geral, projetado para realizar tarefas complexas com precisão e agilidade. Este robô inovador se destaca por suas habilidades avançadas, como:

🔍 Percepção de Terreno em Tempo Real: O CL-1 utiliza algoritmos de percepção em tempo real para navegar e se adaptar a diferentes ambientes, incluindo terrenos desafiadores e escadas.

robô humanoide CL-1

🚶‍♂️ Controle de Movimento Corporal Completo: Com capacidades de movimento coordenado, o CL-1 pode acelerar de uma parada até iniciar a movimentação, alterando sua velocidade e marcha de forma fluida.

🎯 Autonomia Baseada em Percepção: O CL-1 localiza autonomamente itens designados, rastreando objetos em movimento e ajustando suas ações conforme necessário, mesmo em situações inesperadas.

💪 Operações de Carga: Ele é capaz de levantar e descarregar objetos com uma amplitude vertical de 45cm e realizar operações de carregamento que atingem uma altura de até 80cm, mantendo estabilidade dinâmica mesmo com cargas pesadas.

🚧 Planejamento Instantâneo para Disrupções: Em caso de interrupções, o CL-1 replaneja instantaneamente suas ações para concluir sua missão, demonstrando uma capacidade impressionante de adaptação.

O robô humanoide CL-1 não é apenas uma inovação tecnológica; é um avanço significativo no caminho para a Inteligência Artificial Generalizada (AGI). Desenvolvido para ser uma plataforma de testes ideal para IA incorporada, o CL-1 mostra o potencial de se tornar o próximo terminal inteligente amplamente utilizado, além dos carros e smartphones.

Na empresa LimX Dynamics, existe uma colaboração com engenheiros para coletar dados do mundo real por meio de teleoperação, permitindo que os robôs humanoides aprendam e iterem seus algoritmos de controle continuamente.

robô humanoide cl-1 LimX Dynamics

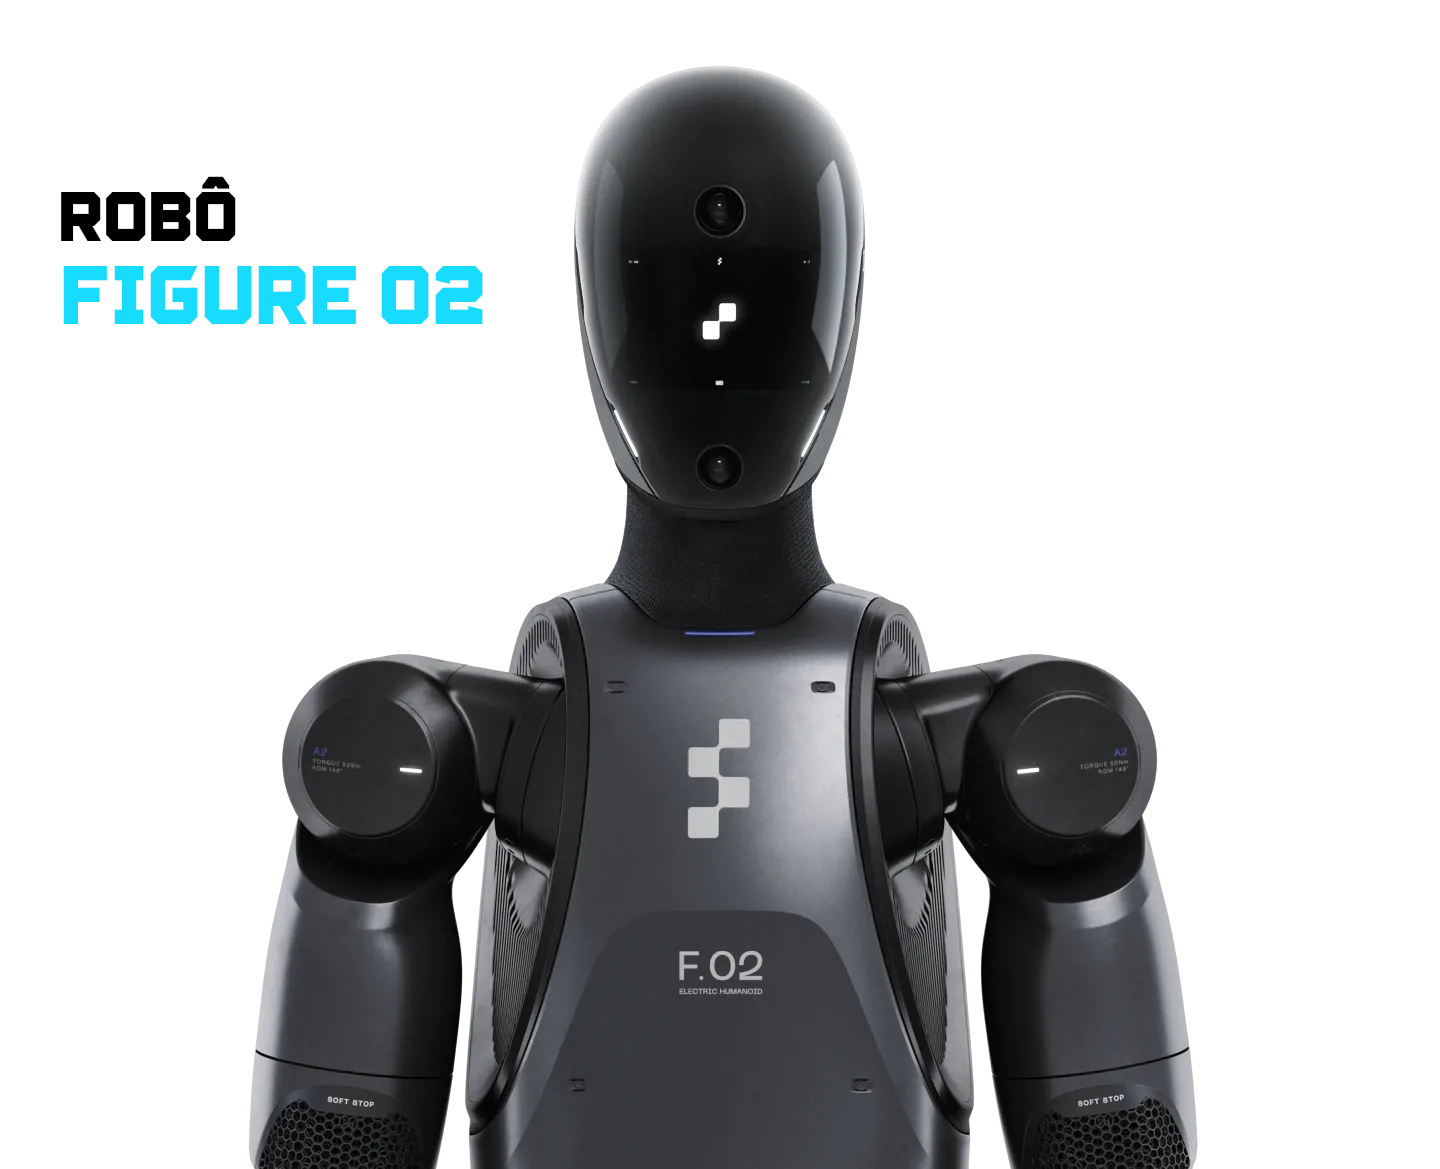
O primeiro robô Humanoide comercialmente viável do mundo – Figure 02

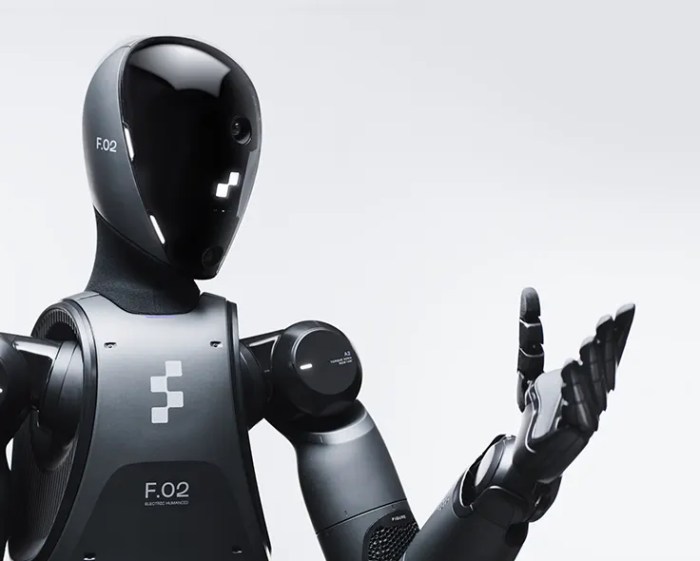
O primeiro robô humanoide autônomo comercialmente viável do mundo. Assim diz a empresa Figure , sobre o seu robô Figure 02 que é alimentado por inteligência artificial e autossuficiente, pronto para produzir uma abundância de bens e serviços acessíveis e mais amplamente disponíveis em um nível nunca visto antes.

Robô Figure 02

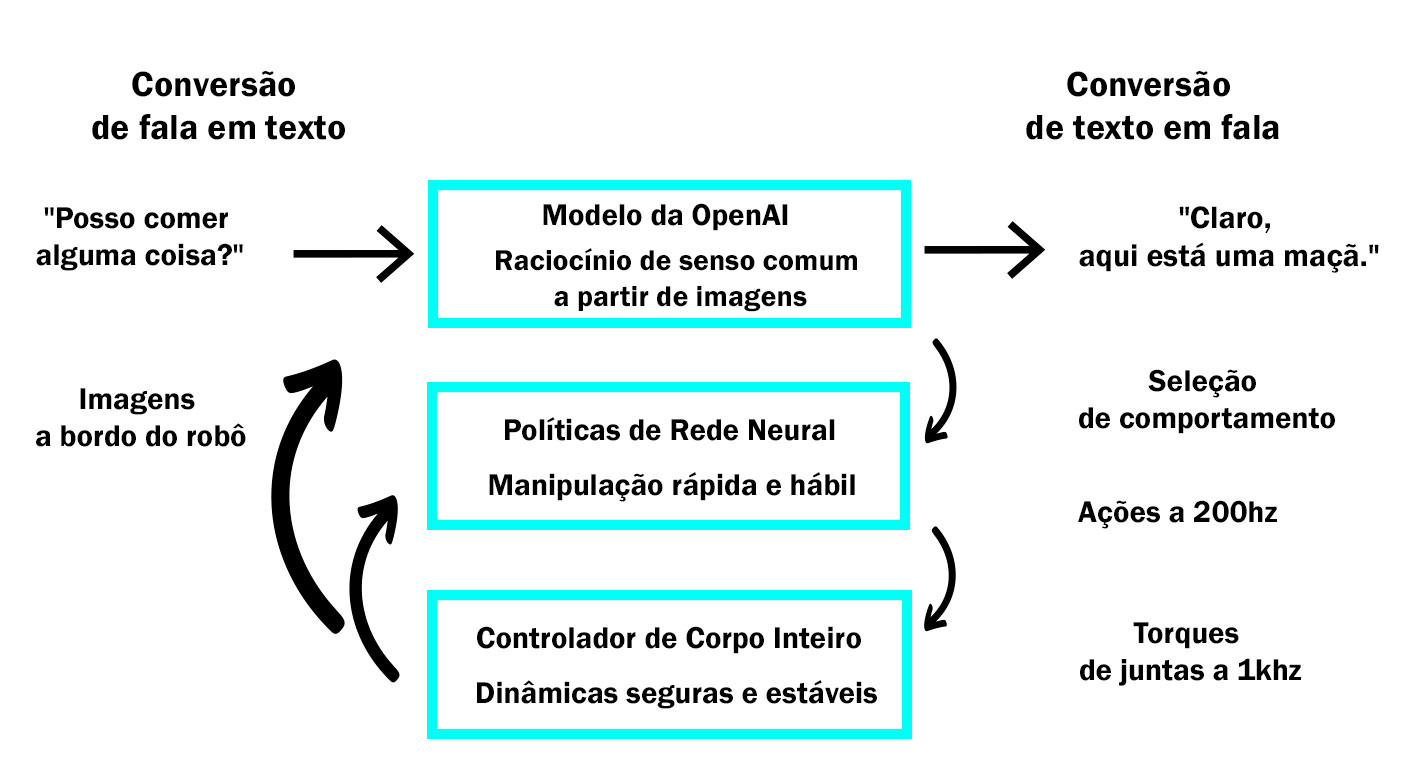
A Figure em colaboração com a OpenAI permitem o raciocínio de fala para fala sobre comportamentos aprendidos, o robô Figure 02 reúne a destreza da forma humana e a inteligência artificial de ponta para ir além dos robôs cuja apenas tem uma funcionalidade, para com isso dar suporte em manufaturas, logística e armazenagem e varejo.

Modelo de aprendizado do robô humanoide Figure 02

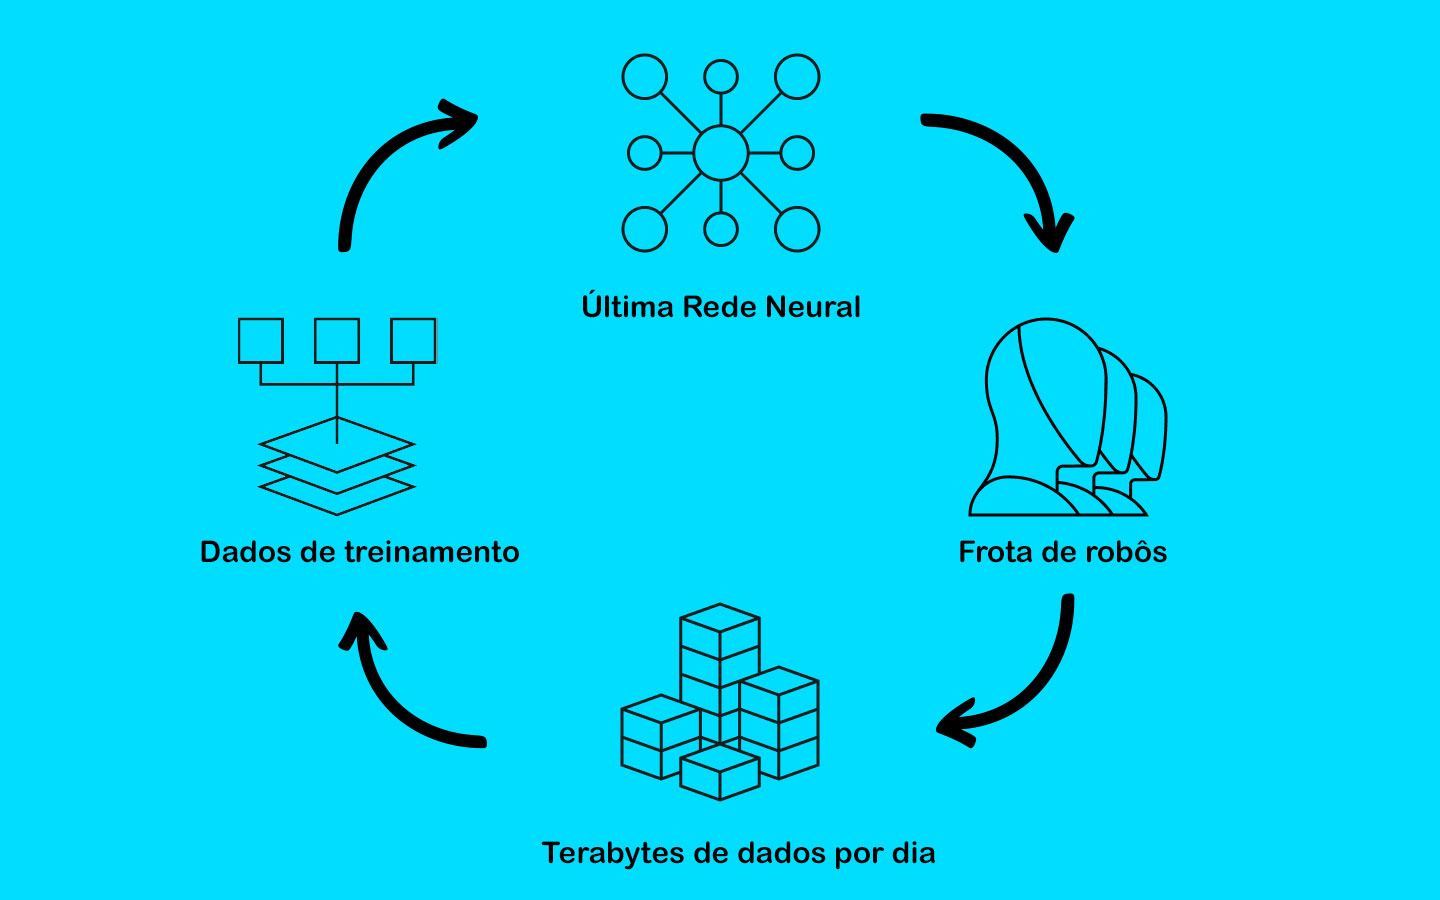
O robô e desenvolvido por uma equipe líder mundial em robótica, com mais de 100 anos de experiência combinada em inteligência artificial e humanoides, a empresa Figure está construindo um mecanismo de dados que impulsiona o aprendizado de uma frota de humanoides.

humanoide figure 02 - frota de robôs

Robô Humanoide Figure 02

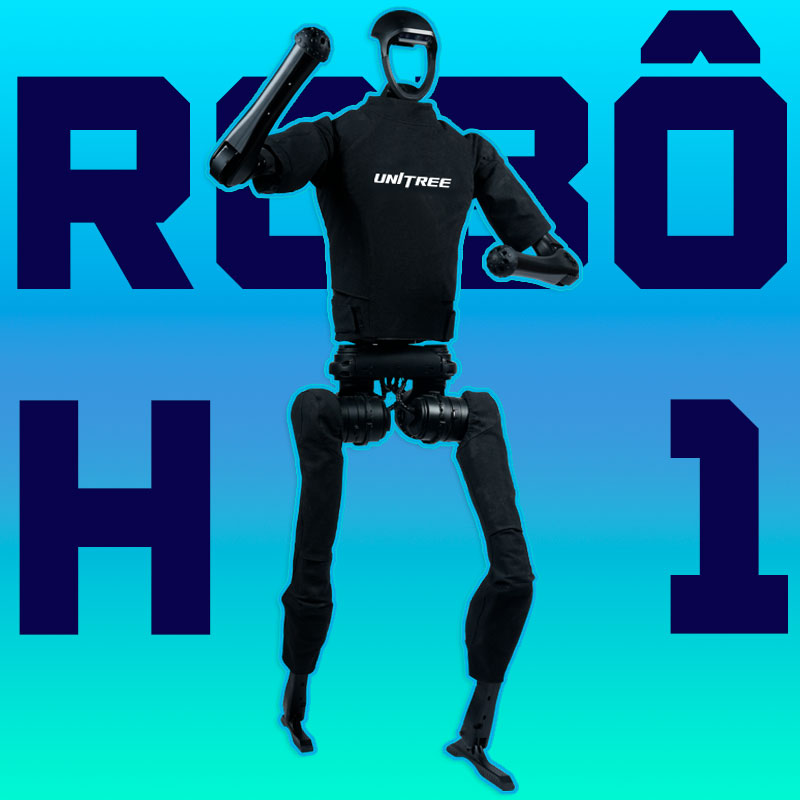
Robô Humanoide H1 Unitree

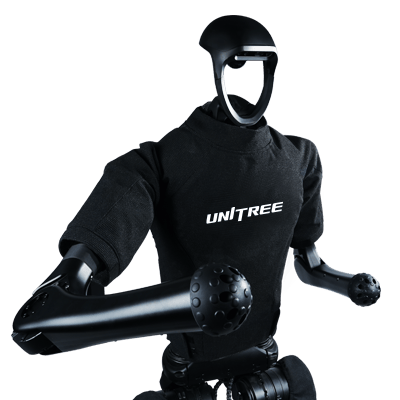
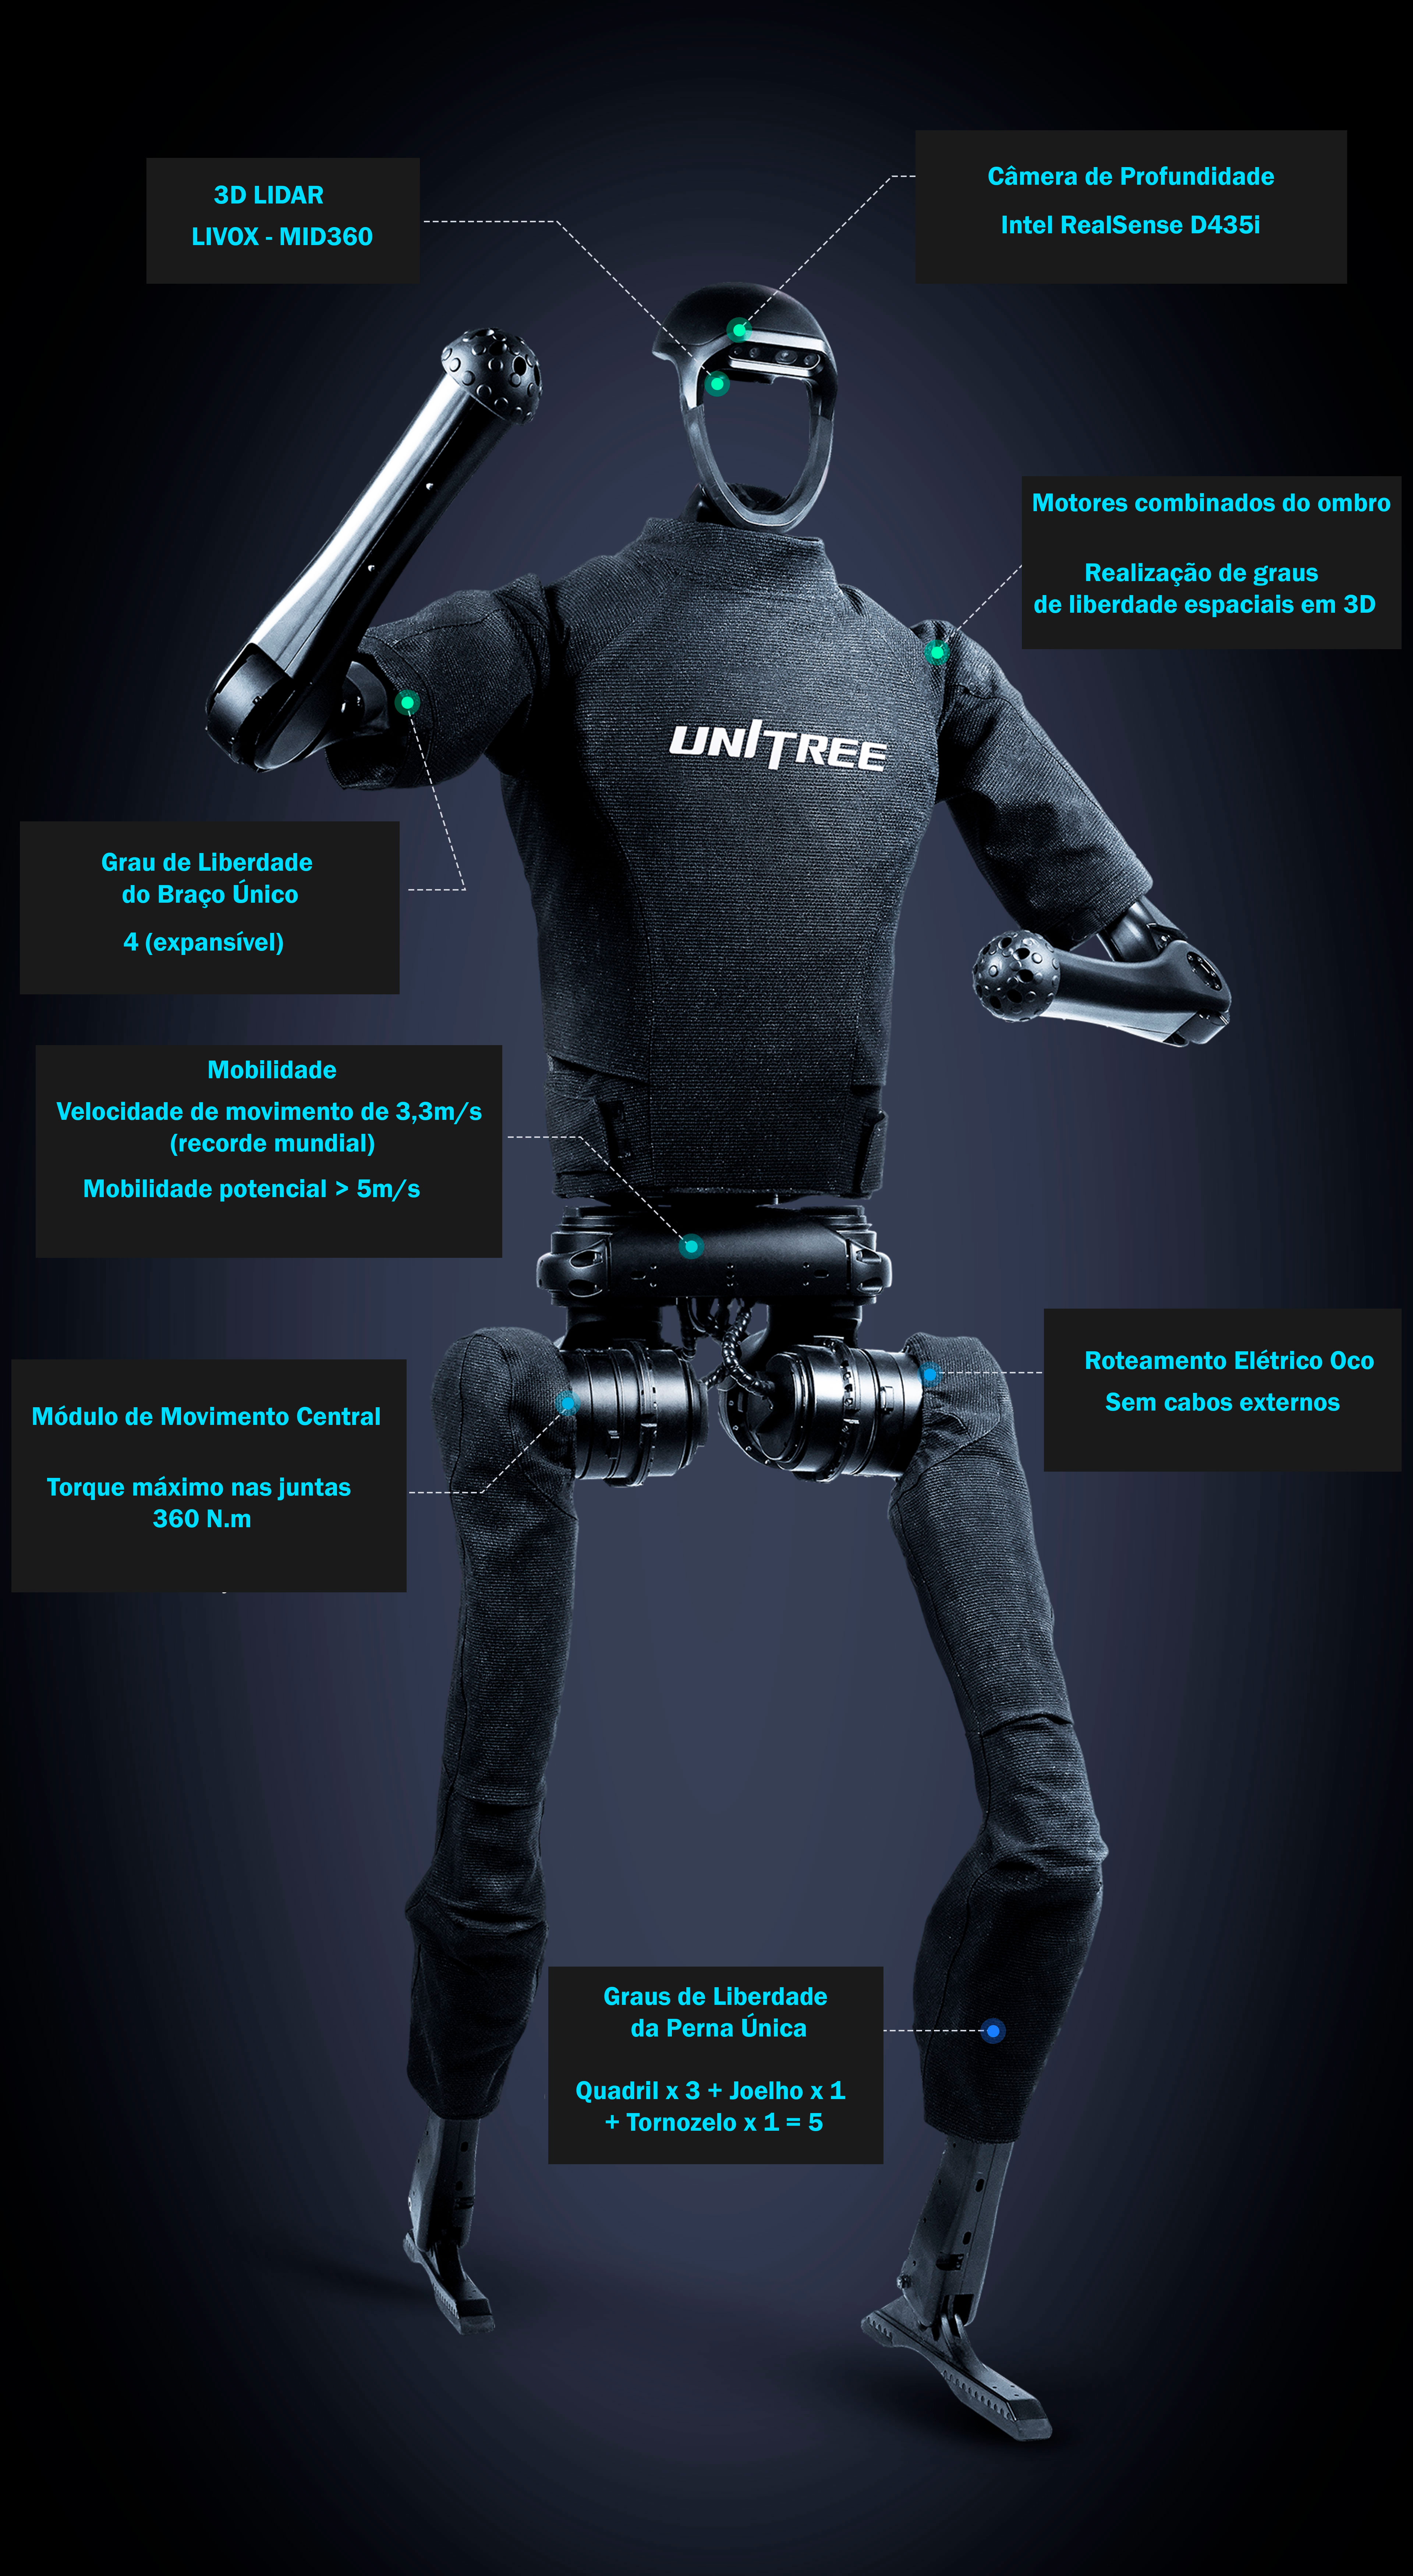
O Unitree H1 é um robô humanoide inovador, projetado para redefinir a mobilidade e a inteligência artificial, com altura de 180 cm e pesando apenas 47 kg, este robô impressiona por sua capacidade de movimentação, alcançando uma velocidade de até 3,3 m/s com potencial para ultrapassar os 5 m/s. Equipado com sensores avançados, como LIDAR 3D e câmeras de profundidade, o H1 garante uma percepção ambiental precisa e segura, além disso, sua bateria de 864 Wh oferece autonomia e praticidade com substituição rápida, Ideal para pesquisa e desenvolvimento, o Unitree H1 é a escolha perfeita para quem busca explorar os limites da robótica.

ModeloH1
EmpresaUnitree
Ano2023
PaísChina
CategoriaHumanoide
Altura180 cm
Peso47 kg
Dimensões(1520+285) mm x 570 mm x 220 mm
Comprimento da coxa e panturrilha400 mm x 2
Comprimento total do braço338 mm x 2
Graus de Liberdade (DOF)Cada braço : 4 (Expansível)
Graus de Liberdade (DOF)Cada perna : 5 (Quadril x 3 + Joelho x 1 + Tornozelo x 1)
Velocidade de Movimentação3,3 m/s (recorde mundial)
Mobilidade potencial5 m/s
Bateria15Ah (0,864 Wh)
Voltagem máxima67,2 V
Torque do JoelhoAproximadamente 360 N.m
Torque da Articulação do QuadrilAproximadamente 220 N.m
Torque do TornozeloAproximadamente 45 N.m
Torque da Articulação do BraçoAproximadamente 75 N.m
Sensor de profundidadeCâmera LIDAR 3D + Câmera de Profundidade
Computação para Controle e PercepçãoConfiguração padrão : Intel Core i5 (Função da Plataforma), Intel Core i7 (Desenvolvimento do Usuário)
Configuração opcional Intel i7 ou Jetson Orin NX
Mão ÁgilEm desenvolvimento
Robô Humanoide H1 - Dados técnicos
robô humanoide H1 unitree

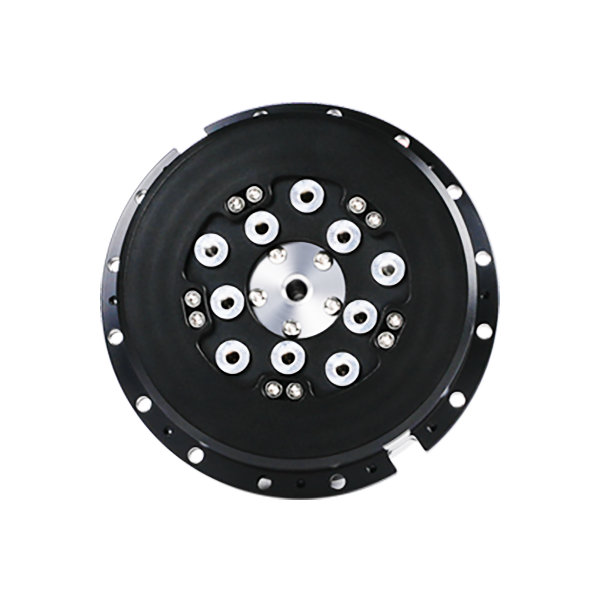
Motor de Junta Unitree M107

Desempenho de potência super poderoso, significativamente aprimorado em termos de agilidade, velocidade, capacidade de carga e resistência.

ProdutosM107T-1T-2
Torque máximo ou força de tração (equivalente a 3,5 cm de braço)360 N.m / 10000N180N.m8000N
Peso1,9kg2.26kg2.2kg
Torque máximo ou relação tensão / peso189 / 5263793636
Eixo ocoSimSim–
Codificador duploSimSimSim
Dimensões (mm)107 x 74100 x 13060 x 180

Robô Humanoide H1

O robô Humanoide H1 desenvolvido pela Unitree Robotics uma empresa chinesa, que cada vez mais tem dado passo largo em questão de Inteligência artificial e robótica, o robô humanoide mais potente do mundo segundo a própria Unitree.

Desempenho

O robô H1 possui um motor de força avançado que oferece o mais alto nível de velocidade, potência, manobrabilidade e flexibilidade, ele é o primeiro robô humanoide de propósito geral em tamanho real que pode correr na China, com uma marcha estável e alta capacidade de movimento flexível.

Percepção de profundidade de 360º

Equipado com LIDAR 3D e câmera de profundidade, o robô H1 coleta dados espaciais de alta precisão em tempo real para realizar uma varredura panorâmica.

robô humanoide H1

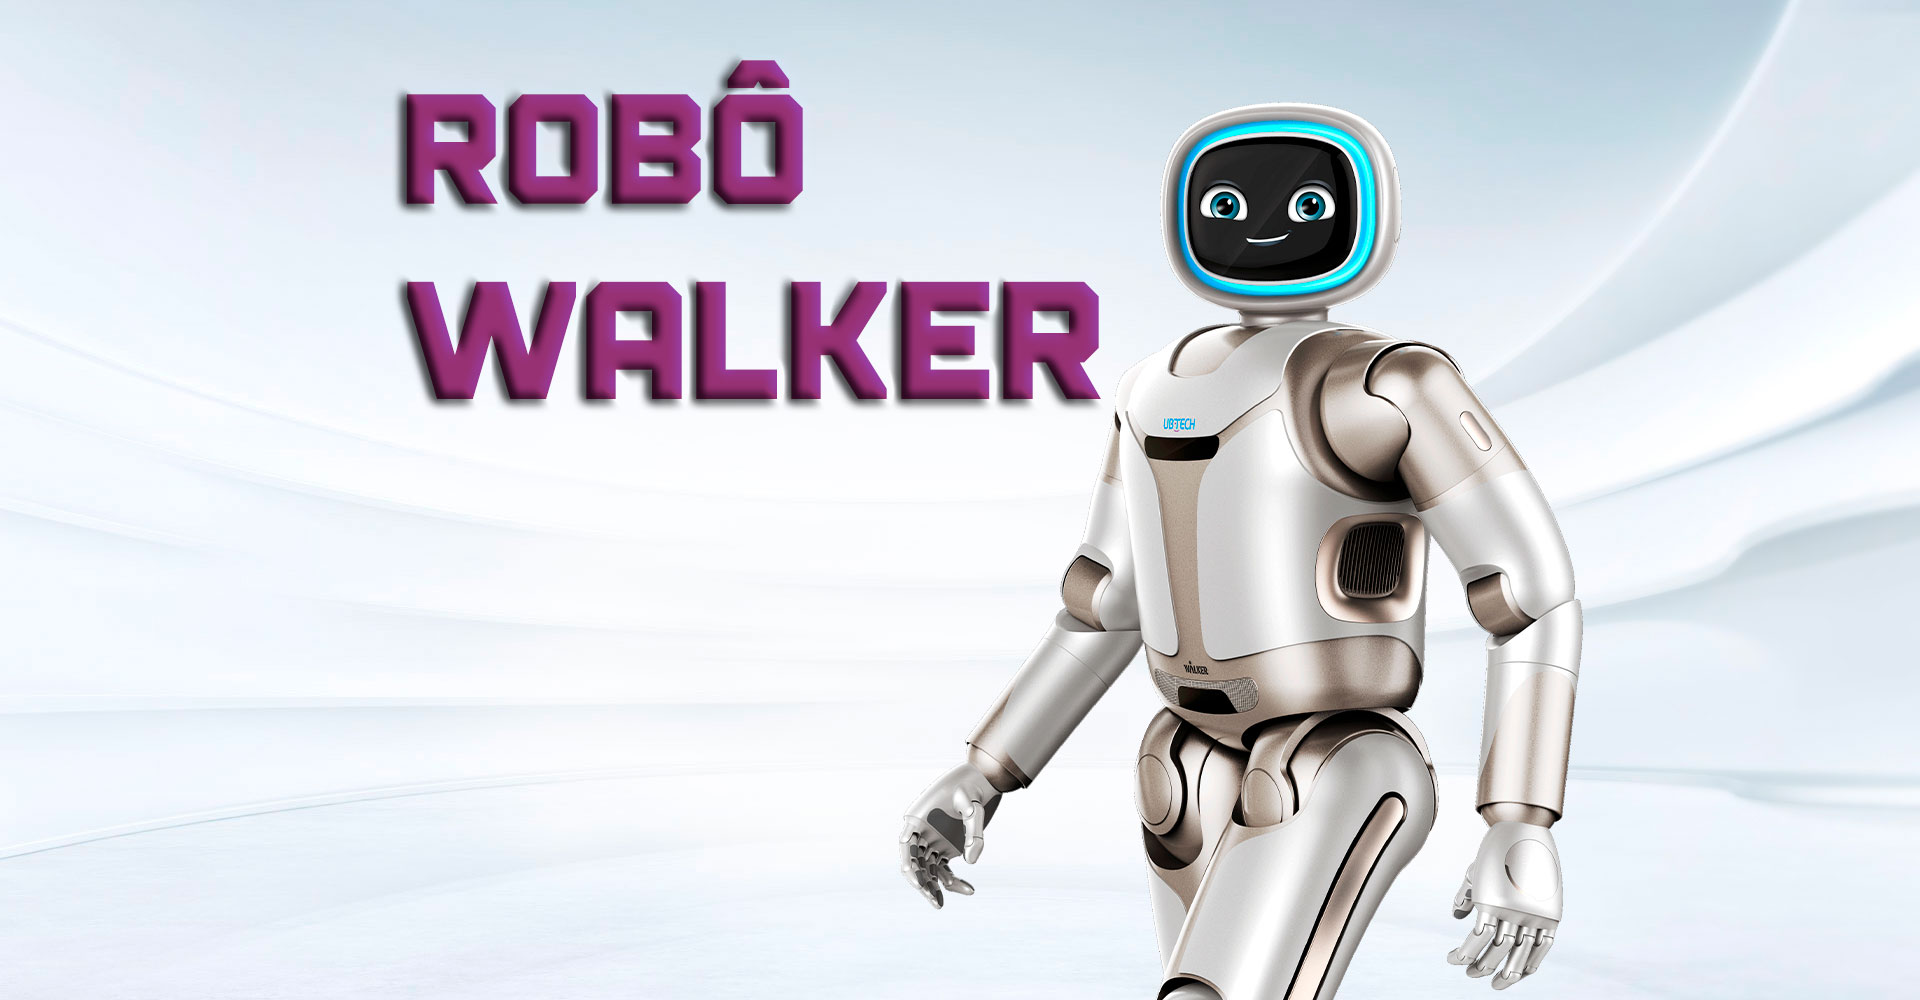
Robô Humanoide WALKER

Walker é um robô humanoide Chinês desenvolvido pela empresa Ubtech Robotics Corp LTD, Atualmente existe três versões do robô Walker, segundo a própria empresa Ubtech, Walker e um passo sólido para levar robôs humanoide a todos os lares.

Walker é adaptável a vários tipos de terreno, auto equilíbrio a resistência a interferências, coordenação mão – olho para manipulação de objetos, flexibilidade de corpo inteiro para interação segura, Navegação U-SLAM e planejamento autônomo de caminho, reconhecimento de rosto, objeto, cena, interação multimodal, controle residencial inteligente.

robô humanoide chinês walker

Adaptável a vários tipos de terreno por meio do planejamento e controle de marcha, o Walker consegue caminhar de forma estável em vários tipos de terreno, os algoritmos avançados de controle de movimento permitem que ele ande bípede e de forma constante.

Auto equilíbrio e resistência a interferências

O robô humanoide Walker pode ostentar flexibilidade excepcional e excelente controle de movimento, permitindo que ele execute movimento complexos e flexíveis com estabilidade mantida por meio de controle de equilíbrio.

Coordenação mão – olho para manipulação de objetos

O Walker tem 7 graus de liberdade em cada braço, permitindo maior espaço de manipulação do braço, flexibilidade e prevenção de obstáculos. O robô pode mover seus braços após observação visual para pegar e colocar objetos simples com cuidado.

Flexibilidade de corpo inteiro

O Walker é equipado com flexibilidade e controle de corpo inteiro, tornando – o mais seguro para si mesmo ao interagir com as pessoas, os braços flexíveis do robô podem imitar movimentos humanos flexíveis.

Navegação U – SLAM e planejamento de caminho autônomo

O Walker tem navegação visual integrada, permitindo obter informações ambientais mais ricas, como contornos, cores e profundidades no ambiente externo, isso melhora a capacidade de evitar interferências com objetos em movimento e permite uma navegação autônoma mais eficiente e estável.

Reconhecimento de rosto, objeto e cena

O Walker tem recursos de visão poderosos para detectar e reconhecer rostos, objetos e cenas correspondentes em ambientes de fundo complexos. o robô pode reconhecer rostos e objetos com eficiência por meio de sua visão estéreo e imitar a comunicação verbal humana.

Interação Multimodal

A interação multimodal é realizada por meio de texto, voz, visão, movimento e ambiente, simulando totalmente a interação entre seres humanos.

Controle de Casa Inteligente

O Walker tem uma interface de casa inteligente aberta e conveniente, que pode ser usada para ajudar os usuários a controlar luzes, eletrodomésticos e tomadas e outros dispositivos domésticos de forma independente de acordo com os casos de uso.

Robô Humanoide WalkerDados Técnicos
Altura145 cm
Peso77 kg
Graus de Liberdade36 graus, pernas : 6 x 2 , braços : 7 x 2 , mãos : 4 x 2, pescoço : 2
Unidade de Drive IntegradaMotor de torque sem estrutura, redução harmônica precisa, controlador de drive, encode duplo.
OperaçãoCarga : Braço único estendido 1,5 kg, Envergadura do braço : Braço único 540 mm
ConectividadeWi-Fi: 802.11 a/b/g/n 5G/2.4 GHz dual -band
BateriaFosfato de ferro de lítio 54.6V/10Ah/6 kg , Tempo de carregamento : 2h , Tempo de uso : 2h
ProcessadorIntel i7 7500U Frequência 2.7 GHz , Intel i5 6200U Frequência 2.3 GHz
SoftwareSistema operacional: Ubuntu + Linux RT Preempt + ROS + Android, Plataforma de emulação: URDF + Gazebo

Conheça o Robô Mais Fofo da Disney que Vai Derreter Seu Coração!

Os robôs com pernas alcançaram feitos impressionantes em locomoção dinâmica em terrenos desafiadores e não estruturados. No entanto, em aplicações de entretenimento, o design e o controle desses robôs enfrentam desafios adicionais para atrair o público humano. Este trabalho busca unificar movimentos expressivos dirigidos por artistas e uma mobilidade dinâmica robusta para robôs com pernas. Para isso, introduzimos um novo robô bípede, projetado com foco em características mecânicas orientadas pelo caráter. Apresentamos uma arquitetura de controle baseada em aprendizado por reforço para executar de forma robusta movimentos artísticos condicionados por sinais de comando. Durante a execução, esses sinais de comando são gerados por um motor de animação que compõe e mescla várias fontes de animação. Por fim, uma interface intuitiva para o operador possibilita performances de shows em tempo real com o robô. O sistema completo resulta em um personagem robótico convincente e abre caminho para um maior engajamento humano – robô em diversos contextos, tanto na robótica de entretenimento quanto além dela.